OnRobot
VGC10
VGC10
VGC10
VGC10
VGC10
Chân không · Điện · Nhỏ gọn

VGC10

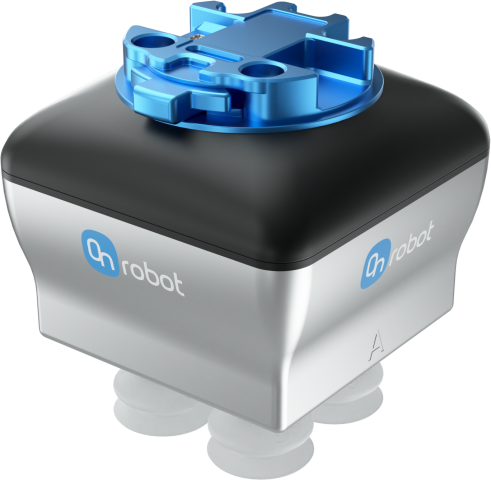
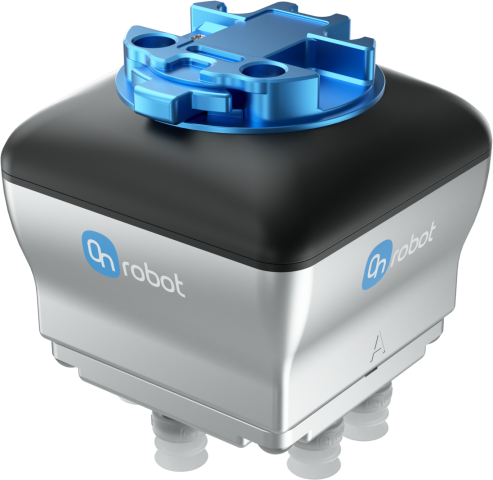
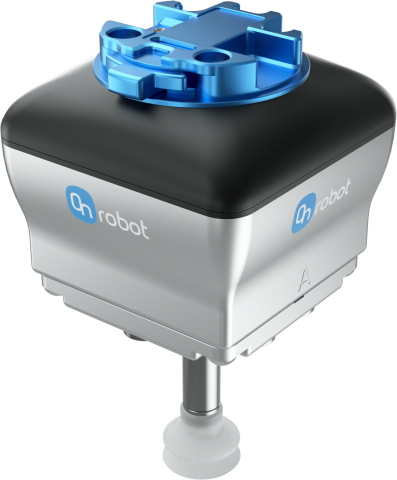
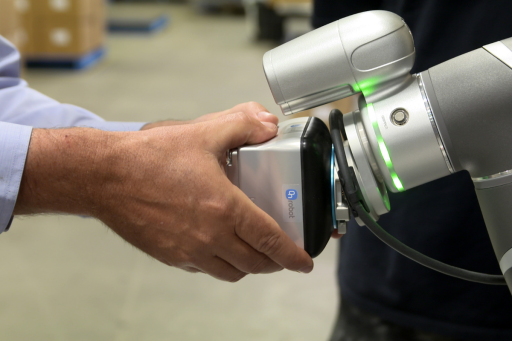
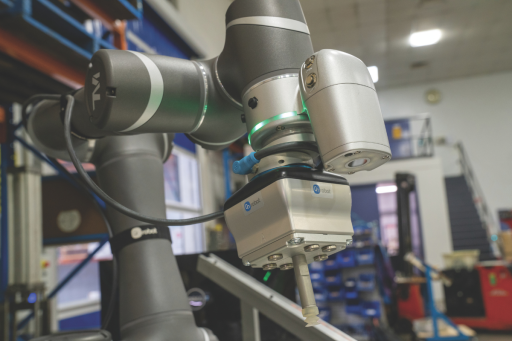
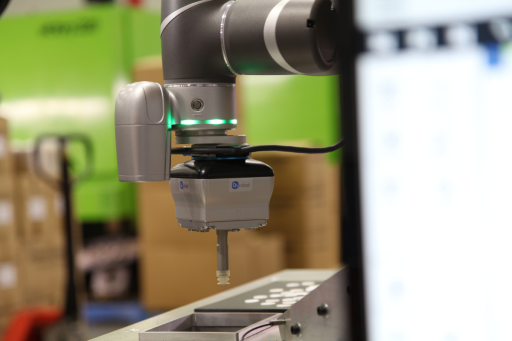
Tay kẹp chân không điện nhỏ gọn để xử lý linh hoạt trong không gian hẹp

  • Tải trọng lên đến 15 kg với phụ kiện tùy chỉnh: xử lý các chi tiết khó bằng công cụ nhỏ gọn
  • Hai kênh chân không độc lập: kẹp hai chi tiết hoặc điều khiển các vùng riêng biệt
  • Giác hút và tấm chuyển đổi có thể cấu hình: điều chỉnh tay kẹp phù hợp với hình dạng chi tiết và không gian
  • Bơm chân không điện tích hợp: triển khai mà không cần nguồn khí nén bên ngoài
Cấp phôi cho máy
Sử dụng các kênh độc lập để lấy chi tiết đã hoàn thành và nạp phôi tiếp theo trong một chu kỳ khi hệ thống hỗ trợ kẹp kép.
Gắp và đặt
Cấu hình bố trí giác hút cho các chi tiết nhỏ, đa chiều hoặc nặng hơn trong nhiệm vụ phân loại và chuyển chi tiết.
Xử lý trong không gian hẹp
Kích thước nhỏ gọn và khối lượng công cụ thấp giúp cánh tay robot nhỏ tiếp cận các khu vực làm việc hạn chế.
01

Cấu hình cách kẹp theo chi tiết

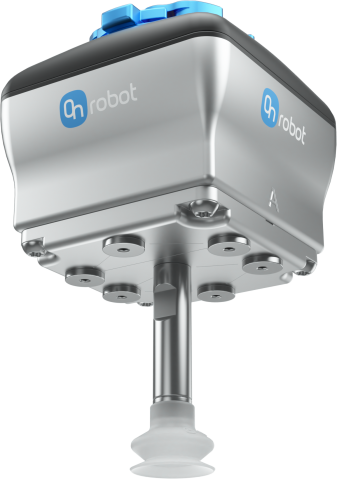
VGC10 hỗ trợ từ một đến bảy giác hút chân không, tấm chuyển đổi có thể xoay và đầu nối có thể thay đổi. Điều chỉnh bố trí giác hút cho các hình học chi tiết khác nhau hoặc tạo bộ chuyển đổi tùy chỉnh khi bố trí tiêu chuẩn không phù hợp với ứng dụng.

1–7 Giác hút chân không có thể cấu hình
02

Sử dụng độc lập hai vùng chân không

Kênh A và B có thể hoạt động riêng để kẹp kép hoặc cùng nhau khi xoay tấm chuyển đổi để kết hợp luồng khí. Điều này hỗ trợ chu kỳ nạp và dỡ hiệu quả cùng các chiến lược xử lý linh hoạt với một công cụ nhỏ gọn.

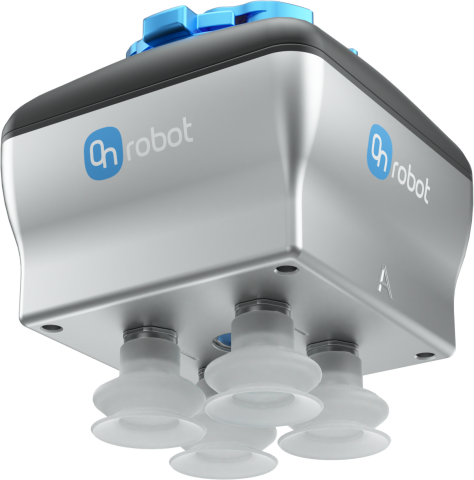
2 Các kênh chân không độc lập
03

Triển khai chân không mà không cần khí bên ngoài

Bơm điện tích hợp tạo chân không ngay tại công cụ nên không cần nguồn khí nén bên ngoài. Phần mềm tích hợp đơn giản hóa việc thiết lập và duy trì điều khiển chân không trong ứng dụng robot.


Tích hợp Bơm chân không điện
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
VÌ SAO CHỌN VGC10

Kẹp chân không nhỏ gọn với cấu hình linh hoạt

Sử dụng tối đa bảy vị trí giác hút tiêu chuẩn, xoay tấm chuyển đổi hoặc thêm phần nối dài và đầu nối để phù hợp với phôi và không gian sẵn có.

Vận hành kênh A và B độc lập để kẹp kép hoặc kết hợp chúng khi ứng dụng được hưởng lợi từ lưu lượng khí cao hơn.

Khả năng tạo chân không bằng điện và phần mềm tích hợp giúp giảm thiết bị bên ngoài, đồng thời hỗ trợ triển khai và chuyển đổi nhanh hơn.
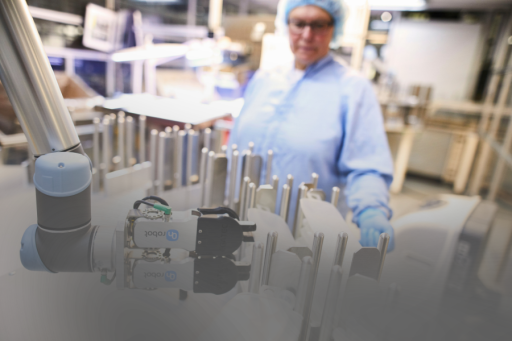
Ứng dụng

Được thiết kế để xử lý nhỏ gọn, linh hoạt

Tự động hóa cấp phôi máy, xử lý vật liệu, gắp và đặt, đóng gói và các nhiệm vụ lắp ráp phù hợp tại nơi không gian hạn chế. Giác hút có thể cấu hình và hai kênh chân không giúp VGC10 thích ứng khi hình học chi tiết và nhu cầu sản xuất thay đổi.

15 kg Tải trọng với phụ kiện tùy chỉnh
101 × 100 × 100 mm Kích thước nhỏ gọn
2 Các kênh điều khiển độc lập
Tải xuống và tài nguyên

Mọi thứ bạn cần để bắt đầu

Tài liệu kỹ thuật đầy đủ để đánh giá, cấu hình và triển khai VGC10.
Bảng thông số kỹ thuật
Thông số kỹ thuật, kích thước và dữ liệu hiệu suất của VGC10.
Tải xuống →
Tệp STEP
Tệp 3D phục vụ tích hợp kỹ thuật
Tải xuống →

Bạn đã sẵn sàng tích hợp VGC10 vào hệ thống của mình?

Hãy cho chúng tôi biết về chi tiết, bề mặt, robot và nhu cầu sản xuất của bạn. Chuyên gia địa phương có thể giúp đánh giá cấu hình giác hút, điều kiện tải trọng và lộ trình triển khai phù hợp.

Trao đổi với chuyên gia

Chọn ngôn ngữ

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Tiếng Việt