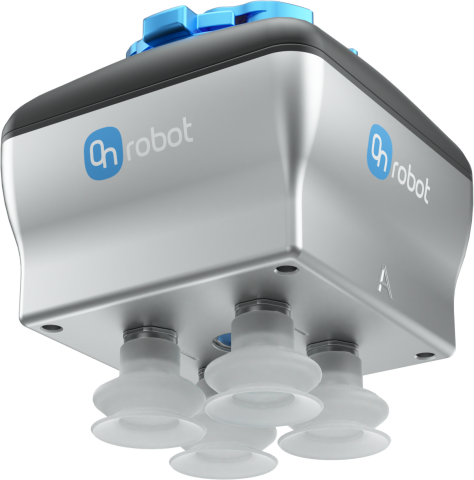
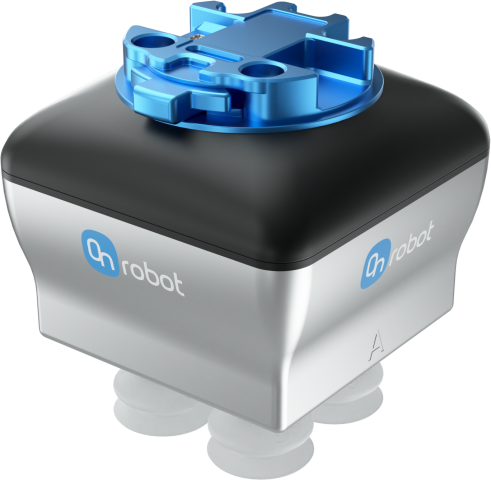
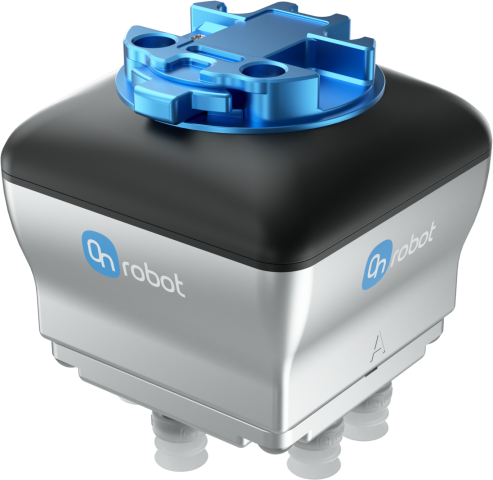
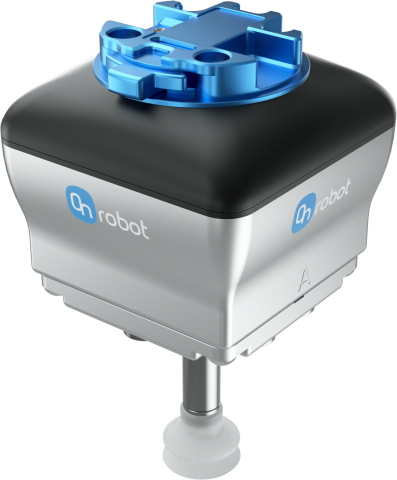
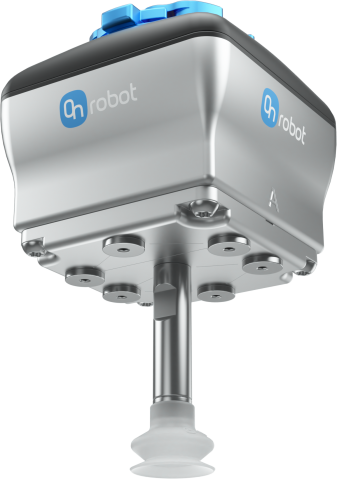
チャンネル A と B は、デュアル把持のために個別に動作させることも、アダプタープレートを回転させてエアフローを統合し、同時に動作させることもできます。これにより、1つのコンパクトなツールで効率的な投入・取り出しサイクルと柔軟なハンドリング方法を実現できます。

VGC10 は、1~7個の真空吸着パッド、回転可能なアダプタープレート、交換可能な継手に対応しています。部品の形状に合わせて吸着パッドの配置を調整するほか、標準配置が用途に合わない場合はカスタムアダプターを作成できます。
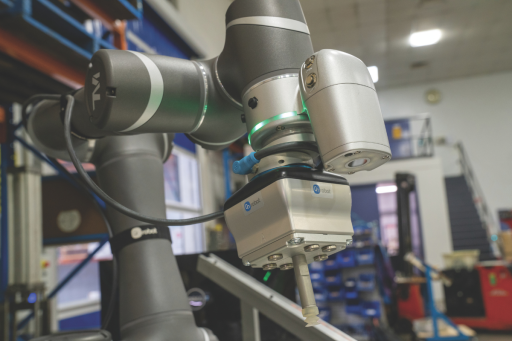
チャンネル A と B は、デュアル把持のために個別に動作させることも、アダプタープレートを回転させてエアフローを統合し、同時に動作させることもできます。これにより、1つのコンパクトなツールで効率的な投入・取り出しサイクルと柔軟なハンドリング方法を実現できます。
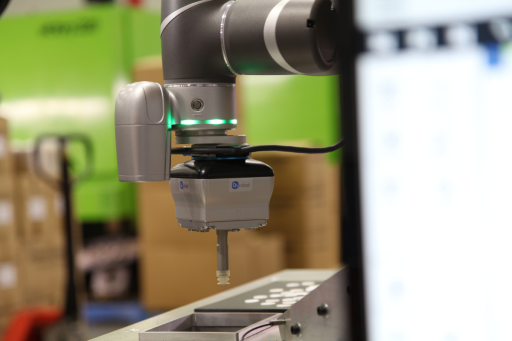
内蔵の電動ポンプがツール内で真空を発生させるため、外部の圧縮空気供給は不要です。統合ソフトウェアがセットアップを簡素化し、真空制御をロボットアプリケーション内で行えます。

















最大7か所の標準パッド取付位置を使用したり、アダプタープレートを回転させたり、延長部品や継手を追加したりして、ワークと利用可能なスペースに合わせられます。
デュアル把持ではチャンネル A と B を独立して動作させ、より大きなエアフローが有効な用途では両チャンネルを組み合わせます。
内蔵の電動真空機構と統合ソフトウェアが外部機器を減らし、より迅速な導入と切り替えを支援します。
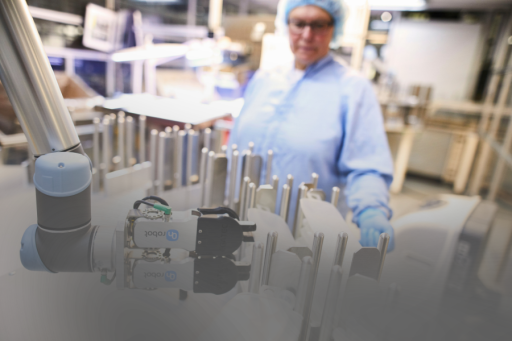
スペースが限られた場所でのマシンテンディング、マテリアルハンドリング、ピックアンドプレース、包装、適用可能な組立作業を自動化します。構成を変更できる吸着パッドと2つの真空チャンネルにより、VGC10 は部品形状や生産ニーズの変化に対応しやすくなります。
部品、表面、ロボット、生産ニーズについてお聞かせください。地域の専門家が、吸着パッドの構成、ペイロード条件、適切な導入方法の評価をお手伝いします。