OnRobot

組立

精密な把持、力覚センシング、インテリジェントなねじ締めにより、反復的な組立作業を自動化します。一貫性を高め、手作業によるハンドリングを減らし、製品や生産要件の変更にも迅速に対応できます。

組立品質の安定性を向上
把持力、挿入力、締付トルクを制御し、反復的な組立工程をサイクルごとに安定させます。
反復的な手作業を削減
反復的な締結、位置決め、挿入作業をロボットに任せ、作業者は検査、トラブルシューティング、その他の付加価値の高い業務に集中できます。
製品変更に対応する柔軟な組立
プログラム可能な設定と適応性の高いツールにより、さまざまな部品や製品バリエーションの把持、位置決め、挿入、締結作業に対応します。
推奨ツール

自動組立向けに設計

インテリジェントなねじ締め、把持、力覚センシングを組み合わせ、部品ごとに完全な専用ツールシステムを構築することなく、反復的な組立工程を自動化します。
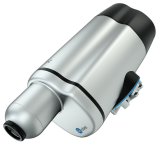
OnRobot Screwdriver

OnRobot Screwdriver

ONROBOT SCREWDRIVER

ねじフィーダー搭載の多機能ロボットドライバー
  • 設定やプログラミング、主要ロボットへの導入は容易です
  • 汎用性と柔軟性に優れ、工程変更による様々なねじのサイズや長さに迅速かつ幅広くに対応します
  • 正確な締め付けトルク制御機能とインテリジェント欠陥検出機能により、品質と一貫性を確保します
  • 内蔵軸移動制御機能により、シンプルなプログラミング、迅速な設定、品質の向上を実現します
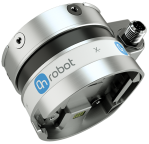
HEX 6-Axis

HEX 6-Axis

HEX6軸力/トルクセンサー-ロボットにタッチの感覚を与える

HEX6軸力/トルクセンサー-ロボットにタッチの感覚を与える
  • 柔軟なセンサーにより、これまで不可能だったプロセスに自動化の可能性が広がります
  • 高精度センサー技術により、挿入および組み立て作業の品質が95%向上します。
  • 簡単なプログラミングにより、1日以内で複雑な研磨タスクを実行できます

ねじ締めアプリケーションの構築方法

この詳細な動画ガイドで、ねじ締めアプリケーションの構築方法をご覧ください。アプリケーションの導入に必要なベストプラクティス、検討事項、主な技術情報をご紹介します。

現場での活用

制御されたトルクによるインテリジェントな締結

The OnRobot Screwdriver combines torque control, error detection, and an embedded axis to simplify repetitive fastening. Operators set the required screw length and torque, while the tool handles the tightening movement automatically.

M1.6–M6 対応ねじサイズ範囲
0.15–5 Nm 調整可能なトルク範囲
340 RPM 出力速度
55 mm シャンクストローク

どのツールが工程に適しているかお悩みですか?

当社のアプリケーションスペシャリストが、要件とロボット構成の評価をサポートします。取り組んでいる内容をお知らせいただければ、最適なツールと地域の導入パートナーをご提案します。

  • 2営業日以内にご回答

  • 地域に適したパートナーをご紹介

  • 無料のアプリケーション評価、契約不要

専門家に相談

言語を選択

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
日本語