Konfigurer magnetkraften i ti trin, så den passer til forskellige emnestørrelser, vægte og procesbehov. Justerbar kraft understøtter opgaver som at adskille tynde metalplader én ad gangen.

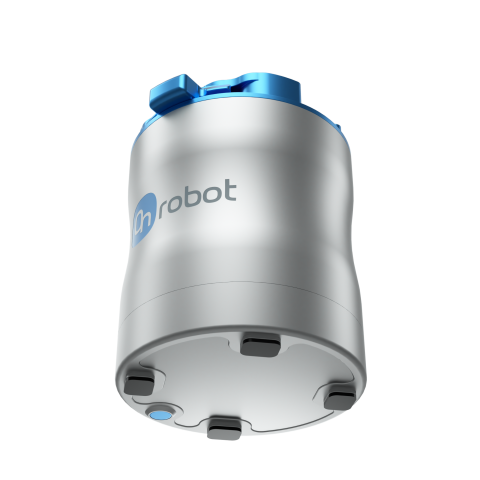
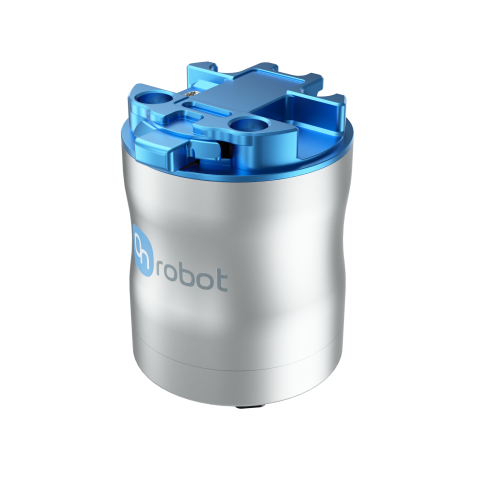
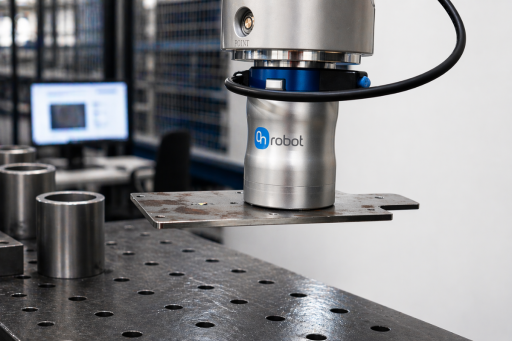
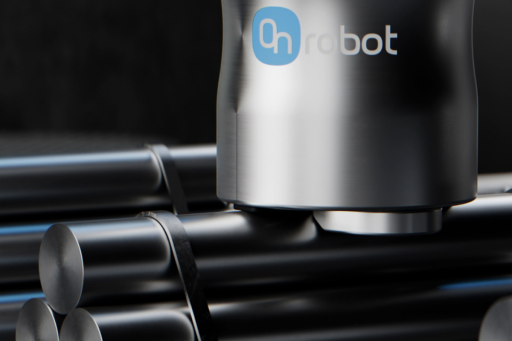
MG10 griber ferromagnetiske emner uden at kræve en tæt overflade. Den kan håndtere perforerede, slibende, støvede og usædvanligt formede metaldele uden at efterlade mærker fra vakuumsugekopper.
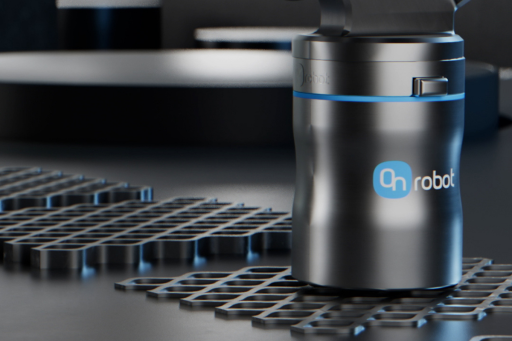
Konfigurer magnetkraften i ti trin, så den passer til forskellige emnestørrelser, vægte og procesbehov. Justerbar kraft understøtter opgaver som at adskille tynde metalplader én ad gangen.
Griberen bevarer sit magnetiske greb, hvis strømmen svigter, eller et nødstop aktiveres. Det hjælper med at forhindre, at et fastholdt emne frigives uventet under en afbrydelse.

















Magnetisk gribning er ikke afhængig af en lufttæt overflade. MG10 kan håndtere perforerede, støvede, slibende og uregelmæssige ferromagnetiske dele, herunder metalplader og råemner, der bruges ved maskinpasning.
Magnetkraften kan konfigureres i ti trin, så griberen kan tilpasses forskellige emner og adskille tynde plader. Puder, cylindriske fingerspidser og specialfingre udvider den mekaniske opsætning til specifikke emner.
En indbygget nærhedssensor understøtter registrering af emnets tilstedeværelse med kompatible fingeropsætninger. Hvis strømmen afbrydes, eller et nødstop aktiveres, bevarer MG10 sin magnetkraft og holder fortsat emnet fast.
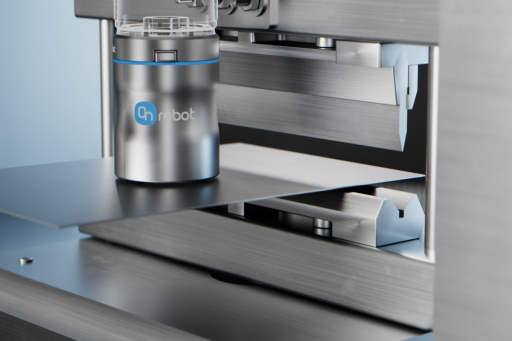
Automatiser pressepasning, bukning, afstabling og materialehåndtering af ferromagnetiske emner. MG10 kombinerer justerbar magnetkraft, indbygget emneregistrering og fastholdelse ved strømsvigt i en kompakt elektrisk griber, der ikke kræver trykluft.
Fortæl os om de metalemner og den proces, du vil automatisere. Vores lokale ekspert hjælper dig med at vurdere MG10 til din robot, dit emne og din anvendelse.