Konfigurer magnetkraften i ti trinn for å passe ulike delstørrelser, vekter og prosessbehov. Justerbar kraft støtter oppgaver som å skille tynne metallplater én om gangen.

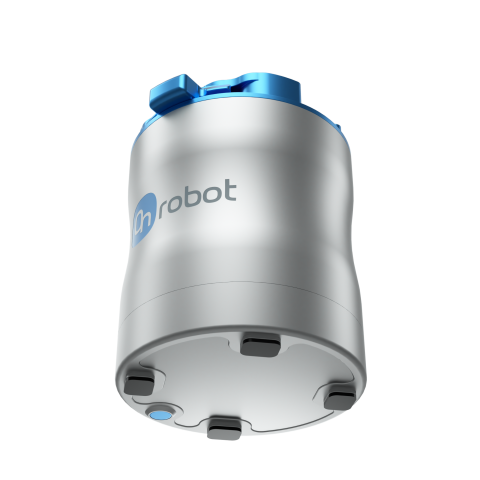
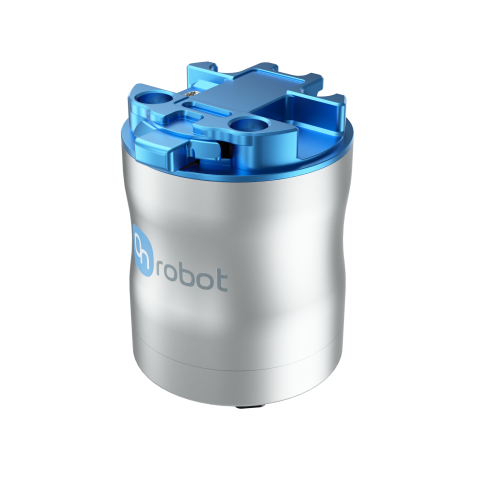
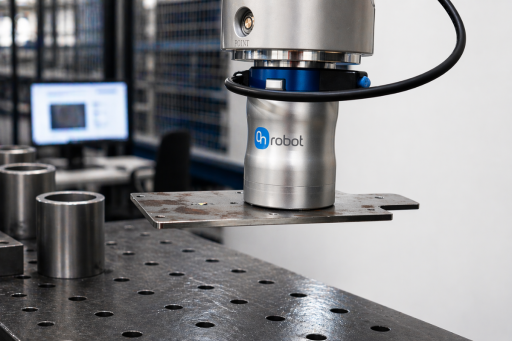
MG10 griper ferromagnetiske arbeidsstykker uten å kreve en tett overflate. Den kan håndtere perforerte, slipende, støvete og uvanlig formede metalldeler uten å etterlate merker fra vakuumsugekopper.
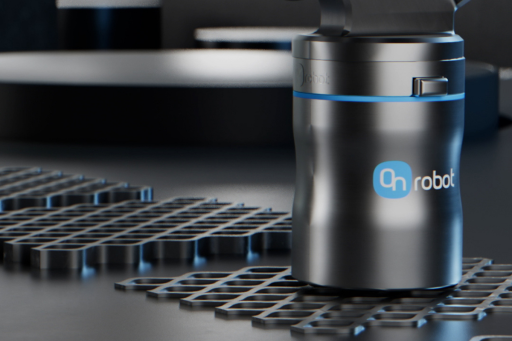
Konfigurer magnetkraften i ti trinn for å passe ulike delstørrelser, vekter og prosessbehov. Justerbar kraft støtter oppgaver som å skille tynne metallplater én om gangen.
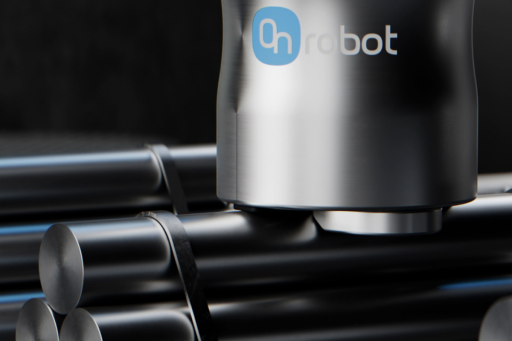
Griperen opprettholder det magnetiske grepet hvis strømmen forsvinner eller en nødstopp aktiveres. Dette bidrar til å hindre at et fastholdt arbeidsstykke slippes uventet under et avbrudd.


Magnetisk griping er ikke avhengig av en lufttett overflate. MG10 kan håndtere perforerte, støvete, slipende og uregelmessige ferromagnetiske deler, inkludert metallplater og emner som brukes i maskinbetjeningsprosesser.
Magnetkraften kan konfigureres i ti trinn, slik at griperen kan tilpasses ulike arbeidsstykker og skille tynne plater. Puter, sylindriske fingertupper og spesialtilpassede fingre utvider det mekaniske oppsettet for bestemte deler.
En innebygd nærhetssensor støtter registrering av deltilstedeværelse med kompatible fingeroppsett. Hvis strømmen brytes eller en nødstopp aktiveres, opprettholder MG10 magnetkraften og fortsetter å holde arbeidsstykket.
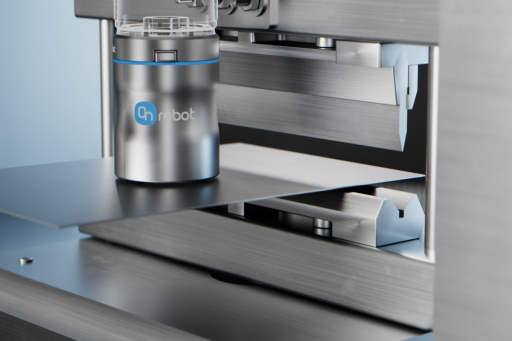
Automatiser pressebetjening, bøying, avstabling og materialhåndtering av ferromagnetiske arbeidsstykker. MG10 kombinerer justerbar magnetkraft, innebygd deldeteksjon og fastholding ved strømbrudd i en kompakt elektrisk griper som ikke krever trykkluft.
Fortell oss om metalldelene og prosessen du vil automatisere. Vår lokale ekspert hjelper deg med å vurdere MG10 for roboten, arbeidsstykket og bruksområdet ditt.