Konfigurera magnetkraften i tio steg för att passa olika detaljstorlekar, vikter och processbehov. Justerbar kraft stöder uppgifter som att separera tunna metallplåtar en i taget.

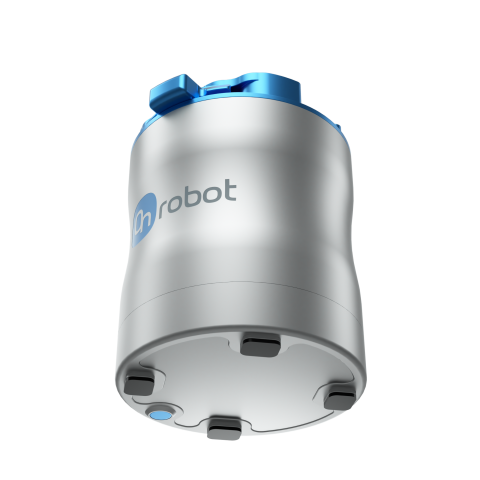
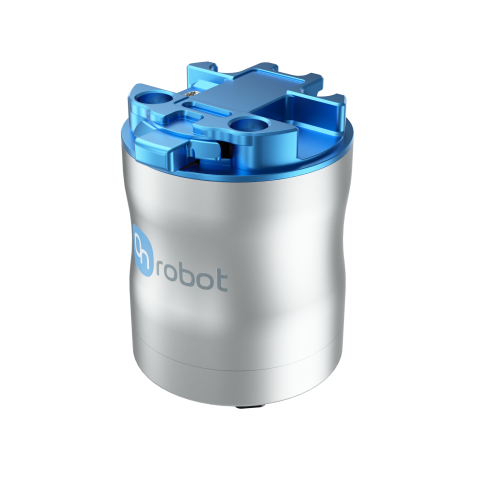
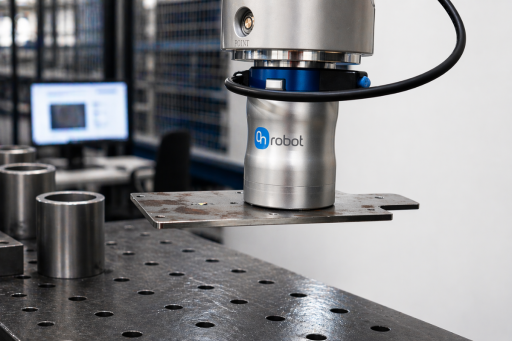
MG10 griper ferromagnetiska arbetsstycken utan att kräva en tät yta. Det kan hantera perforerade, slipande, dammiga och ovanligt formade metalldetaljer utan att lämna märken från vakuumsugkoppar.
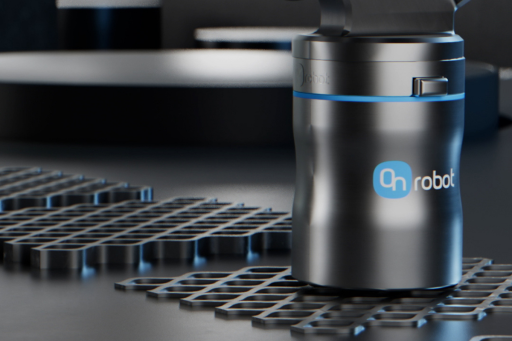
Konfigurera magnetkraften i tio steg för att passa olika detaljstorlekar, vikter och processbehov. Justerbar kraft stöder uppgifter som att separera tunna metallplåtar en i taget.
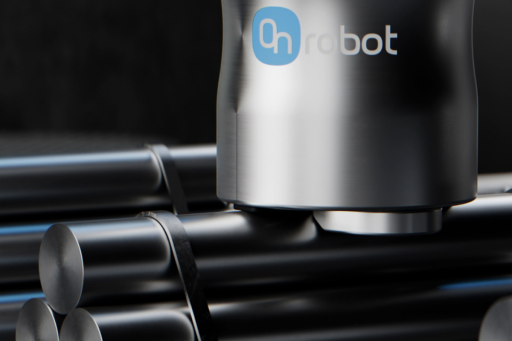
Gripdonet bibehåller sitt magnetiska grepp om strömmen försvinner eller ett nödstopp inträffar. Det bidrar till att förhindra att ett hållet arbetsstycke släpps oväntat under ett avbrott.


Magnetisk gripning är inte beroende av en lufttät yta. MG10 kan hantera perforerade, dammiga, slipande och oregelbundna ferromagnetiska detaljer, inklusive metallplåtar och ämnen som används vid maskinbetjäning.
Magnetkraften kan konfigureras i tio steg, vilket hjälper gripdonet att passa olika arbetsstycken och separera tunna plåtar. Dynor, cylindriska fingertoppar och specialanpassade fingrar utökar den mekaniska konfigurationen för specifika detaljer.
En inbyggd närhetssensor stöder detektering av detaljnärvaro med kompatibla fingerkonfigurationer. Om strömmen bryts eller ett nödstopp inträffar bibehåller MG10 sin magnetkraft och fortsätter hålla arbetsstycket.
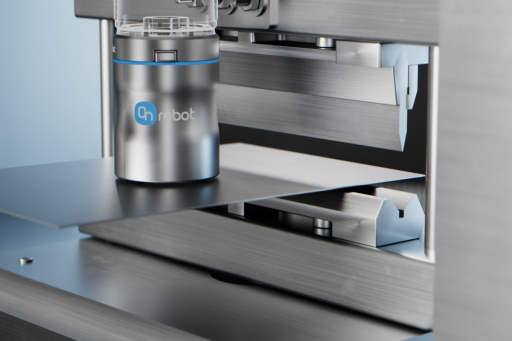
Automatisera pressbetjäning, bockning, avstapling och materialhantering för ferromagnetiska arbetsstycken. MG10 kombinerar justerbar magnetkraft, inbyggd detaljdetektering och fasthållning vid strömavbrott i ett kompakt elektriskt gripdon som inte kräver tryckluft.
Berätta om metalldetaljerna och processen du vill automatisera. Vår lokala expert hjälper dig att bedöma MG10 för din robot, ditt arbetsstycke och din tillämpning.