OnRobot
VGP20
VGP20
真空 · 電動 · 四通道

VGP20

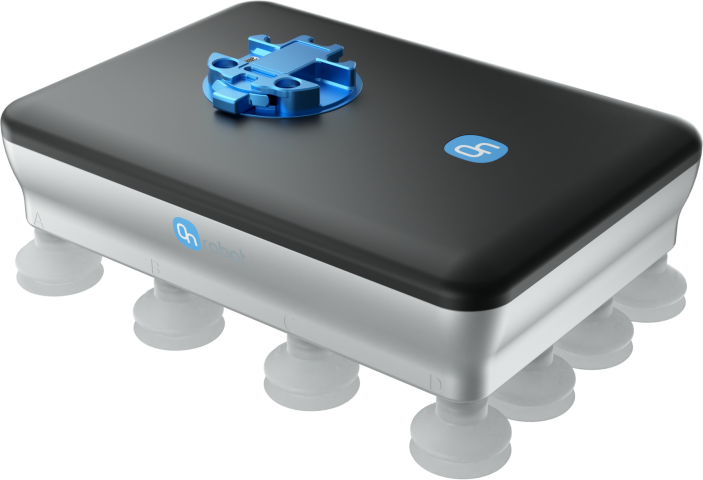
適用於棧板堆疊、包裝及物料搬運的電動高流量真空夾爪

  • 四個獨立真空通道 - 分別控制不同區域,以配合工件與應用
  • 總氣流量最高 48 L/min - 透過高流量電動真空處理多孔或不規則表面
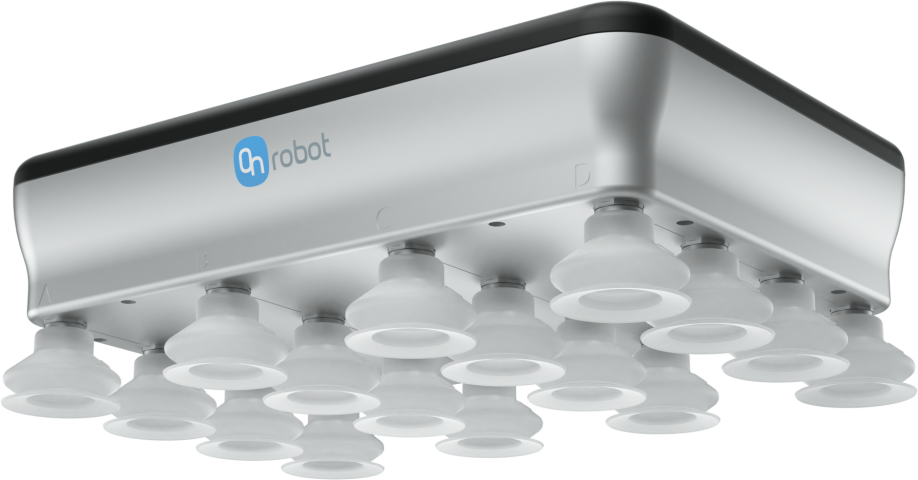
  • 16 個標準吸盤安裝位置 - 依箱體與變動的工件配置抓取布局
  • 整合電動泵與監測功能 - 標準配置下無需外部氣源即可部署
10 kg 標準紙板的典型最大負載
20 kg 低加速度下有條件的最大負載
4 獨立真空通道
48 L/min 最大總氣流量
16 標準吸盤安裝位置
IP54 防護等級
棧板堆疊
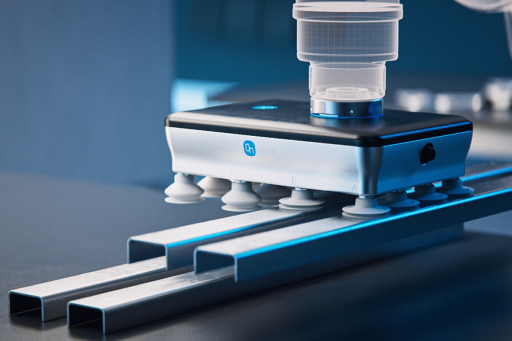
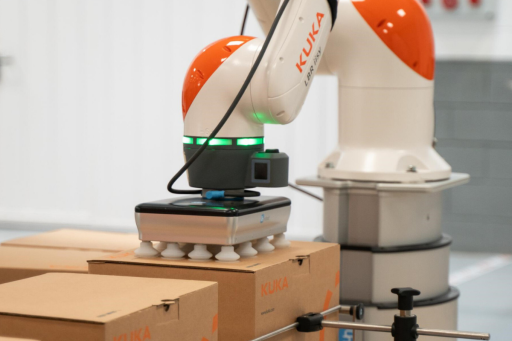
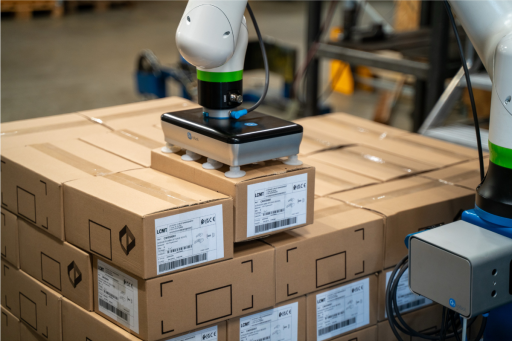
利用高氣流量及獨立控制的真空區域搬運紙箱,適應變動的棧板堆疊方式。
包裝
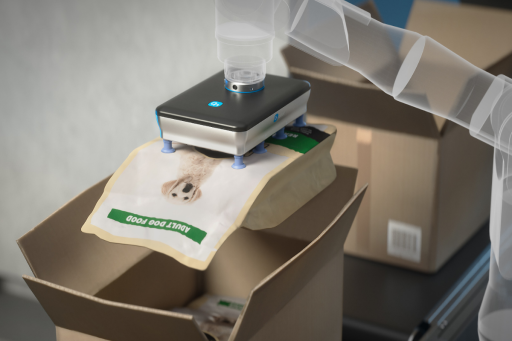
針對尺寸、表面或抓取點不同的紙箱與工件,配置最多 16 個標準吸盤安裝位置。
物料搬運
利用四個通道、整合式氣流控制與真空監測,使抓取適應每次移動。
01

透過高氣流量搬運紙板

多孔紙板可能漏氣並降低真空效能。VGP20 透過四個通道提供最高 48 L/min 的總氣流量,有助於持續抓取紙板及其他低流量系統可能難以處理的工件。

48 L/min 最大總氣流量
02

配置四個真空區域

十六個標準吸盤安裝位置分布在四個獨立控制的通道上。可僅使用與工件接觸的區域、調整吸盤布局,或依不同箱體尺寸與抓取方式分別控制通道。

4 獨立控制的通道
03

依應用調整負載

對於標準紙板,使用所有可用吸盤時的典型最大負載為 10 kg。搬運最高 20 kg 的負載需要較低加速度,而且可能取決於工件、吸盤布局、真空度及選配設備。

10 kg 標準紙板的典型最大值
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
為何選擇 VGP20

適應變動棧板堆疊作業的高流量真空

使用四個通道及最高 48 L/min 的總氣流量,搬運漏氣會影響真空效能的紙板與其他工件。

僅啟用與工件接觸的通道,協助夾爪適應變動的箱體尺寸、表面與抓取方式。

標準夾爪提供 16 個吸盤安裝位置。應用需要時,選配高負載支架可增加 24 個位置,以及用於外部真空輔助的連接介面。
應用

專為棧板堆疊與包裝打造

自動化完成紙箱及其他適合真空抓取工件的棧板堆疊、包裝及物料搬運。四個通道、可配置吸盤位置、氣流控制與監測功能,有助於依變動的尺寸、表面及抓取方式調整抓取。

10 kg 標準紙板的典型負載
48 L/min 最大總氣流量
16 標準吸盤安裝位置
下載與資源

開始使用所需的一切

用於評估、配置及部署 VGP20 的完整技術文件。
規格表
VGP20 的完整技術規格、尺寸及性能資料
下載 →
STEP 檔案
用於整合的 3D 模型。
下載 →

準備好將 VGP20 整合至您的設備了嗎?

請向我們介紹您的箱體、表面、負載、機器人及作業週期需求。我們的在地專家可協助評估吸盤布局、真空效能,以及選配高負載設備是否適合您的應用。

諮詢專家

選擇語言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
繁体中文