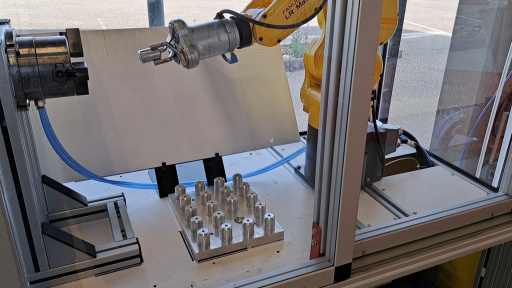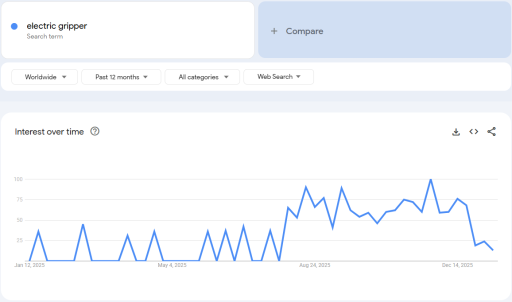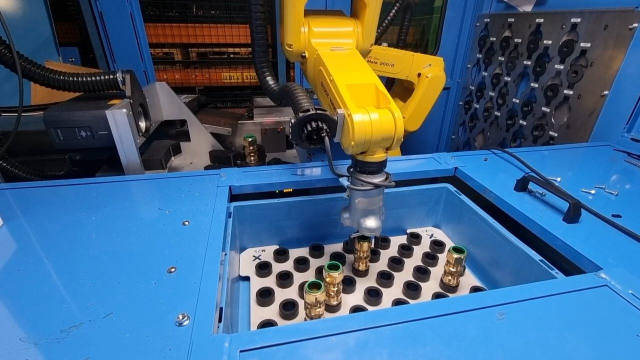
Przez wiele lat chwytaki elektryczne były ściśle kojarzone z robotami współpracującymi. Często przedstawia się je jako „akcesorium do cobota”, zakładając jednocześnie, że tradycyjne roboty przemysłowe wymagają zupełnie innej klasy narzędzi montowanych na końcu ramienia robota (EOAT).
Ten podział zaczyna jednak zanikać w miarę zacierania się granic między cobotami a robotami przemysłowymi.
To istotna zmiana, która znajduje odzwierciedlenie w najnowszych normach ISO dotyczących bezpieczeństwa robotów. Zrezygnowano w nich z terminów „robot współpracujący” i „cobot”, zastępując je określeniem „aplikacje współpracujące”.
Widzimy to na halach produkcyjnych, gdzie przestaje się pytać: „Jaki chwytak jest najlepszy do tego typu robota?”. Punktem wyjścia staje się konkretna aplikacja. Coraz częściej wybór pada na chwytaki elektryczne ze względu na korzyści, jakie wnoszą do danej aplikacji, niezależnie od typu robota. To pozytywny trend, ponieważ — jak uznano w normach ISO — najważniejsza jest właśnie aplikacja.
Dlaczego użytkownicy robotów przemysłowych wybierają chwytaki elektryczne
Dawniej chwytaki elektryczne przypisywano do wąskiej kategorii zastosowań ze względu na ich ograniczony udźwig. Pierwsze konstrukcje służyły do przenoszenia mniejszych, lżejszych części, co naturalnie odpowiadało robotom o niższym udźwigu. Dziś takie założenie jest już nieaktualne.
Obecnie dostępne są chwytaki elektryczne o znacznie większym udźwigu, w tym modele o udźwigu 25 kg (55,11 funta). Co więcej, można je łatwo wdrażać w konfiguracjach z dwoma chwytakami, dostosowanych do wymagających zastosowań przemysłowych, takich jak obsługa maszyn CNC i przenoszenie materiałów.
Jednocześnie użytkownicy odkrywają, że przydatność chwytaków elektrycznych nie sprowadza się wyłącznie do udźwigu. Ich elastyczność pozwala jednemu chwytakowi obsługiwać części o szerszym zakresie rozmiarów bez konieczności mechanicznego przezbrajania. Zarówno integratorom, jak i użytkownikom końcowym ułatwia to projektowanie systemów i obniża całkowity koszt rozwiązania.
W dużej mierze wynika to z wbudowanych inteligentnych funkcji, które umożliwiają dostosowywanie chwytaków elektrycznych do zmieniających się potrzeb i optymalizację ich pracy za pomocą oprogramowania. Chwytaki elektryczne dostarczają informacji zwrotnych, umożliwiają kontrolę położenia i udostępniają inne dane operacyjne, które można wykorzystać do usprawnienia automatyzacji. Ponadto dzięki udostępnianym strumieniom danych łatwiej je integrować z oprogramowaniem i systemami opartymi na sztucznej inteligencji.