
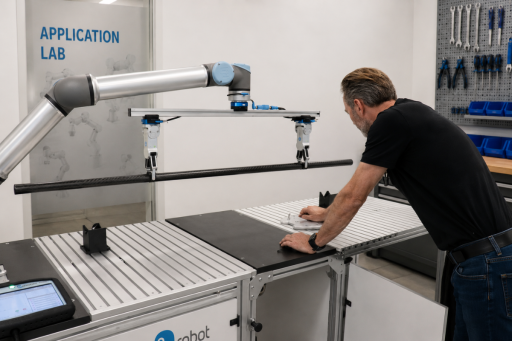
동일한 사이클에서 두 개의 엔드 오브 암 공구를 사용할 수 있도록 유지하십시오. 머신 텐딩 시 로봇은 별도의 공구 교체를 위해 돌아가지 않고 완성 부품을 배출하고 다음 소재를 투입할 수 있습니다.

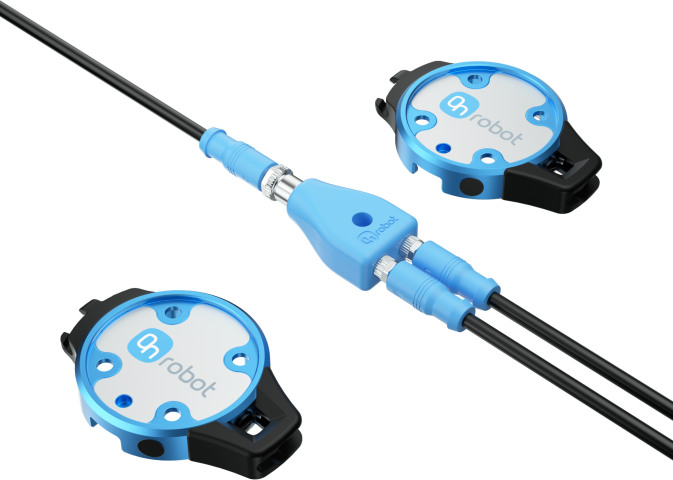
고정형 듀얼 인터페이스와 달리 Dual Mounting Kit는 독립된 두 Quick Changer를 사용합니다. 작업물, 기계 접근 및 로봇 경로에 맞게 각 공구의 위치와 방향을 설정할 수 있습니다.
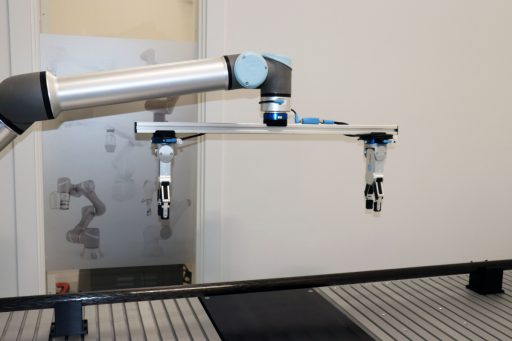
동일한 사이클에서 두 개의 엔드 오브 암 공구를 사용할 수 있도록 유지하십시오. 머신 텐딩 시 로봇은 별도의 공구 교체를 위해 돌아가지 않고 완성 부품을 배출하고 다음 소재를 투입할 수 있습니다.
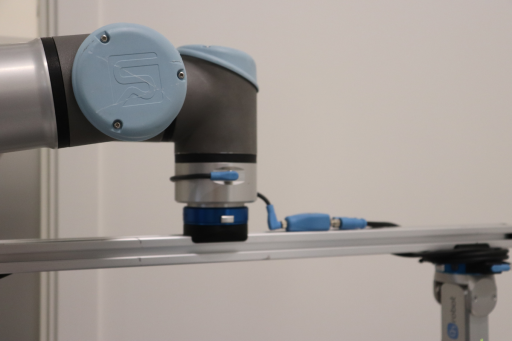
유연한 배치와 개선된 케이블 관리는 작고 정돈된 엔드 오브 암 구성을 만드는 데 도움이 됩니다. 견고한 Quick Changer 잠금은 작동 중 각 공구를 고정해 줍니다.


두 개의 독립된 장착 지점을 통해 작업물, 고정구 및 기계 접근 요구사항에 맞게 공구 간격과 방향을 설정할 수 있습니다.
로봇에 두 개의 호환 공구를 장착하여 복귀 동작과 수동 교체를 줄이면서 연속적인 취급 또는 공정 단계를 수행할 수 있습니다.
유연한 장착은 더 깔끔한 케이블 배선을 지원하며 Quick Changer 인터페이스는 생산 요구사항이 바뀔 때 빠른 수동 공구 교체를 가능하게 합니다.
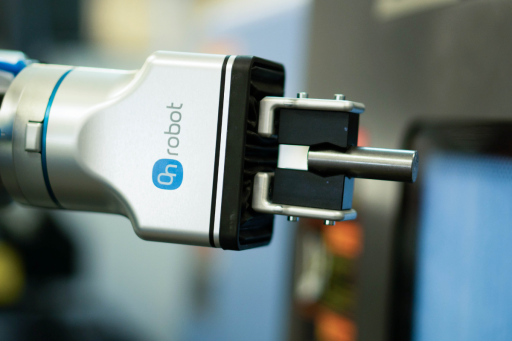
완성 작업물을 제거하는 공구 하나와 다음 소재를 투입하는 공구 하나를 장착하십시오. 독립적인 위치 설정은 각 공구가 올바른 각도로 기계와 부품에 접근하도록 돕습니다.
로봇, 공구, 작업물 및 공정을 알려주십시오. 현지 전문가가 위치 설정, 페이로드 및 통합 요구사항을 평가하도록 도와드립니다.