OnRobot

AI를 위한 물리적 상호작용 계층

Physical AI에는 모델 출력을 실제 환경의 행동으로 전환할 수 있는 로봇이 필요합니다.

이를 위해서는 물체를 파지하고, 접촉을 감지하고, 힘을 측정하고, 동작을 조정하며, 물리적 상호작용에서 유용한 모델 학습 데이터를 생성할 수 있는 그리퍼, 도구 및 센서가 필요합니다. OnRobot은 AI 모델 개발자, AI 우선 로봇 기업, 휴머노이드 로봇 팀, 연구기관 및 로봇 제조업체에 학습, 검증 및 실제 환경 배포를 위한 전동 그리퍼, 힘/토크 센서 및 엔드 오브 암 도구의 통합 플랫폼을 제공합니다.
Physical AI를 위한 설계

물리적 AI는 새로운 것일 수도 있습니다.

전기적이고 피드백이 풍부하며 유연한 그리퍼는 그렇지 않습니다.

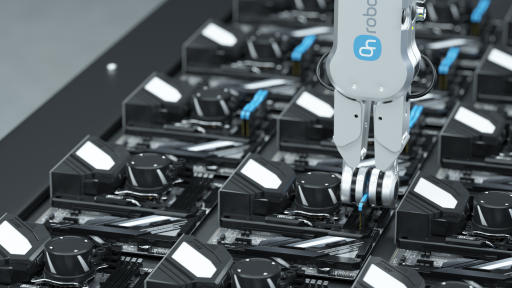
OnRobot에서는 실제 자동화를 위한 유연한 전기 그리퍼, 센서 및 팔 끝 도구를 구축하는 데 수년을 보냈습니다. 22,000개 이상의 OnRobot 제품이 전 세계적으로 실제 산업 환경, 연구실, 대학 및 학교에 배포되었습니다. 물리적 AI는 동적인 비정형 환경, 변화하는 조건, 다양한 부품 크기를 처리할 수 있는 로봇을 가능하게 합니다. OnRobot의 전기 그리퍼는 유연하고 프로그래밍 가능하며 실제 조작을 위해 제작되었기 때문에 이러한 요구 사항에 매우 적합합니다.

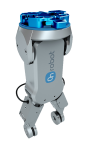
RG2/RG6 전동 그리퍼
RG2/RG6 전동 그리퍼
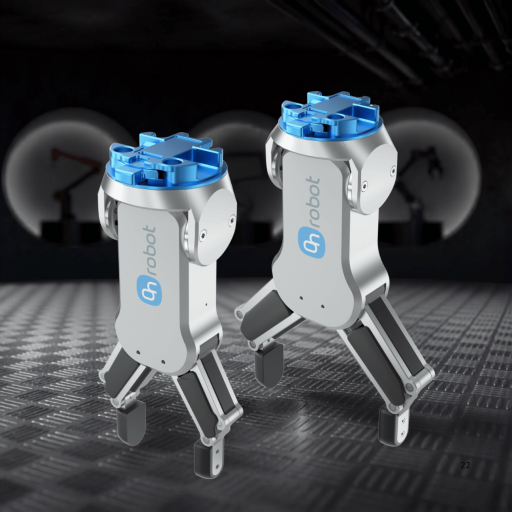
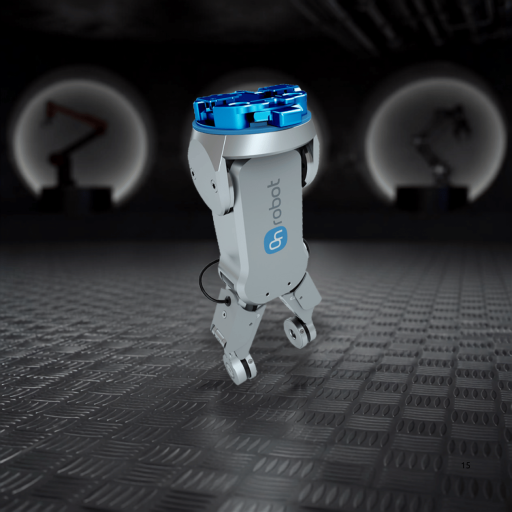
다양한 크기와 형상의 물체를 처리하는 유연한 2지 파지.
RG2-FT
RG2-FT
통합 힘/토크 및 근접 센싱을 갖춘 전동 파지로 접촉 정보가 풍부한 검증 지원.
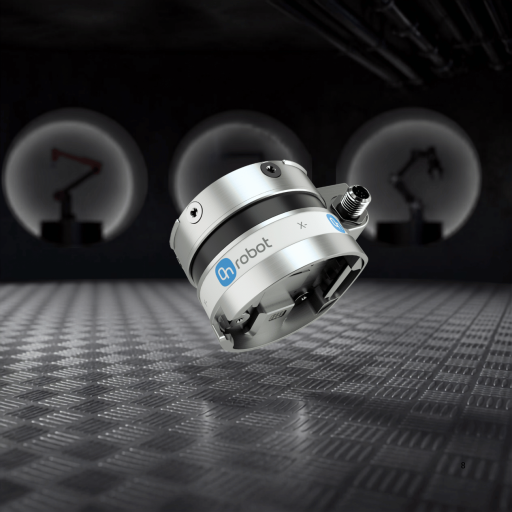
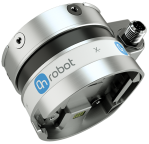
HEX 힘/토크 센서
HEX 힘/토크 센서
물리적 상호작용, 정렬 및 접촉력이 중요한 애플리케이션을 위한 힘/토크 센싱.

현실 세계에서 피지컬 AI에 필요한 4가지 요건을 자세히 알아보세요

시각만으로는 감지할 수 없는 관찰 내용을 포착하세요.

비전은 로봇이 보는 것을 보여줍니다. 힘과 토크 피드백은 로봇이 세계에 닿을 때 어떤 일이 일어나는지 보여줍니다. F/T 피드백은 조작 작업의 주요 질문에 답하는 데 도움이 됩니다.

  • 접촉이 일어났나요?

  • 얼마나 많은 힘이 가해졌는가?

  • 물건이 미끄러졌나요?

  • 그립감은 안정적인가요?

  • 삽입에 성공했나요?

물리적 AI 애플리케이션의 경우 접촉이 많은 조작을 위해서는 그립 ​​안정성, 저항, 미끄러짐, 삽입력, 부품 위치 및 작업 결과에 대한 이해가 필요합니다.

OnRobot 그리퍼와 센서는 실제 로봇 작업 중에 이러한 물리적 관찰을 캡처하는 데 도움이 됩니다.

Physical AI에는 접촉 정보가 풍부한 데이터가 필요합니다

조작은 Physical AI의 핵심 로봇 애플리케이션 중 하나로, 이 분야의 최근 연구 논문 중 약 3분의 2를 차지합니다.
하지만 물리적 상호작용 작업에서 힘 제어가 핵심적인 역할을 하는데도 힘 측정을 포함하는 연구 논문은 20% 미만입니다.
Physical AI에는 실제 상호작용 데이터를 더 효과적으로 수집할 수 있는 방법이 필요합니다.
약 2/3
Physical AI 논문이 조작에 초점
20% 미만
힘 측정 포함
60%
실제 하드웨어 시연이 100회 미만

주요 도구:

접촉 데이터가 풍부한 검증을 위한 RG2-FT

RG2-FT는 전동 파지와 통합 힘/토크 및 근접 센싱을 결합합니다.

이를 통해 Physical AI 팀은 실제 조작 데이터를 수집하고, 시뮬레이션을 넘어 로봇 동작을 검증하며, 접촉, 힘 및 물체의 차이가 중요한 상황에서 모델의 성능을 테스트할 수 있습니다.

3–40 N 조절식 그립력 작업, 물체 및 시연에 맞게 파지를 조정합니다.
최대 100 mm 조절식 스트로크 다양한 크기와 형상의 물체를 처리합니다.
힘/토크 및 근접 센싱 실제 조작 작업 중 상호작용 힘을 수집합니다.
통합 전동 브러시리스 DC 모터 반복 가능한 실제 환경 테스트를 위한 프로그래밍식 전동 파지.

Physical AI 사이클

각 명령-피드백 사이클은 현재의 작업 수행을 개선하고 미래를 위한 학습 데이터를 생성합니다.
단계 1
명령
툴에 수행 방법을 지시합니다
단계 2
피드백
발생한 상황을 확인합니다
단계 3
조정
피드백을 활용해 개선합니다
단계 4
학습
동작을 데이터로 전환합니다

OnRobot의 그리퍼, 센서 및 엔드 오브 암 툴은 실제 환경에서의 조작 과정에서 힘, 토크, 개구 폭, 그립 상태, 근접 여부, 접촉 이벤트 및 작업 결과와 같은 물리적 관측 데이터를 수집하는 데 도움을 줍니다.

이러한 데이터가 축적되면 자율 동작 모델은 더욱 적합한 툴 설정, 효과적인 복구 동작 및 유사한 작업을 완료하는 더 나은 방법을 학습할 수 있습니다.

피지컬 AI 개발자 리소스

시뮬레이션과 ROS 2에서 OnRobot 도구로 개발하세요

피지컬 AI 개발은 로봇이 실제 세계와 접촉하기 전부터 시작됩니다. OnRobot 시뮬레이션 리소스와 ROS 2 패키지는 로보틱스 팀이 지원되는 그리퍼, 센서, 로봇 팔 끝단 도구를 개발 워크플로에 통합하고, 물체 조작 개념을 테스트하며, 실제 하드웨어를 이용한 검증을 준비하도록 돕습니다.
시뮬레이션에 바로 사용할 수 있는 그리퍼 모델
호환되는 시뮬레이션 환경에서 지원되는 OnRobot 도구의 디지털 표현을 활용하세요.
실제 그리퍼 데이터에 대한 표준화된 접근
표준화된 인터페이스를 통해 힘, 접촉, 위치, 장치 상태 데이터를 데이터 수집 및 피지컬 AI 학습 워크플로에 통합하세요.
물리적 그리퍼의 표준화된 제어
표준화된 ROS 2 인터페이스를 통해 OnRobot 물리적 도구를 명령 기반 또는 실시간으로 제어하면서 지속적인 피드백을 받으세요.
자세히 알아보기

AI 우선 로봇을 위한 실용적인 플랫폼

OnRobot 자동화 전문가와 상담이 필요하신가요?

FAQ

Physical AI는 물리적 세계에서 학습하고 행동하는 로봇 시스템을 의미합니다. AI 모델을 실제 움직임, 접촉, 힘, 토크, 센서 피드백 및 작업 결과와 연결합니다.

AI 모델을 실제 행동과 연결하는 하드웨어 및 도구 계층입니다. 그리퍼, 힘/토크 센서, 엔드 오브 암 도구 및 피드백 시스템이 포함되며, 로봇이 파지, 조작, 접촉 측정 및 실행 중 유용한 관측 정보 수집을 수행할 수 있게 합니다.

모델 학습, 검증 및 배포에 활용할 수 있는 실제 상호작용 신호입니다. 예로 힘, 토크, 그리퍼 폭, 근접, 파지 상태, 도구 상태, 부품 감지, 오류 및 작업 결과가 있습니다.

RG2/RG6, 2FG7/2FG14 및 RG2-FT와 같은 OnRobot 그리퍼는 유연하고 프로그래밍 가능한 실제 조작이 필요한 Physical AI 애플리케이션을 지원합니다. 다양한 물체, 부품 크기, 접촉 조건 및 작업 결과에서 모델 성능을 테스트하는 데 도움이 됩니다.

HEX 힘/토크 센서는 접촉, 정렬, 저항 또는 가해진 힘이 중요한 작업에서 물리적 상호작용을 측정할 수 있습니다. 이를 통해 검증, 피드백 제어 및 조작 작업을 위한 실제 관측 정보 수집을 지원합니다.

많은 조작 작업이 접촉 중 일어나는 상황에 좌우되기 때문입니다. 힘과 토크 데이터는 로봇이 파지 안정성, 저항, 미끄러짐, 삽입력, 정렬 및 실패 조건을 이해하는 데 도움이 됩니다.

RG2-FT는 전동 파지와 통합 힘/토크 및 근접 센싱을 결합합니다. 따라서 접촉 정보가 풍부한 조작 데이터를 수집하고 실제 작업에서 로봇 동작을 검증하는 데 유용합니다.

시연 학습에는 실제 행동과 결과에 대한 고품질 사례가 필요합니다. RG2-FT는 시연 중 힘, 토크, 위치, 근접 및 작업 결과를 포함한 물리적 상호작용 신호를 수집하는 데 도움이 됩니다.

OnRobot 도구를 사용하면 로봇 팀이 예상 동작을 실제 결과와 비교할 수 있습니다. 물리적 조건에서 로봇 성능을 테스트하여 물체가 달라지고 접촉 위치가 변하며 실제 조작에서 불확실성이 발생할 때의 모델 성능을 평가할 수 있습니다.

도구와 설정에 따라 OnRobot 제품은 힘, 토크, 위치, 근접, 도구 상태, 부품 감지, 파지 상태 및 오류와 같은 피드백을 제공할 수 있습니다.

전동 그리퍼는 프로그래밍과 제어가 가능하며 피드백을 제공할 수 있습니다. 따라서 반복 가능한 데이터 수집, 적응형 조작 및 실제 환경 검증에 적합합니다. OnRobot 전동 그리퍼는 다양한 크기의 부품을 처리할 수 있어 실제 변동성에 대한 알고리즘의 반응을 테스트할 수 있습니다.

아닙니다. OnRobot 도구와 그리퍼는 실제 산업 자동화 작업을 위해 설계되었습니다. 전 세계에 22,000개 이상의 OnRobot 제품이 배포되었습니다. Physical AI 팀은 실제 사용을 위해 제작된 하드웨어로 학습과 검증을 진행할 수 있습니다.

예. 신뢰성 높은 전동식 피드백 지원 엔드 오브 암 도구가 필요한 경우, OnRobot 도구는 실용적인 배포를 추진하는 휴머노이드 및 모바일 조작 팀을 지원할 수 있습니다.

언어 선택

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
한국어