OnRobot
RG2-FT
RG2-FT
RG2-FT
힘/토크 감지 · 근접 감지 · 전동 파지

RG2-FT

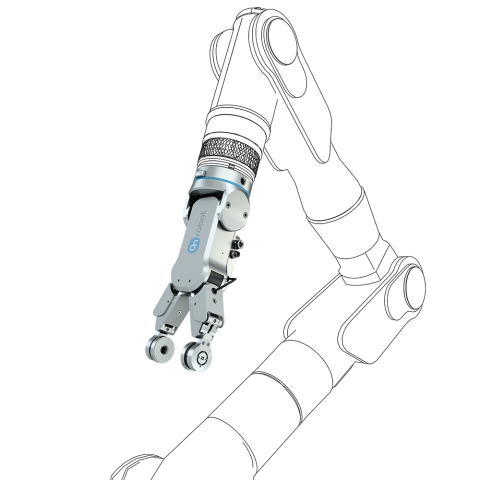
핑거팁에서 힘, 토크, 근접 상태를 감지하는 스마트 그리퍼

  • 통합 센싱 기능으로 피지컬 AI 모델 검증 및 학습에 필요한 실제 환경 데이터를 제공하고 핸들링 신뢰성을 높입니다
  • 섬세한 픽 앤 플레이스 작업을 위한 정밀한 센싱으로 불량을 줄이고 생산 품질을 개선합니다
  • 핑거팁에 직접 내장된 추가 센싱 기능으로 삽입 및 장착 작업을 바로 수행하고 운영 비용을 줄입니다
최대 2 kg 마찰력 파지 시 페이로드
최대 4 kg 형상 맞물림 파지 시 페이로드
100 mm 조절 가능한 스트로크
3-40 N 조절 가능한 그립력
150 Hz 센서 샘플링 주파수
0.98 kg 그리퍼 무게
피지컬 AI
핑거팁에서 힘, 토크, 존재 여부, 거리 데이터를 직접 수집하여 로봇 조작을 위한 피지컬 AI 모델을 학습하고 검증합니다.
섬세한 핸들링
조절 가능한 그립력과 핑거팁 센싱으로 깨지기 쉽고 특성이 다양한 부품을 핸들링합니다. 파지 조건을 모니터링하여 신뢰성을 높이고 불량을 줄이는 데 도움을 줍니다.
삽입 및 조립
삽입 및 장착 중 접촉과 정렬 피드백을 활용합니다. 예상치 못한 저항을 감지하고 조건이 달라져도 부품의 안착 상태를 확인하도록 돕습니다.

기능 및 장점

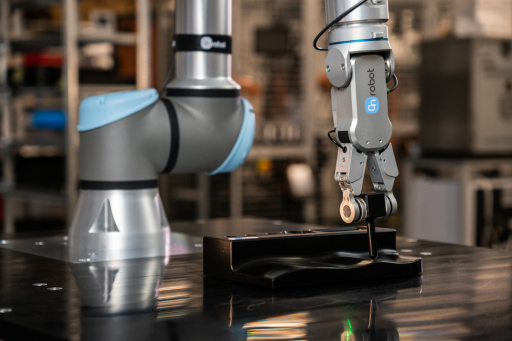
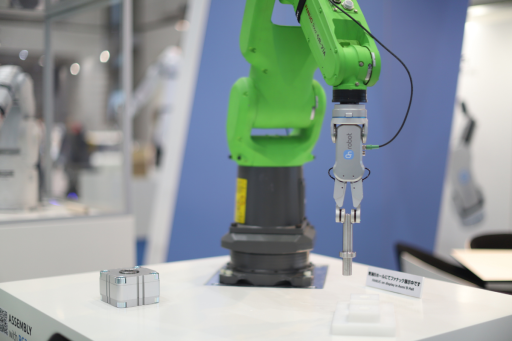
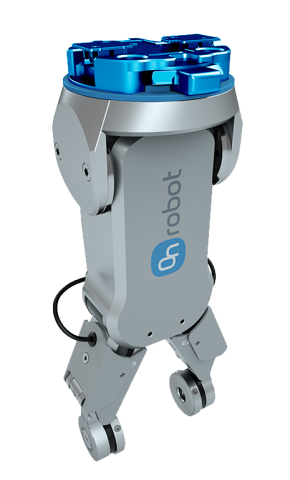
RG2-FT는 RG 시리즈의 특별한 버전으로, 핑거팁에 힘/토크 센서와 근접 센서가 통합되어 물체의 위치를 정확하게 감지할 수 있습니다. 향상된 센싱 기능과 추가 지능을 갖춘 이 첨단 그리퍼는 정확한 매개변수를 미리 프로그래밍할 수 없는 경우에도 로봇과 그리퍼 자체를 제어하여 작업자가 원하는 작업을 수행할 수 있습니다. 이를 통해 작업자와 실질적으로 협업하며, 동료처럼 작업자를 지원하고 시간의 흐름에도 정밀한 핸들링을 유지합니다. 힘, 토크, 존재 여부, 거리 등 풍부한 접촉 정보는 RG2-FT를 피지컬 AI를 위한 실용적인 센싱 기반으로 만들어 줍니다. 모델 개발자는 접촉 지점에서 직접 수집한 실제 환경 데이터를 활용할 수 있습니다.
01

피지컬 AI를 위한 센싱 기반

피지컬 AI 모델에는 실제 환경의 상호작용 데이터가 필요합니다. RG2-FT는 핑거팁에서 힘, 토크, 존재 여부, 거리를 직접 수집하여 모델 학습과 검증에 풍부한 접촉 정보를 제공합니다.

각 핑거에 하나씩 장착된 2개의 6축 힘/토크 센서가 각 접촉 지점의 힘과 토크를 측정합니다. 2개의 근접 센서는 접촉 전에 물체의 존재 여부와 거리를 감지합니다. 이 센서들은 로봇 개발팀이 접근, 파지, 조작을 연구하는 데 필요한 피드백을 함께 제공합니다.

150 Hz 힘/토크 및 근접 피드백
02

더 신뢰할 수 있는 정밀한 핸들링

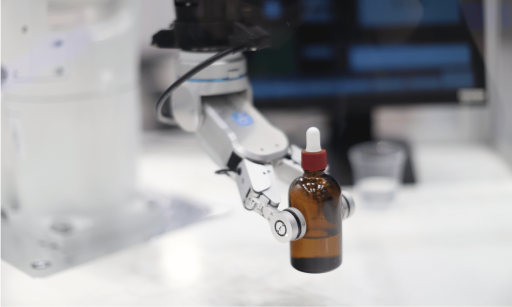
부품과 파지 상태에 대한 피드백으로 섬세한 픽 앤 플레이스 작업을 개선합니다. 근접 감지는 접촉 전에 물체를 감지하도록 돕고, 힘/토크 감지와 파지 모니터링은 핸들링 중 변화를 파악하도록 돕습니다. 파지 및 미끄러짐 감지는 파지 여부를 확인하고, 파지 상실을 모니터링하며, 미끄러짐 위험을 알려줄 수 있습니다.

그립력을 3~40 N 범위로 조절하고 최대 100 mm 스트로크를 활용하여 다양한 부품에 대응합니다. 맞춤형 핑거팁으로 접촉면을 공작물에 맞게 조정할 수 있어 크기와 형상이 다양한 부품을 안정적으로 핸들링하고 불량을 줄이는 데 도움이 됩니다.

3-40 N 조절 가능한 그립력
03

삽입 및 장착 작업 간소화

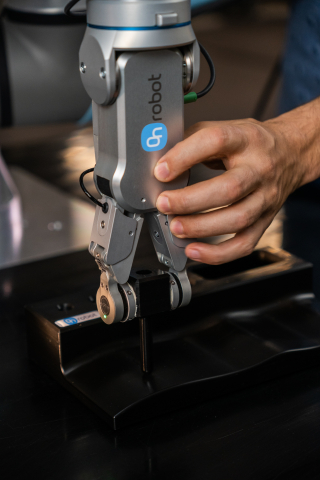
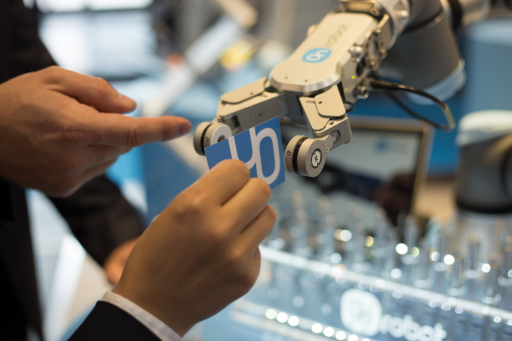
삽입과 장착은 접촉 시 어떤 일이 발생하는지에 따라 달라집니다. 통합 핑거팁 센싱은 로봇이 접촉, 정렬 상태, 예상치 못한 저항을 감지하도록 도와 정확한 위치와 조건이 사이클마다 달라질 수 있는 작업을 지원합니다.

이 피드백을 사용해 삽입을 유도하고 부품이 올바르게 안착했는지 판단할 수 있습니다. 사전 통합된 소프트웨어는 설정과 프로그래밍을 간소화하여 그리퍼와 센싱 기능을 활용하는 데 필요한 통합 작업을 줄여줍니다.

0.1 mm 일반적인 핑거 위치 분해능
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
특징

하나의 도구에 담긴 센싱과 파지

RG2-FT의 각 핑거에는 자체 접촉 지점의 힘과 토크를 측정하는 6축 힘/토크 센서가 있습니다. 이 센서는 파지, 삽입, 조립 중 로봇에 피드백을 제공하여 접촉을 감지하고 저항이나 정렬 상태의 변화에 대응하도록 돕습니다.

각 핑거의 근접 센서는 물체의 존재 여부를 감지하고 접촉 전 거리를 측정합니다. 접근 단계의 감지와 접촉 피드백을 결합하여 부품 위치가 달라지고 고정 좌표만으로는 충분한 정보를 얻을 수 없는 작업을 지원합니다.

  • 각 핑거에 하나씩 장착된 2개의 6축 힘/토크 센서

  • 존재 여부와 거리 측정을 위한 2개의 근접 센서

  • 힘/토크 및 근접 감지를 위한 150 Hz 샘플링

  • 접촉 전부터 상호작용 전 과정에 걸친 피드백

RG2-FT는 핑거팁에서 힘, 토크, 존재 여부, 거리 데이터를 직접 제공합니다. 로봇 개발팀은 이 풍부한 접촉 정보를 피지컬 AI 모델 학습과 검증에 활용할 수 있으며, 로봇의 움직임을 도구가 물체에 접근하고 파지하고 상호작용할 때 발생하는 현상과 연결할 수 있습니다.

동일한 센싱 기능은 일상적인 핸들링도 지원합니다. 파지 및 미끄러짐 감지는 파지 여부를 확인하고, 파지 상실을 모니터링하며, 미끄러짐 위험을 알려줄 수 있습니다. 이를 통해 섬세하거나 특성이 다양한 부품을 핸들링할 때 달라지는 파지 조건에 애플리케이션이 대응할 수 있습니다.

  • 피지컬 AI를 위한 실제 환경의 상호작용 데이터 수집

  • 파지 여부 확인 및 파지 조건 모니터링

  • 파지 상실 및 미끄러짐 위험 감지

  • 더욱 안정적인 섬세한 픽 앤 플레이스 지원

맞춤형 핑거팁을 사용하면 크기와 형상이 다양한 공작물에 맞게 접촉면을 조정할 수 있습니다. 조절 가능한 스트로크 및 그립력과 결합하여 애플리케이션에 맞는 파지 상태로 다양한 부품을 유연하게 핸들링할 수 있습니다.

사전 통합된 소프트웨어는 그리퍼와 센싱 기능의 설치 및 프로그래밍을 간소화합니다. RG2-FT는 전동 파지와 핑거팁 센싱을 하나의 도구에 결합하여 핸들링, 삽입, 조립 작업의 통합 복잡성을 줄이는 데 도움이 됩니다.

  • 공작물에 맞게 핑거팁 형상 조정

  • 그립력을 3~40 N 범위로 조절

  • 최대 100 mm의 조절 가능한 스트로크 활용

  • 사전 통합된 소프트웨어로 설정 간소화

RG2-FT를 선택해야 하는 이유

로봇에 접촉 지점의 피드백을 제공하세요

RG2-FT는 전동 파지와 양쪽 핑거팁의 힘/토크 및 근접 감지 기능을 결합합니다. 로봇이 접촉 전에 물체를 감지하고 부품을 파지하거나 이동하거나 삽입하는 동안 상호작용을 모니터링하도록 돕습니다. 이를 통해 섬세한 핸들링과 조립에 유용한 피드백뿐 아니라 피지컬 AI 모델 학습 및 검증을 위한 실제 환경 데이터도 얻을 수 있습니다.

최대 2 kg 마찰력 파지 시 페이로드
100 mm 조절 가능한 스트로크
150 Hz 센서 샘플링 주파수
다운로드 및 자료

시작하는 데 필요한 모든 자료

RG2-FT의 평가, 사양 선정 및 통합을 위한 기술 자료입니다.
데이터시트
RG2-FT의 기술 사양, 치수 및 센서 성능 데이터입니다.
다운로드 →
STEP 파일
기계적 통합을 계획하기 위한 RG2-FT 모델입니다.
다운로드 →

핑거팁 센싱이 여러분의 애플리케이션에 어떤 도움을 줄 수 있을까요?

피지컬 AI용 데이터를 수집하거나, 섬세한 부품을 핸들링하거나, 삽입과 조립을 자동화하고 있다면 공작물, 로봇, 작업에 대해 알려주세요. 현지 전문가가 센싱 요구사항, 핑거팁 설계, 통합을 검토하도록 도와드립니다.

전문가와 상담하기

언어 선택

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
한국어