OnRobot
RG2-FT
RG2-FT
RG2-FT
力覚・トルクセンシング · 近接センシング · 電動把持

RG2-FT

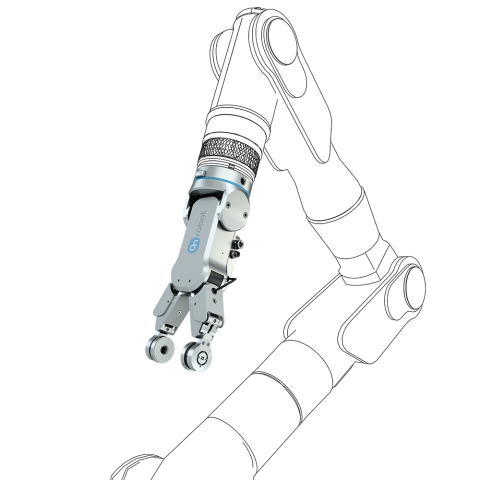
指先で力、トルク、近接状態を検知するスマートグリッパー

  • 内蔵センシング機能がフィジカルAIモデルの検証と学習に必要な実世界データを提供し、ハンドリングの信頼性も向上
  • 繊細なピック&プレース作業に対応する精密なセンシングで、不良を減らし生産品質を向上
  • 指先にセンシング機能を直接搭載し、追加設定なしで挿入・組み付け作業を可能にすることで、運用コストを削減
最大2 kg 摩擦把持時のペイロード
最大4 kg 形状拘束把持時のペイロード
100 mm 調整可能なストローク
3-40 N 調整可能なグリップ力
150 Hz センサーのサンプリング周波数
0.98 kg グリッパー重量
フィジカルAI
力、トルク、有無、距離のデータを指先で直接収集し、ロボットマニピュレーション向けのフィジカルAIモデルを学習・検証します。
繊細なハンドリング
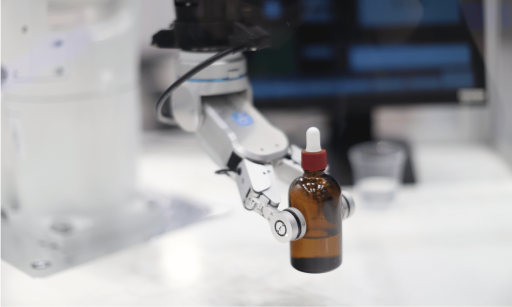
調整可能なグリップ力と指先のセンシングで、壊れやすい部品やばらつきのある部品を扱います。把持条件を監視して信頼性を高め、不良の削減を支援します。
挿入と組立
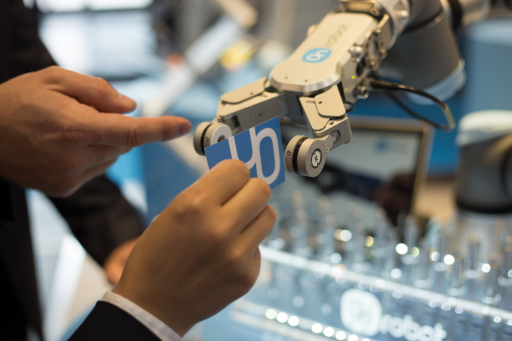
挿入や取付時に接触と位置合わせのフィードバックを活用します。予期しない抵抗を検出し、条件が変動しても部品が正しく収まっているかの確認を支援します。

特長とメリット

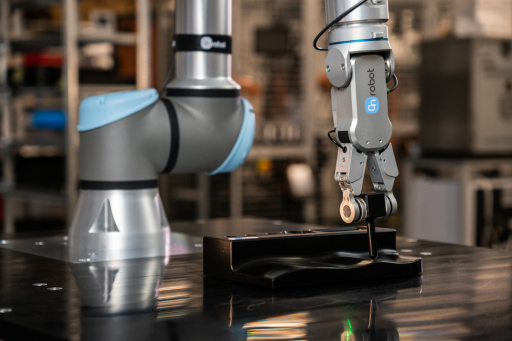
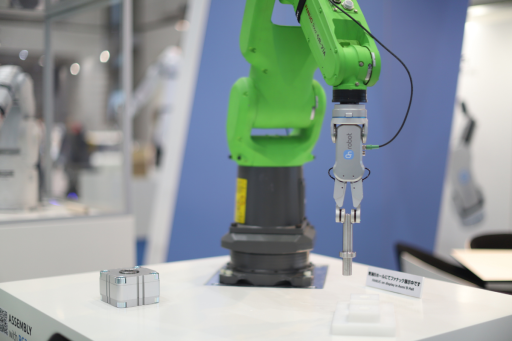
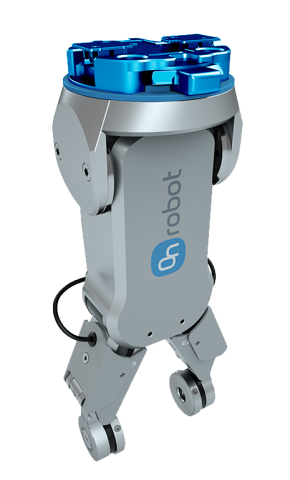
RG2-FTは、指先に力・トルクセンサーと近接センサーを内蔵した、RGシリーズの特別なモデルです。これにより、対象物の位置を正確に検知できます。
高性能なセンシング機能と高度なインテリジェンスを備えた最先端のグリッパーは、作業に必要な正確なパラメーターを事前にプログラムできない場合でも、オペレーターの意図に沿ってロボットとグリッパー自身を制御し、作業を実現します。
これにより、人間の作業者と真の協働が可能になります。まるで同僚のように作業者をサポートしながら、長時間にわたって安定した高精度なハンドリングを実現します。
さらに、接触時に取得できる力、トルク、対象物の有無、距離などの豊富なデータは、フィジカル AIのセンシング基盤としても活用できます。RG2-FTは、モデル開発者に対して、対象物との接触点で直接取得した実環境データを提供します。
01

フィジカルAIのためのセンシング基盤

フィジカルAIモデルには、実世界での相互作用データが必要です。RG2-FTは、力、トルク、有無、距離を指先で直接取得し、モデルの学習と検証に豊富な接触情報を提供します。

各フィンガーに1つずつ搭載された2つの6軸力覚・トルクセンサーが、それぞれの接触点で力とトルクを測定します。2つの近接センサーは、接触前に対象物の有無と距離を検出します。これらのセンサーにより、ロボティクス開発チームは接近、把持、マニピュレーションを研究するためのフィードバックを得られます。

150 Hz 力覚・トルクと近接フィードバック
02

より確実で精密なハンドリング

部品と把持状態に関するフィードバックにより、繊細なピック&プレース作業の精度を向上できます。
近接センシングは、接触前の対象物を検出するのに役立ち、力覚・トルクセンシングと把持状態の監視により、ハンドリング中に発生する変化を把握できます。把持・滑り検出により、対象物を確実に把持できていることの確認、把持力の低下の監視、そして滑落リスクの予兆検出が可能になります。

グリップ力を3~40 Nで調整し、最大100 mmのストロークでさまざまな部品に対応できます。カスタマイズ可能な指先により接触面をワークに合わせることで、サイズや形状の異なる部品を確実にハンドリングし、不良の削減にも貢献します。

3-40 N 調整可能なグリップ力
03

挿入と取付をシンプルに

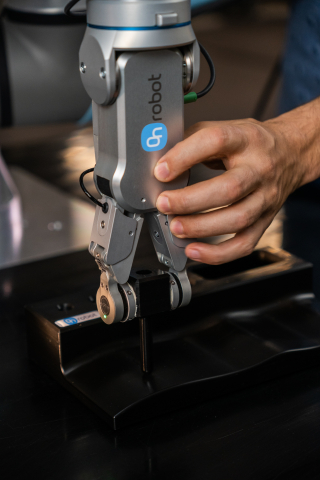
挿入や組み付け作業の成否は、接触時に何が起こるかに大きく左右されます。統合された指先センサーにより、ロボットは接触の有無、位置合わせの状態、そして予期しない抵抗を検知できます。
これにより、サイクルごとに正確な位置や条件が変動する場合でも、ロボットは挿入や組み付けといった作業をより確実に実行できるようになります。

このフィードバックを活用することで、挿入作業を適切にガイドし、部品が正しく装着・着座しているかどうかを判断できます。
また、あらかじめ統合されたソフトウェアにより、設定やプログラミングが簡素化され、グリッパーおよびそのセンシング機能を活用するために必要なシステム統合作業の負担を軽減できます。

0.1 mm 指位置の標準分解能
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
特長

センシングと把持を1つのツールに

RG2-FTの各フィンガーには、接触点における力とトルクを計測する6軸力覚/トルクセンサーが搭載されています。

これにより、ロボットは把持、挿入、組立作業の最中にフィードバックを得ることができ、対象物との接触を検知したり、抵抗や位置合わせの変化に応じて適切に動作したりすることが可能になります。

各フィンガーに搭載された近接センサーが、接触前に対象物の有無を検知し、その距離を測定します。接近時のセンシングと接触時のフィードバックを組み合わせることで、部品の位置が変動し、固定座標だけでは十分な情報が得られない作業を支援します。

  • 各フィンガーに1つずつ搭載された2つの6軸力覚・トルクセンサー

  • 物体の有無と距離を測定する2つの近接センサー

  • 力覚・トルクと近接センシングの150 Hzサンプリング

  • 接触前から相互作用の全過程にわたるフィードバック

RG2-FTは、力、トルク、対象物の有無、および距離データを指先で直接取得できます。
ロボティクス開発チームは、このような接触に関する豊富なデータを活用して、フィジカルAIモデルの学習および検証を行うことができます。これにより、ツールが対象物に接近し、把持し、さらに相互作用する際に発生する事象を、ロボットの動作と結び付けて理解・学習させることが可能になります。

同じセンシング機能は、日常的なハンドリング作業にも活用できます。
把持および滑りの検知機能により、対象物を確実に把持できていることの確認、把持力の低下の監視、さらには滑落リスクの把握が可能になります。
これにより、繊細な部品や形状・特性が変化する部品を取り扱う際でも、アプリケーションは変化する把持状態に応じて適切に対応することができます。

  • フィジカルAI向けに実世界の相互作用データを収集

  • 把持を確認し、把持条件を監視

  • 把持の喪失と滑りのリスクを検出

  • 繊細なピック&プレースの信頼性向上を支援

カスタマイズ可能な指先により、サイズや形状の異なるワークに接触面を合わせることができます。調整可能なストロークとグリップ力を組み合わせることで、用途に適した把持状態でさまざまな部品を柔軟に扱えます。

統合済みソフトウェアは、グリッパーとそのセンシング機能の設置・プログラミングを簡素化します。RG2-FTは、電動把持と指先のセンシングを1つのツールに組み合わせ、ハンドリング、挿入、組立作業における組込みの複雑さを軽減します。

  • ワークに合わせて指先の形状を調整

  • グリップ力を3~40 Nで調整

  • 最大100 mmの調整可能なストロークを活用

  • 統合済みソフトウェアで設定を簡素化

RG2-FTを選ぶ理由

ロボットに接触点でのフィードバックを

RG2-FTは、電動グリッピング機能と、両方の指先に搭載された力覚/トルクセンシングおよび近接センシングを組み合わせたグリッパーです。
これにより、ロボットは対象物との接触前に物体を検知し、部品の把持、搬送、挿入の各工程において対象物との相互作用を監視することができます。その結果、繊細なハンドリングや組立作業に役立つフィードバックが得られるだけでなく、フィジカルAIモデルの学習および検証に活用できる実環境データの取得も可能になります。

最大2 kg 摩擦把持時のペイロード
100 mm 調整可能なストローク
150 Hz センサーのサンプリング周波数
ダウンロードと資料

導入に必要な資料をまとめてご用意

RG2-FTの評価、仕様検討、組込みのための技術資料です。
データシート
RG2-FTの技術仕様、寸法、センサー性能データです。
ダウンロード →
STEPファイル
機械的な組込みを計画するためのRG2-FTモデルです。
ダウンロード →

指先のセンシングは、用途にどのように役立つでしょうか?

フィジカルAI向けのデータ収集、繊細な部品のハンドリング、挿入や組立の自動化など、ワーク、ロボット、作業についてお聞かせください。地域の専門スタッフが、センシング要件、指先の設計、組込みの検討をお手伝いします。

専門家に相談する

言語を選択

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
日本語