OnRobot
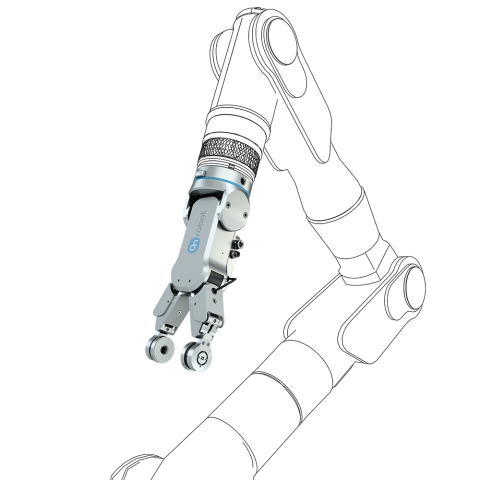
RG2-FT
RG2-FT
RG2-FT
Pomiar siły i momentu · Detekcja zbliżeniowa · Chwytanie elektryczne

RG2-FT

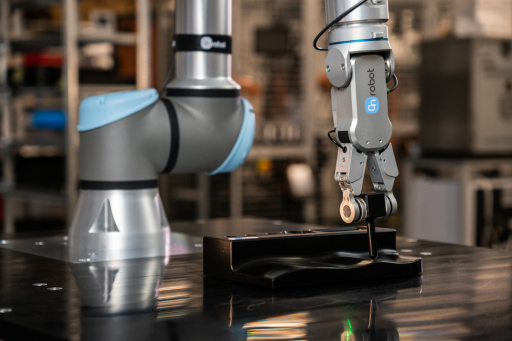
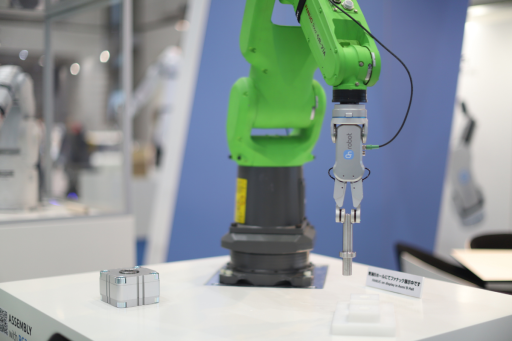
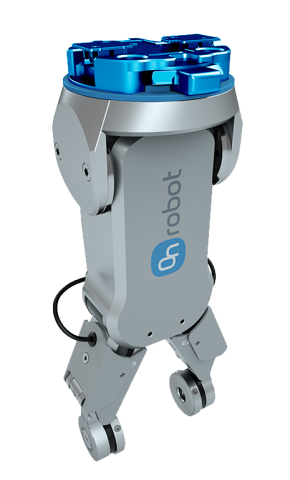
Inteligentny chwytak z pomiarem siły, momentu i detekcją zbliżeniową w końcówkach palców

  • Zintegrowane czujniki dostarczają rzeczywistych danych do walidacji i trenowania modeli Physical AI, zwiększając niezawodność manipulacji
  • Ogranicz liczbę wad i popraw jakość produkcji dzięki precyzyjnemu wykrywaniu podczas delikatnego pobierania i odkładania części
  • Realizuj zadania wsuwania i montażu od razu po wdrożeniu i obniż koszty eksploatacji dzięki dodatkowym czujnikom bezpośrednio w końcówkach palców
Do 2 kg Udźwig przy chwycie siłowym
Do 4 kg Udźwig przy chwycie kształtowym
100 mm Regulowany skok
3-40 N Regulowana siła chwytu
150 Hz Częstotliwość próbkowania czujników
0.98 kg Masa chwytaka
Physical AI
Zbieraj dane o sile, momencie, obecności i odległości bezpośrednio w końcówkach palców, aby trenować i walidować modele Physical AI do manipulacji robotycznej.
Delikatna manipulacja
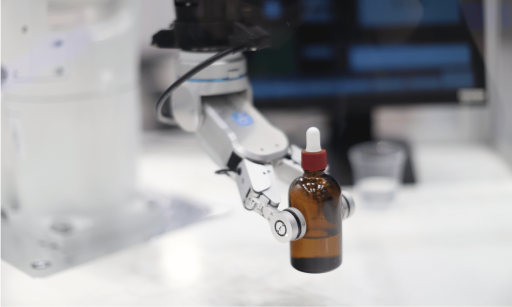
Obsługuj kruche i zróżnicowane części dzięki regulowanej sile chwytu i czujnikom w końcówkach palców. Monitoruj warunki chwytu, aby zwiększyć niezawodność i ograniczać wady.
Wsuwanie i montaż
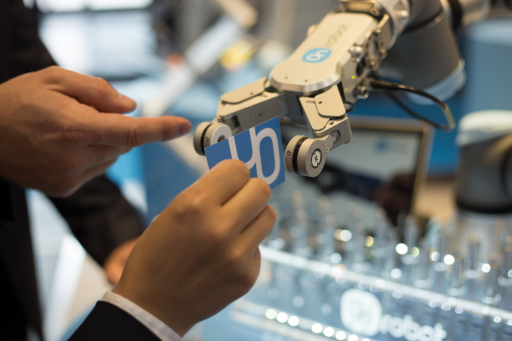
Korzystaj z informacji o kontakcie i ustawieniu podczas wsuwania i montażu. Wykrywaj nieoczekiwany opór i pomagaj weryfikować prawidłowe osadzenie części w zmiennych warunkach.

Funkcje i zalety

RG2-FT to specjalna wersja serii RG ze zintegrowanymi czujnikami siły i momentu oraz czujnikiem zbliżeniowym w końcówkach palców, umożliwiającymi precyzyjne wykrywanie położenia obiektów. Ten zaawansowany chwytak oferuje rozszerzone możliwości pomiarowe i dodatkową inteligencję. Może sterować robotem i sobą, aby realizować zadania oczekiwane przez operatora, nawet gdy nie można wcześniej zaprogramować dokładnych parametrów. Umożliwia to rzeczywistą współpracę z operatorami, wspierając ich jak współpracownik i zapewniając precyzyjną manipulację godzina po godzinie. Te same szczegółowe dane kontaktowe o sile, momencie, obecności i odległości czynią RG2-FT praktyczną podstawą sensoryczną dla Physical AI, dostarczając twórcom modeli rzeczywiste dane bezpośrednio z punktu kontaktu.
01

Podstawa sensoryczna dla Physical AI

Modele Physical AI potrzebują danych z rzeczywistych interakcji. RG2-FT rejestruje siłę, moment, obecność i odległość bezpośrednio w końcówkach palców, dostarczając szczegółowe dane kontaktowe do trenowania i walidacji modeli.

Dwa 6-osiowe czujniki siły i momentu, po jednym na palec, mierzą siły i momenty w każdym punkcie kontaktu. Dwa czujniki zbliżeniowe wykrywają obecność obiektu i odległość przed kontaktem. Razem dostarczają zespołom robotycznym informacji zwrotnych do badania zbliżania, chwytania i manipulacji.

150 Hz Informacja zwrotna o sile, momencie i zbliżeniu
02

Bardziej niezawodna i precyzyjna manipulacja

Usprawnij delikatne pobieranie i odkładanie dzięki informacjom zwrotnym o części i chwycie. Detekcja zbliżeniowa pomaga wykrywać obiekty przed kontaktem, a pomiar siły i momentu oraz monitorowanie chwytu pomagają rozpoznawać zmiany podczas manipulacji. Wykrywanie chwytu i poślizgu może potwierdzać uchwycenie, monitorować utratę chwytu i wskazywać ryzyko poślizgu.

Reguluj siłę chwytu od 3 do 40 N i wykorzystuj skok do 100 mm, aby obsługiwać różne części. Konfigurowalne końcówki palców dopasowują powierzchnię kontaktu do detalu, wspierając niezawodną manipulację różnymi rozmiarami i kształtami oraz ograniczanie wad.

3-40 N Regulowana siła chwytu
03

Uprość wsuwanie i montaż

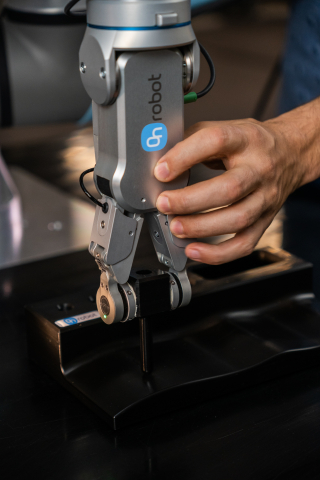
Wsuwanie i montaż zależą od tego, co dzieje się w chwili kontaktu. Zintegrowane czujniki w końcówkach palców pomagają robotowi wykrywać kontakt, ustawienie i nieoczekiwany opór w zadaniach, w których dokładne pozycje i warunki mogą zmieniać się między cyklami.

Wykorzystuj te informacje zwrotne do prowadzenia wsuwania i oceny, czy komponent jest prawidłowo osadzony. Wstępnie zintegrowane oprogramowanie upraszcza konfigurację i programowanie, zmniejszając nakład pracy potrzebny do uruchomienia chwytaka i jego funkcji pomiarowych.

0.1 mm Typowa rozdzielczość położenia palców
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Funkcje

Pomiar i chwytanie w jednym narzędziu

Każdy palec RG2-FT ma 6-osiowy czujnik siły i momentu mierzący siły i momenty we własnym punkcie kontaktu. Zapewnia to robotowi informacje zwrotne podczas chwytania, wsuwania i montażu, pomagając wykrywać kontakt i reagować na zmiany oporu lub ustawienia.

Czujnik zbliżeniowy na każdym palcu wykrywa obecność obiektu i mierzy odległość przed kontaktem. Połączenie detekcji podczas zbliżania z informacjami kontaktowymi wspiera zadania, w których pozycje części się zmieniają, a same stałe współrzędne nie wystarczają.

  • Dwa 6-osiowe czujniki siły i momentu, po jednym na palec

  • Dwa czujniki zbliżeniowe do wykrywania obecności i pomiaru odległości

  • Próbkowanie 150 Hz dla pomiaru siły, momentu i detekcji zbliżeniowej

  • Informacje zwrotne przed kontaktem i podczas całej interakcji

RG2-FT dostarcza dane o sile, momencie, obecności i odległości bezpośrednio z końcówek palców. Zespoły robotyczne mogą wykorzystywać te szczegółowe dane kontaktowe do trenowania i walidacji modeli Physical AI, łącząc ruchy robota z tym, co dzieje się, gdy narzędzie zbliża się do obiektu, chwyta go i wchodzi z nim w interakcję.

Te same funkcje pomiarowe wspierają codzienną manipulację. Wykrywanie chwytu i poślizgu może potwierdzać uchwycenie, monitorować utratę chwytu i wskazywać ryzyko poślizgu. Pomaga to aplikacji reagować na zmienne warunki chwytu podczas obsługi delikatnych lub zróżnicowanych części.

  • Zbieraj dane z rzeczywistych interakcji dla Physical AI

  • Potwierdzaj uchwycenie i monitoruj warunki chwytu

  • Wykrywaj utratę chwytu i ryzyko poślizgu

  • Wspieraj bardziej niezawodne, delikatne pobieranie i odkładanie

Konfigurowalne końcówki palców pozwalają dopasować powierzchnię kontaktu do detali o różnych rozmiarach i kształtach. W połączeniu z regulowanym skokiem i siłą chwytu zapewnia to elastyczność obsługi różnych części i dopasowanie chwytu do aplikacji.

Wstępnie zintegrowane oprogramowanie upraszcza instalację i programowanie chwytaka oraz jego funkcji pomiarowych. Łącząc elektryczne chwytanie z czujnikami w końcówkach palców w jednym narzędziu, RG2-FT pomaga uprościć integrację zadań manipulacji, wsuwania i montażu.

  • Dopasuj geometrię końcówek palców do detalu

  • Reguluj siłę chwytu od 3 do 40 N

  • Wykorzystuj regulowany skok do 100 mm

  • Uprość konfigurację dzięki wstępnie zintegrowanemu oprogramowaniu

Dlaczego RG2-FT

Zapewnij robotowi informacje zwrotne w punkcie kontaktu

RG2-FT łączy elektryczne chwytanie z pomiarem siły i momentu oraz detekcją zbliżeniową w obu końcówkach palców. Pomaga robotowi wykrywać obiekty przed kontaktem i monitorować interakcję podczas chwytania, przenoszenia lub wsuwania części. Efektem są użyteczne informacje zwrotne dla delikatnej manipulacji i montażu oraz rzeczywiste dane do trenowania i walidacji modeli Physical AI.

Do 2 kg Udźwig przy chwycie siłowym
100 mm Regulowany skok
150 Hz Częstotliwość próbkowania czujników
Pliki do pobrania i materiały

Wszystko, czego potrzebujesz na początek

Materiały techniczne do oceny, specyfikacji i integracji RG2-FT.
Karta katalogowa
Dane techniczne, wymiary i parametry pracy czujników RG2-FT.
Pobierz →
Pliki STEP
Modele RG2-FT do planowania integracji mechanicznej.
Pobierz →

Co czujniki w końcówkach palców mogą wnieść do Twojej aplikacji?

Opowiedz nam o detalu, robocie i zadaniu, niezależnie od tego, czy zbierasz dane dla Physical AI, obsługujesz delikatne części, czy automatyzujesz wsuwanie i montaż. Nasz lokalny ekspert pomoże ocenić wymagania pomiarowe, konstrukcję końcówek palców i integrację.

Porozmawiaj z ekspertem

Wybierz język

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Polski