OnRobot
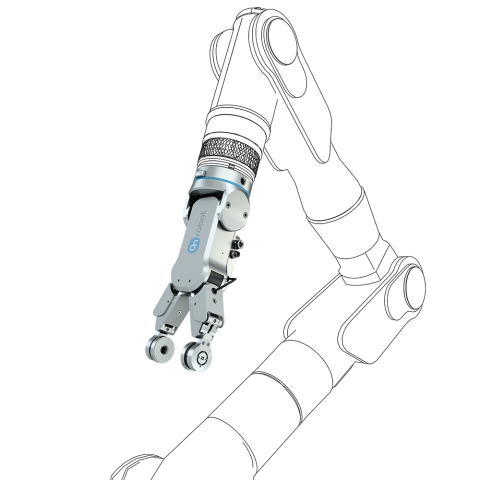
RG2-FT
RG2-FT
RG2-FT
การตรวจวัดแรง/แรงบิด · การตรวจจับระยะใกล้ · การจับด้วยระบบไฟฟ้า

RG2-FT

กริปเปอร์อัจฉริยะพร้อมการตรวจวัดแรง แรงบิด และการตรวจจับระยะใกล้ที่ปลายนิ้วจับ

  • เซนเซอร์ในตัวให้ข้อมูลจากการใช้งานจริงสำหรับตรวจสอบความถูกต้องและฝึกโมเดล Physical AI พร้อมเพิ่มความน่าเชื่อถือในการจัดการชิ้นงาน
  • ลดข้อบกพร่องและยกระดับคุณภาพการผลิตด้วยการตรวจจับที่แม่นยำสำหรับงานหยิบวางชิ้นงานบอบบาง
  • ทำงานสอดใส่และติดตั้งได้พร้อมใช้งาน เพื่อลดต้นทุนการดำเนินงานด้วยความสามารถในการตรวจจับเพิ่มเติมที่ปลายนิ้วจับโดยตรง
สูงสุด 2 kg น้ำหนักบรรทุกเมื่อจับด้วยแรงเสียดทาน
สูงสุด 4 kg น้ำหนักบรรทุกเมื่อจับยึดตามรูปทรง
100 mm ระยะชักปรับได้
3-40 N แรงจับปรับได้
150 Hz ความถี่ในการเก็บตัวอย่างของเซนเซอร์
0.98 kg น้ำหนักกริปเปอร์
Physical AI
เก็บข้อมูลแรง แรงบิด การมีอยู่ของวัตถุ และระยะห่างที่ปลายนิ้วจับโดยตรง เพื่อฝึกและตรวจสอบความถูกต้องของโมเดล Physical AI สำหรับการจัดการวัตถุด้วยหุ่นยนต์
การจัดการชิ้นงานอย่างนุ่มนวล
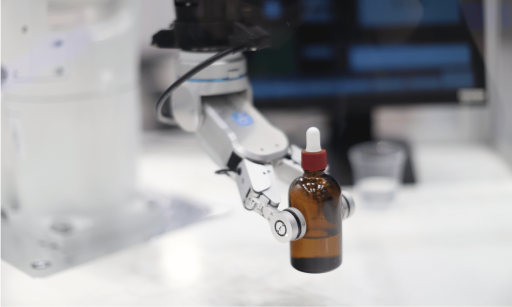
จัดการชิ้นงานเปราะบางและมีความแปรผันด้วยแรงจับที่ปรับได้และการตรวจจับที่ปลายนิ้วจับ เฝ้าติดตามสภาวะการจับเพื่อเพิ่มความน่าเชื่อถือและช่วยลดข้อบกพร่อง
การสอดใส่และการประกอบ
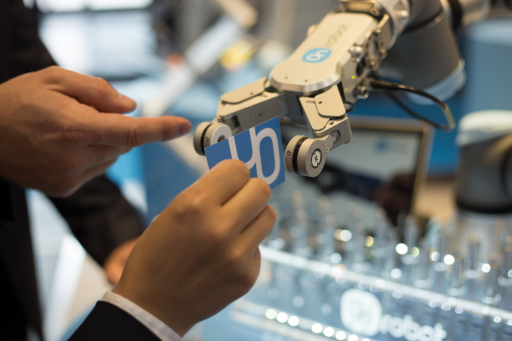
ใช้ข้อมูลป้อนกลับด้านการสัมผัสและการจัดแนวระหว่างสอดใส่และติดตั้ง ตรวจจับแรงต้านที่ไม่คาดคิดและช่วยตรวจสอบว่าชิ้นงานเข้าที่เมื่อสภาพการทำงานเปลี่ยนไป

คุณสมบัติและข้อดี

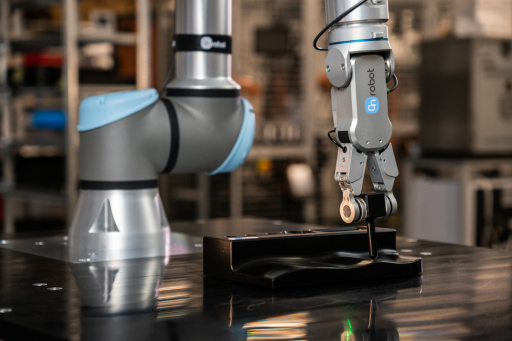
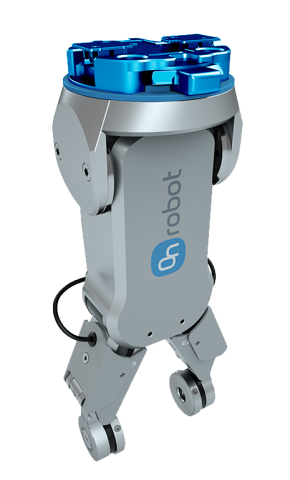
RG2-FT เป็นรุ่นพิเศษในตระกูล RG ที่มีเซนเซอร์แรง/แรงบิดและเซนเซอร์ตรวจจับระยะใกล้ติดตั้งอยู่ที่ปลายนิ้วจับ ช่วยให้ตรวจจับตำแหน่งวัตถุได้อย่างแม่นยำ กริปเปอร์ที่ทันสมัยนี้มีความสามารถในการตรวจจับที่เพิ่มขึ้นและมีความชาญฉลาดมากขึ้น สามารถควบคุมหุ่นยนต์และตัวเองให้ทำงานตามที่ผู้ปฏิบัติงานต้องการ แม้จะไม่สามารถตั้งโปรแกรมพารามิเตอร์ที่แน่นอนไว้ล่วงหน้าได้ จึงช่วยให้ทำงานร่วมกับผู้ปฏิบัติงานได้อย่างแท้จริง โดยสนับสนุนเหมือนเพื่อนร่วมงานและให้การจัดการชิ้นงานที่แม่นยำอย่างต่อเนื่อง ข้อมูลการสัมผัสที่ละเอียดเกี่ยวกับแรง แรงบิด การมีอยู่ของวัตถุ และระยะห่างยังทำให้ RG2-FT เป็นพื้นฐานด้านการตรวจจับที่ใช้งานได้จริงสำหรับ Physical AI โดยให้ข้อมูลจากการใช้งานจริงที่บันทึกตรงจุดสัมผัสแก่ผู้พัฒนาโมเดล
01

พื้นฐานด้านการตรวจจับสำหรับ Physical AI

โมเดล Physical AI ต้องการข้อมูลจากปฏิสัมพันธ์ในโลกจริง RG2-FT บันทึกแรง แรงบิด การมีอยู่ของวัตถุ และระยะห่างที่ปลายนิ้วจับโดยตรง เพื่อให้ข้อมูลการสัมผัสที่ละเอียดสำหรับฝึกและตรวจสอบความถูกต้องของโมเดล

เซนเซอร์แรง/แรงบิดแบบ 6 แกนสองตัว โดยมีหนึ่งตัวต่อนิ้วจับ วัดแรงและแรงบิดที่จุดสัมผัสแต่ละจุด เซนเซอร์ตรวจจับระยะใกล้สองตัวตรวจจับการมีอยู่ของวัตถุและระยะห่างก่อนสัมผัส เมื่อทำงานร่วมกัน จะให้ข้อมูลป้อนกลับแก่ทีมพัฒนาหุ่นยนต์เพื่อศึกษาการเข้าหา การจับ และการจัดการวัตถุ

150 Hz ข้อมูลป้อนกลับด้านแรง/แรงบิดและระยะใกล้
02

จัดการชิ้นงานได้แม่นยำและน่าเชื่อถือยิ่งขึ้น

ปรับปรุงงานหยิบวางชิ้นงานบอบบางด้วยข้อมูลป้อนกลับเกี่ยวกับชิ้นงานและการจับ การตรวจจับระยะใกล้ช่วยตรวจพบวัตถุก่อนสัมผัส ส่วนการตรวจวัดแรง/แรงบิดและการเฝ้าติดตามการจับช่วยระบุการเปลี่ยนแปลงระหว่างจัดการชิ้นงาน การตรวจจับการยึดจับและการลื่นไถลสามารถยืนยันการจับ เฝ้าติดตามการสูญเสียการจับ และบ่งชี้ความเสี่ยงในการลื่นไถล

ปรับแรงจับตั้งแต่ 3 ถึง 40 N และใช้ระยะชักสูงสุด 100 mm เพื่อรองรับชิ้นงานต่าง ๆ ปลายนิ้วจับที่ปรับแต่งได้ช่วยปรับพื้นผิวสัมผัสให้เหมาะกับชิ้นงาน รองรับการจัดการชิ้นงานหลากหลายขนาดและรูปทรงอย่างน่าเชื่อถือ พร้อมช่วยลดข้อบกพร่อง

3-40 N แรงจับปรับได้
03

ทำให้งานสอดใส่และติดตั้งง่ายขึ้น

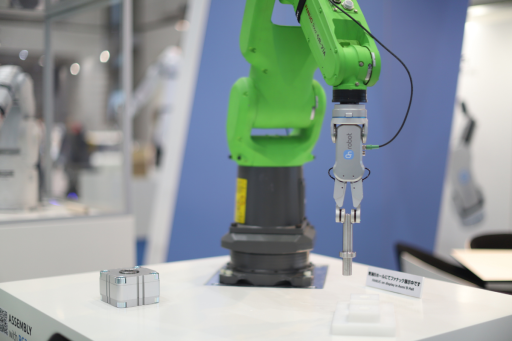
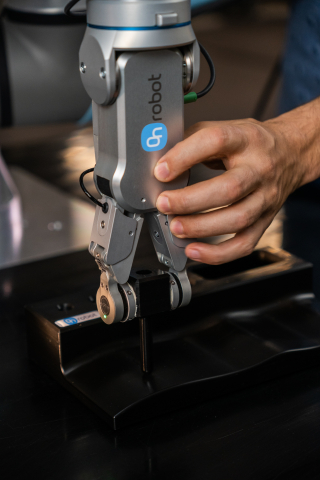
งานสอดใส่และติดตั้งขึ้นอยู่กับสิ่งที่เกิดขึ้นขณะสัมผัส การตรวจจับในตัวที่ปลายนิ้วจับช่วยให้หุ่นยนต์ตรวจพบการสัมผัส การจัดแนว และแรงต้านที่ไม่คาดคิด รองรับงานที่ตำแหน่งและสภาพการทำงานที่แน่นอนอาจเปลี่ยนไปในแต่ละรอบ

ใช้ข้อมูลป้อนกลับนี้เพื่อนำทางการสอดใส่และช่วยระบุว่าชิ้นส่วนเข้าที่อย่างถูกต้องหรือไม่ ซอฟต์แวร์ที่ผสานรวมไว้ล่วงหน้าช่วยให้การตั้งค่าและเขียนโปรแกรมง่ายขึ้น ลดภาระการผสานระบบเพื่อใช้งานกริปเปอร์และความสามารถในการตรวจจับ

0.1 mm ความละเอียดตำแหน่งนิ้วจับโดยทั่วไป
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
คุณสมบัติ

การตรวจจับและการจับในเครื่องมือเดียว

นิ้วจับ RG2-FT แต่ละข้างมีเซนเซอร์แรง/แรงบิดแบบ 6 แกน ซึ่งวัดแรงและแรงบิด ณ จุดสัมผัสของตนเอง ช่วยให้หุ่นยนต์ได้รับข้อมูลป้อนกลับระหว่างจับ สอดใส่ และประกอบ เพื่อช่วยตรวจพบการสัมผัสและตอบสนองเมื่อแรงต้านหรือการจัดแนวเปลี่ยนไป

เซนเซอร์ตรวจจับระยะใกล้บนนิ้วจับแต่ละข้างตรวจจับการมีอยู่ของวัตถุและวัดระยะห่างก่อนสัมผัส การรวมการตรวจจับขณะเข้าหากับข้อมูลป้อนกลับจากการสัมผัสช่วยรองรับงานที่ตำแหน่งชิ้นงานเปลี่ยนแปลง และพิกัดคงที่เพียงอย่างเดียวให้ข้อมูลไม่เพียงพอ

  • เซนเซอร์แรง/แรงบิดแบบ 6 แกนสองตัว หนึ่งตัวต่อนิ้วจับ

  • เซนเซอร์ตรวจจับระยะใกล้สองตัวสำหรับวัดการมีอยู่ของวัตถุและระยะห่าง

  • เก็บตัวอย่างที่ 150 Hz สำหรับการตรวจวัดแรง/แรงบิดและการตรวจจับระยะใกล้

  • ข้อมูลป้อนกลับก่อนสัมผัสและตลอดปฏิสัมพันธ์

RG2-FT ให้ข้อมูลแรง แรงบิด การมีอยู่ของวัตถุ และระยะห่างจากปลายนิ้วจับโดยตรง ทีมพัฒนาหุ่นยนต์สามารถใช้ข้อมูลการสัมผัสที่ละเอียดนี้เพื่อฝึกและตรวจสอบความถูกต้องของโมเดล Physical AI โดยเชื่อมโยงการเคลื่อนไหวของหุ่นยนต์กับสิ่งที่เกิดขึ้นเมื่อเครื่องมือเข้าหา จับ และมีปฏิสัมพันธ์กับวัตถุ

ความสามารถในการตรวจจับเดียวกันนี้ยังรองรับการจัดการชิ้นงานในชีวิตประจำวัน การตรวจจับการยึดจับและการลื่นไถลสามารถยืนยันการจับ เฝ้าติดตามการสูญเสียการจับ และบ่งชี้ความเสี่ยงในการลื่นไถล ช่วยให้แอปพลิเคชันตอบสนองต่อสภาวะการจับที่เปลี่ยนไปเมื่อจัดการชิ้นงานบอบบางหรือมีความแปรผัน

  • เก็บข้อมูลปฏิสัมพันธ์ในโลกจริงสำหรับ Physical AI

  • ยืนยันการจับและเฝ้าติดตามสภาวะการจับ

  • ตรวจจับการสูญเสียการจับและความเสี่ยงในการลื่นไถล

  • รองรับงานหยิบวางชิ้นงานบอบบางที่น่าเชื่อถือยิ่งขึ้น

ปลายนิ้วจับที่ปรับแต่งได้ช่วยให้ปรับพื้นผิวสัมผัสให้เหมาะกับชิ้นงานหลากหลายขนาดและรูปทรง เมื่อรวมกับระยะชักและแรงจับที่ปรับได้ จึงให้ความยืดหยุ่นในการจัดการชิ้นงานต่าง ๆ พร้อมปรับการจับให้เหมาะกับแอปพลิเคชัน

ซอฟต์แวร์ที่ผสานรวมไว้ล่วงหน้าช่วยให้ติดตั้งและเขียนโปรแกรมกริปเปอร์กับฟังก์ชันการตรวจจับได้ง่ายขึ้น การรวมการจับด้วยระบบไฟฟ้าและการตรวจจับที่ปลายนิ้วไว้ในเครื่องมือเดียว ทำให้ RG2-FT ช่วยลดความซับซ้อนในการผสานระบบสำหรับงานจัดการชิ้นงาน สอดใส่ และประกอบ

  • ปรับรูปทรงปลายนิ้วจับให้เหมาะกับชิ้นงาน

  • ปรับแรงจับตั้งแต่ 3 ถึง 40 N

  • ใช้ระยะชักที่ปรับได้สูงสุด 100 mm

  • ตั้งค่าได้ง่ายด้วยซอฟต์แวร์ที่ผสานรวมไว้ล่วงหน้า

ทำไมต้อง RG2-FT

ให้หุ่นยนต์ของคุณได้รับข้อมูลป้อนกลับ ณ จุดสัมผัส

RG2-FT รวมการจับด้วยระบบไฟฟ้าเข้ากับการตรวจวัดแรง/แรงบิดและการตรวจจับระยะใกล้ที่ปลายนิ้วจับทั้งสองข้าง ช่วยให้หุ่นยนต์ตรวจพบวัตถุก่อนสัมผัสและเฝ้าติดตามปฏิสัมพันธ์ระหว่างจับ เคลื่อนย้าย หรือสอดใส่ชิ้นงาน ผลลัพธ์คือข้อมูลป้อนกลับที่เป็นประโยชน์สำหรับงานจัดการชิ้นงานอย่างนุ่มนวลและงานประกอบ พร้อมข้อมูลจากโลกจริงสำหรับฝึกและตรวจสอบความถูกต้องของโมเดล Physical AI

สูงสุด 2 kg น้ำหนักบรรทุกเมื่อจับด้วยแรงเสียดทาน
100 mm ระยะชักปรับได้
150 Hz ความถี่ในการเก็บตัวอย่างของเซนเซอร์
ดาวน์โหลดและแหล่งข้อมูล

ทุกสิ่งที่คุณต้องการเพื่อเริ่มต้น

ข้อมูลทางเทคนิคสำหรับประเมิน กำหนดข้อกำหนด และผสานรวม RG2-FT
เอกสารข้อมูลทางเทคนิค
ข้อมูลจำเพาะทางเทคนิค ขนาด และข้อมูลสมรรถนะเซนเซอร์ของ RG2-FT
ดาวน์โหลด →
ไฟล์ STEP
โมเดล RG2-FT สำหรับวางแผนการผสานรวมทางกล
ดาวน์โหลด →

การตรวจจับที่ปลายนิ้วจับช่วยแอปพลิเคชันของคุณได้อย่างไร?

บอกเราเกี่ยวกับชิ้นงาน หุ่นยนต์ และงานของคุณ ไม่ว่าจะเป็นการเก็บข้อมูลสำหรับ Physical AI การจัดการชิ้นงานบอบบาง หรือการทำงานสอดใส่และประกอบแบบอัตโนมัติ ผู้เชี่ยวชาญในพื้นที่ของเราสามารถช่วยประเมินข้อกำหนดด้านการตรวจจับ การออกแบบปลายนิ้วจับ และการผสานระบบได้

พูดคุยกับผู้เชี่ยวชาญ

เลือกภาษา

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
ภาษาไทย