OnRobot
RG2-FT
RG2-FT
RG2-FT
Cảm biến lực/mô-men xoắn · Cảm biến tiệm cận · Kẹp điện

RG2-FT

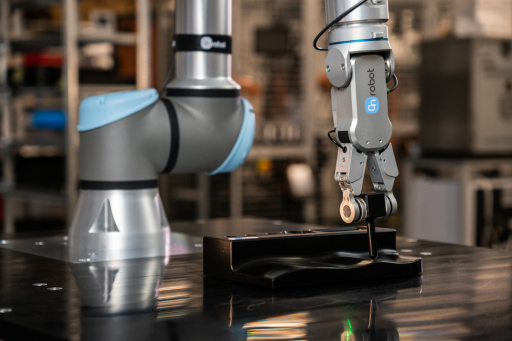
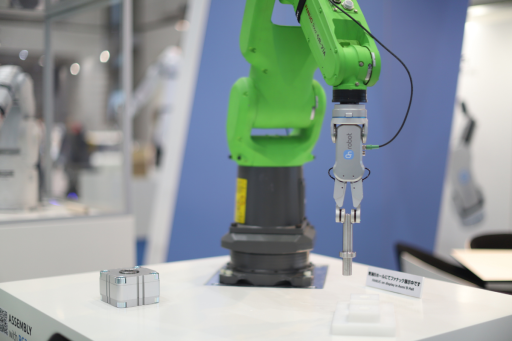
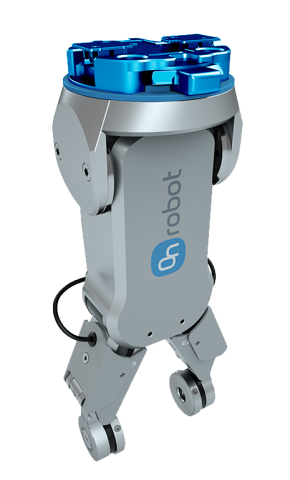
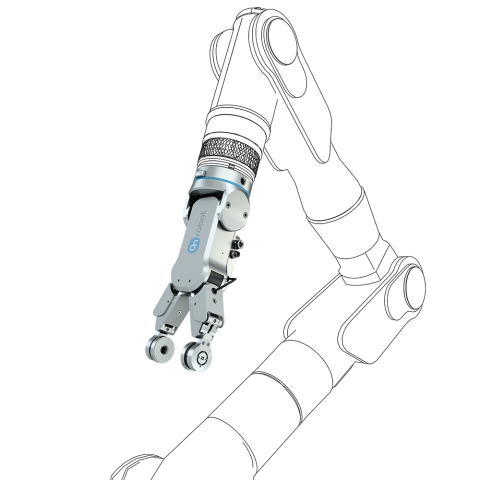
Tay kẹp thông minh tích hợp cảm biến lực, mô-men xoắn và tiệm cận tại đầu ngón kẹp

  • Cảm biến tích hợp cung cấp dữ liệu thực tế để xác thực và huấn luyện mô hình Physical AI, đồng thời nâng cao độ tin cậy khi thao tác
  • Giảm lỗi và nâng cao chất lượng sản xuất nhờ cảm biến chính xác cho các tác vụ gắp đặt chi tiết nhạy cảm
  • Thực hiện ngay các tác vụ lắp chèn và lắp ráp để giảm chi phí vận hành nhờ khả năng cảm biến bổ sung ngay tại đầu ngón kẹp
Tối đa 2 kg Tải trọng khi kẹp bằng lực ma sát
Tối đa 4 kg Tải trọng khi kẹp theo hình dạng
100 mm Hành trình điều chỉnh được
3-40 N Lực kẹp điều chỉnh được
150 Hz Tần số lấy mẫu cảm biến
0.98 kg Khối lượng tay kẹp
Physical AI
Thu thập dữ liệu lực, mô-men xoắn, sự hiện diện và khoảng cách ngay tại đầu ngón kẹp để huấn luyện và xác thực các mô hình Physical AI cho thao tác robot.
Thao tác nhẹ nhàng
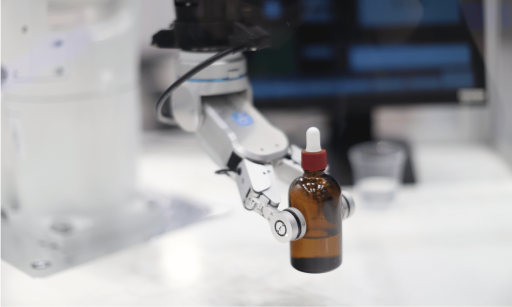
Xử lý chi tiết dễ vỡ và không đồng nhất bằng lực kẹp điều chỉnh được và cảm biến tại đầu ngón kẹp. Giám sát điều kiện kẹp để cải thiện độ tin cậy và góp phần giảm lỗi.
Lắp chèn và lắp ráp
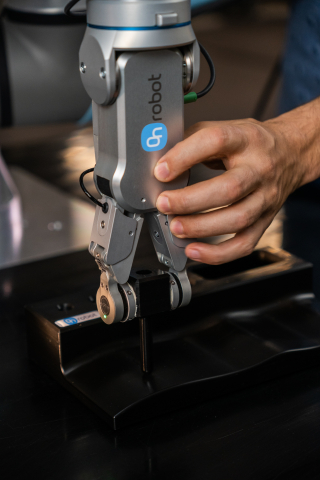
Sử dụng phản hồi tiếp xúc và căn chỉnh khi lắp chèn và lắp ráp. Phát hiện lực cản bất thường và hỗ trợ kiểm tra chi tiết đã vào đúng vị trí khi điều kiện thay đổi.

Tính năng và ưu điểm

RG2-FT là phiên bản đặc biệt của dòng RG, tích hợp cảm biến lực/mô-men xoắn và cảm biến tiệm cận tại đầu ngón kẹp, giúp xác định chính xác vị trí vật thể. Tay kẹp tiên tiến này có khả năng cảm biến nâng cao và được bổ sung tính thông minh. Thiết bị có thể điều khiển robot và chính nó để thực hiện tác vụ mà người vận hành mong muốn, ngay cả khi không thể lập trình trước các thông số chính xác. Nhờ đó, thiết bị có thể thực sự cộng tác với người vận hành, hỗ trợ họ như một đồng nghiệp và duy trì thao tác chính xác trong nhiều giờ. Các dữ liệu tiếp xúc chi tiết về lực, mô-men xoắn, sự hiện diện và khoảng cách cũng giúp RG2-FT trở thành nền tảng cảm biến thiết thực cho Physical AI, cung cấp cho nhà phát triển mô hình dữ liệu thực tế được ghi nhận ngay tại điểm tiếp xúc.
01

Nền tảng cảm biến cho Physical AI

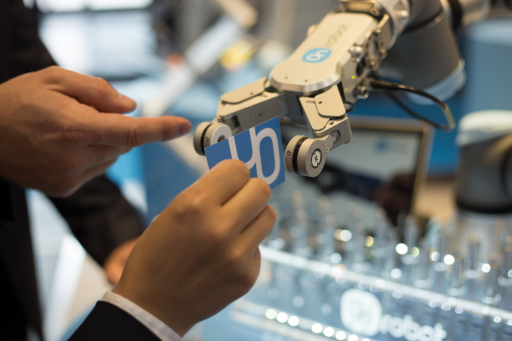
Các mô hình Physical AI cần dữ liệu từ tương tác thực tế. RG2-FT ghi nhận lực, mô-men xoắn, sự hiện diện và khoảng cách ngay tại đầu ngón kẹp, cung cấp dữ liệu tiếp xúc chi tiết để huấn luyện và xác thực mô hình.

Hai cảm biến lực/mô-men xoắn 6 trục, mỗi ngón kẹp một cảm biến, đo lực và mô-men xoắn tại từng điểm tiếp xúc. Hai cảm biến tiệm cận phát hiện sự hiện diện và khoảng cách của vật thể trước khi tiếp xúc. Kết hợp lại, chúng cung cấp phản hồi cho các nhóm phát triển robot nghiên cứu quá trình tiếp cận, kẹp và thao tác.

150 Hz Phản hồi lực/mô-men xoắn và tiệm cận
02

Thao tác tin cậy và chính xác hơn

Cải thiện việc gắp đặt chi tiết nhạy cảm nhờ phản hồi về chi tiết và trạng thái kẹp. Cảm biến tiệm cận giúp phát hiện vật thể trước khi tiếp xúc, còn cảm biến lực/mô-men xoắn và giám sát trạng thái kẹp giúp nhận biết thay đổi trong khi thao tác. Chức năng phát hiện kẹp và trượt có thể xác nhận đã kẹp, theo dõi mất kẹp và chỉ báo nguy cơ trượt.

Điều chỉnh lực kẹp từ 3 đến 40 N và sử dụng hành trình tối đa 100 mm để phù hợp với các chi tiết khác nhau. Đầu ngón kẹp tùy chỉnh giúp điều chỉnh bề mặt tiếp xúc theo phôi, hỗ trợ thao tác tin cậy với nhiều kích thước và hình dạng, đồng thời góp phần giảm lỗi.

3-40 N Lực kẹp điều chỉnh được
03

Đơn giản hóa lắp chèn và lắp ráp

Lắp chèn và lắp ráp phụ thuộc vào những gì xảy ra khi tiếp xúc. Cảm biến tích hợp tại đầu ngón kẹp giúp robot phát hiện tiếp xúc, căn chỉnh và lực cản bất thường, hỗ trợ các tác vụ có vị trí và điều kiện chính xác thay đổi giữa các chu kỳ.

Sử dụng phản hồi này để dẫn hướng lắp chèn và hỗ trợ xác định chi tiết đã vào đúng vị trí hay chưa. Phần mềm tích hợp sẵn đơn giản hóa thiết lập và lập trình, giảm công sức tích hợp cần thiết để đưa tay kẹp và các chức năng cảm biến vào hoạt động.

0.1 mm Độ phân giải vị trí ngón kẹp điển hình
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Tính năng

Cảm biến và kẹp trong cùng một công cụ

Mỗi ngón kẹp RG2-FT có một cảm biến lực/mô-men xoắn 6 trục đo lực và mô-men xoắn tại điểm tiếp xúc riêng. Điều này cung cấp phản hồi cho robot trong quá trình kẹp, lắp chèn và lắp ráp, giúp phát hiện tiếp xúc và phản ứng khi lực cản hoặc độ căn chỉnh thay đổi.

Cảm biến tiệm cận trên mỗi ngón kẹp phát hiện sự hiện diện của vật thể và đo khoảng cách trước khi tiếp xúc. Kết hợp cảm biến khi tiếp cận với phản hồi tiếp xúc hỗ trợ các tác vụ có vị trí chi tiết thay đổi và không thể chỉ dựa vào tọa độ cố định.

  • Hai cảm biến lực/mô-men xoắn 6 trục, mỗi ngón kẹp một cảm biến

  • Hai cảm biến tiệm cận đo sự hiện diện và khoảng cách

  • Lấy mẫu 150 Hz cho cảm biến lực/mô-men xoắn và tiệm cận

  • Phản hồi trước khi tiếp xúc và trong suốt quá trình tương tác

RG2-FT cung cấp dữ liệu về lực, mô-men xoắn, sự hiện diện và khoảng cách trực tiếp tại đầu ngón kẹp. Các nhóm phát triển robot có thể sử dụng dữ liệu tiếp xúc chi tiết này để huấn luyện và xác thực mô hình Physical AI, liên kết chuyển động robot với những gì xảy ra khi công cụ tiếp cận, kẹp và tương tác với vật thể.

Các chức năng cảm biến này cũng hỗ trợ thao tác hằng ngày. Phát hiện kẹp và trượt có thể xác nhận đã kẹp, theo dõi mất kẹp và chỉ báo nguy cơ trượt, giúp ứng dụng phản ứng với điều kiện kẹp thay đổi khi xử lý các chi tiết nhạy cảm hoặc không đồng nhất.

  • Thu thập dữ liệu tương tác thực tế cho Physical AI

  • Xác nhận đã kẹp và giám sát điều kiện kẹp

  • Phát hiện mất kẹp và nguy cơ trượt

  • Hỗ trợ gắp đặt chi tiết nhạy cảm tin cậy hơn

Đầu ngón kẹp tùy chỉnh cho phép điều chỉnh bề mặt tiếp xúc theo phôi có kích thước và hình dạng khác nhau. Kết hợp với hành trình và lực kẹp điều chỉnh được, giải pháp mang lại sự linh hoạt để xử lý nhiều loại chi tiết với cách kẹp phù hợp ứng dụng.

Phần mềm tích hợp sẵn đơn giản hóa việc lắp đặt và lập trình tay kẹp cùng các chức năng cảm biến. Bằng cách kết hợp kẹp điện và cảm biến tại đầu ngón kẹp trong một công cụ, RG2-FT giúp giảm độ phức tạp khi tích hợp cho thao tác, lắp chèn và lắp ráp.

  • Điều chỉnh hình dạng đầu ngón kẹp theo phôi

  • Điều chỉnh lực kẹp từ 3 đến 40 N

  • Sử dụng hành trình điều chỉnh được tối đa 100 mm

  • Đơn giản hóa thiết lập với phần mềm tích hợp sẵn

Vì sao chọn RG2-FT

Cung cấp phản hồi cho robot ngay tại điểm tiếp xúc

RG2-FT kết hợp kẹp điện với cảm biến lực/mô-men xoắn và tiệm cận ở cả hai đầu ngón kẹp. Thiết bị giúp robot phát hiện vật thể trước khi tiếp xúc và giám sát tương tác khi kẹp, di chuyển hoặc lắp chèn chi tiết. Kết quả là phản hồi hữu ích cho thao tác nhẹ nhàng và lắp ráp, cùng dữ liệu thực tế để huấn luyện và xác thực mô hình Physical AI.

Tối đa 2 kg Tải trọng khi kẹp bằng lực ma sát
100 mm Hành trình điều chỉnh được
150 Hz Tần số lấy mẫu cảm biến
Tải xuống và tài liệu

Mọi thứ bạn cần để bắt đầu

Tài liệu kỹ thuật để đánh giá, xác định yêu cầu và tích hợp RG2-FT.
Bảng thông số kỹ thuật
Thông số kỹ thuật, kích thước và dữ liệu hiệu suất cảm biến của RG2-FT.
Tải xuống →
Tệp STEP
Mô hình RG2-FT để lập kế hoạch tích hợp cơ khí.
Tải xuống →

Cảm biến tại đầu ngón kẹp có thể mang lại gì cho ứng dụng của bạn?

Hãy cho chúng tôi biết về phôi, robot và tác vụ của bạn, dù bạn đang thu thập dữ liệu cho Physical AI, xử lý chi tiết nhạy cảm hay tự động hóa lắp chèn và lắp ráp. Chuyên gia tại địa phương của chúng tôi có thể giúp đánh giá yêu cầu cảm biến, thiết kế đầu ngón kẹp và tích hợp.

Trao đổi với chuyên gia

Chọn ngôn ngữ

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Tiếng Việt