OnRobot
RG2-FT
RG2-FT
RG2-FT
Kraft-/momentregistrering · Nærhedsregistrering · Elektrisk gribning

RG2-FT

Intelligent griber med kraft-, moment- og nærhedsregistrering i fingerspidserne

  • Integrerede sensorer leverer data fra den virkelige verden til validering og træning af Physical AI-modeller og gør samtidig håndteringen mere pålidelig
  • Reducer fejl og forbedr produktionskvaliteten med præcis sensorregistrering til skånsomme pick-and-place-opgaver
  • Kom i gang med indsættelse og montering med det samme, og reducer driftsomkostningerne med ekstra sensorfunktioner direkte i fingerspidserne
Op til 2 kg Nyttelast ved kraftsluttende greb
Op til 4 kg Nyttelast ved formsluttende greb
100 mm Justerbar slaglængde
3-40 N Justerbar gribekraft
150 Hz Sensorernes samplingfrekvens
0.98 kg Griberens vægt
Physical AI
Indsaml data om kraft, moment, tilstedeværelse og afstand direkte i fingerspidserne for at træne og validere Physical AI-modeller til robotmanipulation.
Skånsom håndtering
Håndter skrøbelige og varierende emner med justerbar gribekraft og sensorer i fingerspidserne. Overvåg grebsforholdene for at øge pålideligheden og hjælpe med at reducere fejl.
Indsættelse og montage
Brug feedback om kontakt og justering under indsættelse og montering. Registrer uventet modstand, og hjælp med at kontrollere, at emnet sidder korrekt, når forholdene varierer.

Funktioner og fordele

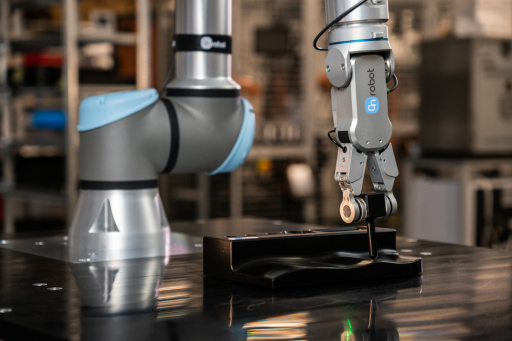
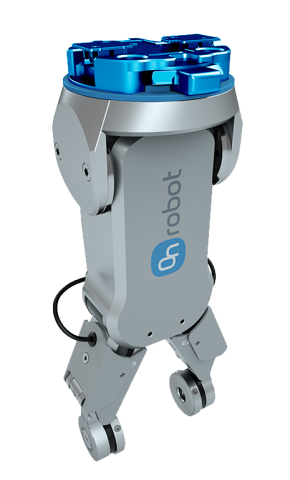
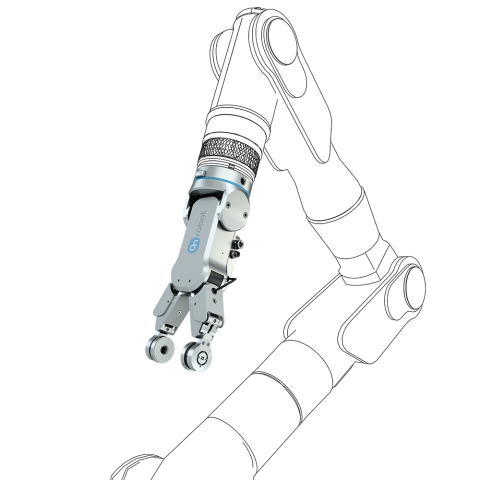
RG2-FT er en særlig version af RG-serien med integrerede kraft-/momentsensorer og en nærhedssensor i fingerspidserne, så du kan registrere emners position præcist. Denne avancerede griber har forbedrede sensorfunktioner og ekstra intelligens og kan styre både robotten og sig selv, så den udfører operatørens ønskede opgave, selv når de præcise parametre ikke kan programmeres på forhånd. Det muliggør et reelt samarbejde med operatørerne, hvor griberen støtter dem som en kollega og sikrer præcis håndtering time efter time. De samme detaljerede kontaktdata om kraft, moment, tilstedeværelse og afstand gør også RG2-FT til et praktisk sensorgrundlag for Physical AI og giver modeludviklere data fra den virkelige verden, indsamlet direkte i kontaktpunktet.
01

Et sensorgrundlag for Physical AI

Physical AI-modeller har brug for data fra interaktioner i den virkelige verden. RG2-FT registrerer kraft, moment, tilstedeværelse og afstand direkte i fingerspidserne og leverer detaljerede kontaktdata til træning og validering af modeller.

To 6-aksede kraft-/momentsensorer, én pr. finger, måler kræfter og momenter i hvert kontaktpunkt. To nærhedssensorer registrerer emnets tilstedeværelse og afstand før kontakt. Tilsammen giver de robotudviklingsteams feedback til at undersøge tilnærmelse, gribning og manipulation.

150 Hz Kraft-/moment- og nærhedsfeedback
02

Mere pålidelig og præcis håndtering

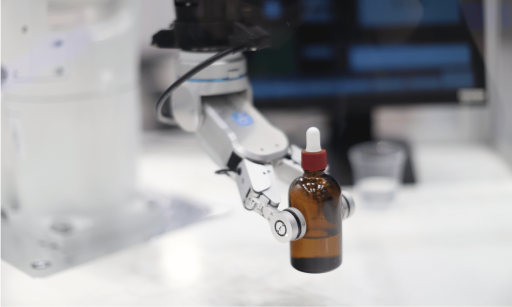
Forbedr skånsom pick-and-place med feedback om emnet og grebet. Nærhedssensorer hjælper med at registrere emner før kontakt, mens kraft-/momentregistrering og grebsovervågning hjælper med at identificere ændringer under håndteringen. Grebs- og glidningsregistrering kan bekræfte, at emnet er grebet, overvåge tab af greb og indikere risiko for glidning.

Juster gribekraften fra 3 til 40 N, og brug en slaglængde på op til 100 mm til at håndtere forskellige emner. Fingerspidser, der kan tilpasses, tilpasser kontaktfladen til emnet og understøtter pålidelig håndtering af forskellige størrelser og former, samtidig med at de hjælper med at reducere fejl.

3-40 N Justerbar gribekraft
03

Gør indsættelse og montering enklere

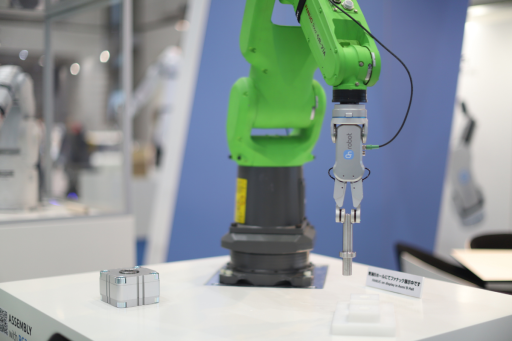
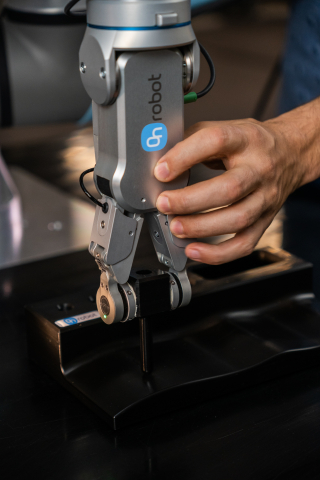
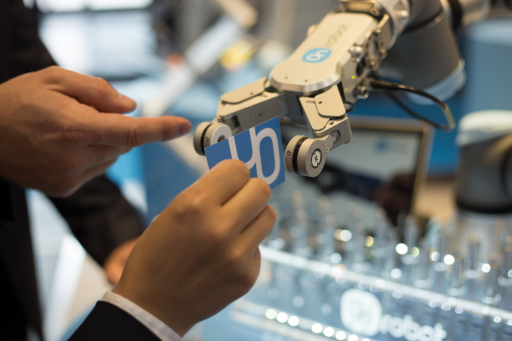
Indsættelse og montering afhænger af, hvad der sker ved kontakt. Integrerede sensorer i fingerspidserne hjælper robotten med at registrere kontakt, justering og uventet modstand og understøtter opgaver, hvor præcise positioner og forhold kan variere fra cyklus til cyklus.

Brug denne feedback til at styre indsættelsen og hjælpe med at afgøre, om en komponent sidder korrekt. Præintegreret software forenkler opsætning og programmering og reducerer integrationsarbejdet, så griberen og dens sensorfunktioner kan tages i brug.

0.1 mm Typisk opløsning for fingerposition
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Funktioner

Sensorregistrering og gribning i ét værktøj

Hver finger på RG2-FT har en 6-akset kraft-/momentsensor, der måler kræfter og momenter i sit eget kontaktpunkt. Det giver robotten feedback under gribning, indsættelse og montage og hjælper den med at registrere kontakt og reagere, når modstand eller justering ændrer sig.

En nærhedssensor på hver finger registrerer emnets tilstedeværelse og måler afstanden før kontakt. Kombinationen af registrering under tilnærmelse og kontaktfeedback understøtter opgaver, hvor emnernes position varierer, og faste koordinater alene ikke giver tilstrækkelig information.

  • To 6-aksede kraft-/momentsensorer, én pr. finger

  • To nærhedssensorer til registrering af tilstedeværelse og afstand

  • 150 Hz sampling for kraft-/moment- og nærhedsregistrering

  • Feedback før kontakt og gennem hele interaktionen

RG2-FT leverer data om kraft, moment, tilstedeværelse og afstand direkte fra fingerspidserne. Robotudviklingsteams kan bruge disse detaljerede kontaktdata til at træne og validere Physical AI-modeller og forbinde robottens bevægelser med det, der sker, når værktøjet nærmer sig, griber og interagerer med et emne.

De samme sensorfunktioner understøtter den daglige håndtering. Grebs- og glidningsregistrering kan bekræfte, at emnet er grebet, overvåge tab af greb og indikere risiko for glidning. Det hjælper applikationen med at reagere på ændrede grebsforhold ved håndtering af sarte eller varierende emner.

  • Indsaml data fra interaktioner i den virkelige verden til Physical AI

  • Bekræft, at emnet er grebet, og overvåg grebsforholdene

  • Registrer tab af greb og risiko for glidning

  • Understøt mere pålidelig, skånsom pick-and-place

Fingerspidser, der kan tilpasses, gør det muligt at tilpasse kontaktfladen til emner med forskellige størrelser og former. Sammen med justerbar slaglængde og gribekraft giver det fleksibilitet til at håndtere forskellige emner og tilpasse grebet til applikationen.

Præintegreret software forenkler installation og programmering af griberen og dens sensorfunktioner. Ved at kombinere elektrisk gribning og sensorer i fingerspidserne i ét værktøj hjælper RG2-FT med at reducere kompleksiteten ved integration til håndterings-, indsættelses- og montageopgaver.

  • Tilpas fingerspidsernes geometri til emnet

  • Juster gribekraften fra 3 til 40 N

  • Brug op til 100 mm justerbar slaglængde

  • Gør opsætningen enklere med præintegreret software

Hvorfor RG2-FT

Giv din robot feedback i kontaktpunktet

RG2-FT kombinerer elektrisk gribning med kraft-/moment- og nærhedsregistrering i begge fingerspidser. Det hjælper robotten med at registrere emner før kontakt og overvåge interaktionen, når den griber, flytter eller indsætter et emne. Resultatet er nyttig feedback til skånsom håndtering og montage samt data fra den virkelige verden til træning og validering af Physical AI-modeller.

Op til 2 kg Nyttelast ved kraftsluttende greb
100 mm Justerbar slaglængde
150 Hz Sensorernes samplingfrekvens
Downloads og ressourcer

Alt, du skal bruge for at komme i gang

Tekniske ressourcer til at evaluere, specificere og integrere RG2-FT.
Datablad
Tekniske specifikationer, mål og data om sensorernes ydeevne for RG2-FT.
Download →
STEP-filer
RG2-FT-modeller til planlægning af mekanisk integration.
Download →

Hvad kan sensorer i fingerspidserne tilføre din applikation?

Fortæl os om dit emne, din robot og din opgave, uanset om du indsamler data til Physical AI, håndterer sarte emner eller automatiserer indsættelse og montage. Vores lokale ekspert kan hjælpe med at vurdere sensorkrav, fingerspidsdesign og integration.

Tal med en ekspert

Vælg sprog

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Dansk