OnRobot
RG2-FT
RG2-FT
RG2-FT
Kraft-/Momentensensorik · Näherungssensorik · Elektrisches Greifen

RG2-FT

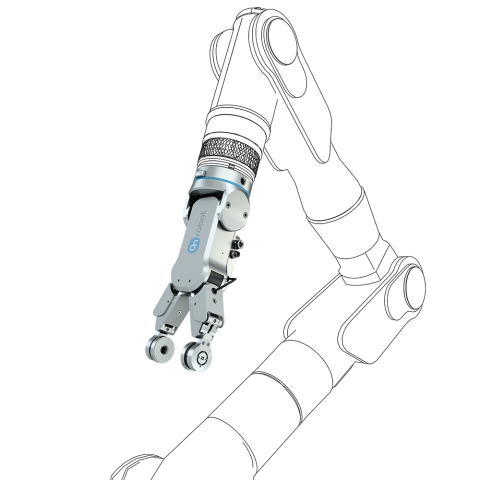
Intelligenter Greifer mit Kraft-, Momenten- und Näherungssensorik an den Fingerspitzen

  • Integrierte Sensorik liefert reale Daten für die Validierung und das Training von Physical-AI-Modellen und erhöht zugleich die Zuverlässigkeit der Handhabung
  • Reduzieren Sie Fehler und verbessern Sie die Produktionsqualität mit präziser Sensorik für die schonende Handhabung bei Pick-and-Place-Aufgaben
  • Realisieren Sie Einfüge- und Montageaufgaben sofort und senken Sie die Betriebskosten durch zusätzliche Sensorfunktionen direkt in den Fingerspitzen
Bis zu 2 kg Nutzlast bei kraftschlüssigem Greifen
Bis zu 4 kg Nutzlast bei formschlüssigem Greifen
100 mm Einstellbarer Hub
3-40 N Einstellbare Greifkraft
150 Hz Abtastfrequenz der Sensoren
0.98 kg Greifergewicht
Physical AI
Erfassen Sie Daten zu Kraft, Moment, Anwesenheit und Abstand direkt an den Fingerspitzen, um Physical-AI-Modelle für die robotische Manipulation zu trainieren und zu validieren.
Schonende Handhabung
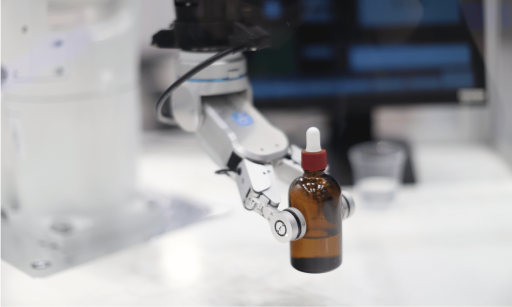
Handhaben Sie empfindliche und variierende Werkstücke mit einstellbarer Greifkraft und Fingerspitzensensorik. Überwachen Sie die Griffbedingungen, um die Zuverlässigkeit zu erhöhen und Fehler zu reduzieren.
Einfügen und Montage
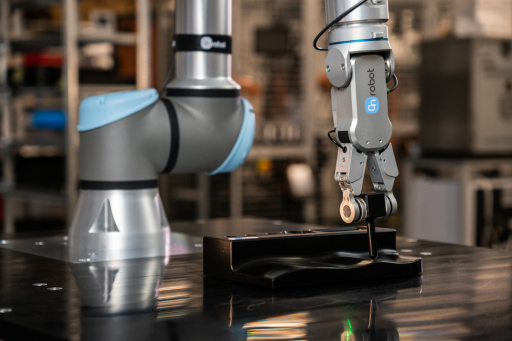
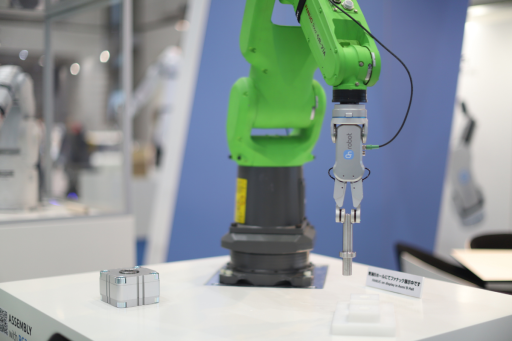
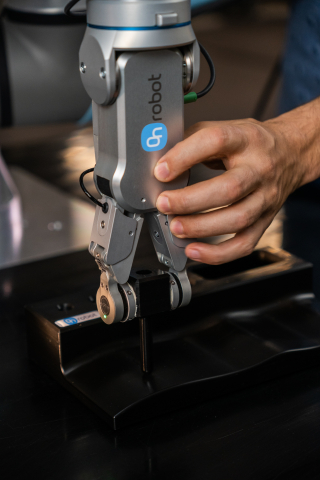
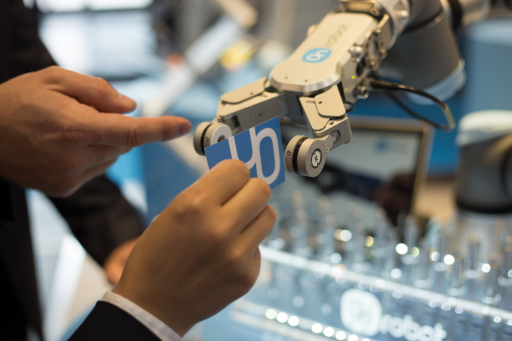
Nutzen Sie beim Einfügen und Montieren Rückmeldungen zu Kontakt und Ausrichtung. Erkennen Sie unerwarteten Widerstand und prüfen Sie bei wechselnden Bedingungen, ob das Werkstück richtig sitzt.

Funktionen und Vorteile

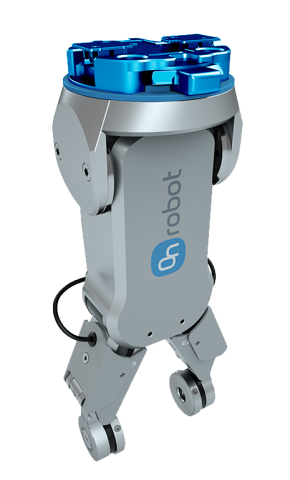
RG2-FT ist eine besondere Ausführung der RG-Serie mit integrierten Kraft-/Momentensensoren und einem Näherungssensor an den Fingerspitzen, mit denen Sie die Position von Objekten präzise erfassen können. Dieser hochmoderne Greifer verfügt über erweiterte Sensorfunktionen und zusätzliche Intelligenz. Er kann den Roboter und sich selbst so steuern, dass die vom Bediener gewünschte Aufgabe ausgeführt wird, selbst wenn sich die genauen Parameter nicht im Voraus programmieren lassen. Das ermöglicht eine echte Zusammenarbeit mit menschlichen Bedienern: Der Greifer unterstützt sie wie ein Kollege und gewährleistet Stunde für Stunde eine präzise Handhabung. Dieselben detaillierten Kontaktdaten zu Kraft, Moment, Anwesenheit und Abstand machen RG2-FT auch zu einer praxisgerechten Sensorbasis für Physical AI und liefern Modellentwicklern reale Daten direkt vom Kontaktpunkt aus.
01

Eine Sensorbasis für Physical AI

Physical-AI-Modelle benötigen Daten aus realen Interaktionen. RG2-FT erfasst Kraft, Moment, Anwesenheit und Abstand direkt an den Fingerspitzen und liefert detaillierte Kontaktdaten für das Training und die Validierung von Modellen.

Zwei 6-Achsen-Kraft-/Momentensensoren, einer pro Finger, messen Kräfte und Momente an jedem Kontaktpunkt. Zwei Näherungssensoren erkennen die Anwesenheit von Objekten und deren Abstand vor dem Kontakt. Zusammen liefern sie Robotikteams Rückmeldungen zur Untersuchung von Annäherung, Greifen und Manipulation.

150 Hz Kraft-/Momenten- und Näherungsrückmeldung
02

Zuverlässigere, präzise Handhabung

Verbessern Sie die schonende Handhabung bei Pick-and-Place-Aufgaben durch Rückmeldungen zum Werkstück und zum Griff. Näherungssensorik hilft, Objekte vor dem Kontakt zu erkennen. Kraft-/Momentensensorik und Griffüberwachung helfen, Veränderungen während der Handhabung festzustellen. Die Griff- und Schlupferkennung kann das Greifen bestätigen, Griffverlust überwachen und auf ein Abrutschrisiko hinweisen.

Stellen Sie die Greifkraft von 3 bis 40 N ein und nutzen Sie bis zu 100 mm Hub für unterschiedliche Werkstücke. Anpassbare Fingerspitzen stimmen die Kontaktfläche auf das Werkstück ab. Das unterstützt die zuverlässige Handhabung verschiedener Größen und Formen und hilft, Fehler zu reduzieren.

3-40 N Einstellbare Greifkraft
03

Einfügen und Montage vereinfachen

Beim Einfügen und Montieren kommt es darauf an, was beim Kontakt passiert. Integrierte Fingerspitzensensorik hilft dem Roboter, Kontakt, Ausrichtung und unerwarteten Widerstand zu erkennen. Das unterstützt Aufgaben, bei denen genaue Positionen und Bedingungen von Zyklus zu Zyklus variieren können.

Nutzen Sie diese Rückmeldungen, um den Einfügevorgang zu führen und festzustellen, ob eine Komponente richtig sitzt. Vorintegrierte Software vereinfacht Einrichtung und Programmierung und reduziert den Integrationsaufwand, um den Greifer und seine Sensorfunktionen einzusetzen.

0.1 mm Typische Auflösung der Fingerposition
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Funktionen

Sensorik und Greifen in einem Werkzeug

Jeder Finger des RG2-FT verfügt über einen 6-Achsen-Kraft-/Momentensensor, der Kräfte und Momente an seinem jeweiligen Kontaktpunkt misst. So erhält der Roboter beim Greifen, Einfügen und Montieren Rückmeldungen, mit denen er Kontakt erkennen und auf Veränderungen von Widerstand oder Ausrichtung reagieren kann.

Ein Näherungssensor an jedem Finger erkennt die Anwesenheit von Objekten und misst den Abstand vor dem Kontakt. Die Kombination aus Annäherungserfassung und Kontaktrückmeldung unterstützt Aufgaben, bei denen Werkstückpositionen variieren und feste Koordinaten allein nicht genügend Informationen liefern.

  • Zwei 6-Achsen-Kraft-/Momentensensoren, einer pro Finger

  • Zwei Näherungssensoren zur Anwesenheits- und Abstandsmessung

  • 150 Hz Abtastfrequenz für Kraft-/Momenten- und Näherungssensorik

  • Rückmeldung vor dem Kontakt und während der gesamten Interaktion

RG2-FT liefert Daten zu Kraft, Drehmoment, Anwesenheit und Abstand direkt von den Fingerspitzen. Robotikteams können diese detaillierten Kontaktdaten nutzen, um Physical-AI-Modelle zu trainieren und zu validieren. So lassen sich Roboterbewegungen mit den Vorgängen verknüpfen, die auftreten, wenn sich das Werkzeug einem Objekt nähert, es greift und damit interagiert.

Dieselben Sensorfunktionen unterstützen die tägliche Handhabung. Die Griff- und Schlupferkennung kann das Greifen bestätigen, Griffverlust überwachen und auf ein Abrutschrisiko hinweisen. Dadurch kann die Anwendung bei empfindlichen oder variierenden Werkstücken auf veränderte Griffbedingungen reagieren.

  • Reale Interaktionsdaten für Physical AI erfassen

  • Greifen bestätigen und Griffbedingungen überwachen

  • Griffverlust und Abrutschrisiko erkennen

  • Zuverlässigere, schonende Handhabung bei Pick-and-Place-Aufgaben unterstützen

Mit anpassbaren Fingerspitzen können Sie die Kontaktfläche auf Werkstücke unterschiedlicher Größen und Formen abstimmen. Zusammen mit einstellbarem Hub und einstellbarer Greifkraft bietet dies die Flexibilität, verschiedene Werkstücke zu handhaben und den Griff an die Anwendung anzupassen.

Vorintegrierte Software vereinfacht die Installation und Programmierung des Greifers und seiner Sensorfunktionen. Durch die Kombination aus elektrischem Greifen und Fingerspitzensensorik in einem Werkzeug hilft RG2-FT, die Integration für Handhabungs-, Einfüge- und Montageaufgaben zu vereinfachen.

  • Fingerspitzengeometrie an das Werkstück anpassen

  • Greifkraft von 3 bis 40 N einstellen

  • Bis zu 100 mm einstellbaren Hub nutzen

  • Einrichtung mit vorintegrierter Software vereinfachen

Warum RG2-FT

Geben Sie Ihrem Roboter Rückmeldung am Kontaktpunkt

RG2-FT kombiniert elektrisches Greifen mit Kraft-/Momenten- und Näherungssensorik an beiden Fingerspitzen. Dadurch kann der Roboter Objekte vor dem Kontakt erkennen und die Interaktion beim Greifen, Bewegen oder Einfügen eines Werkstücks überwachen. Das Ergebnis sind nützliche Rückmeldungen für die schonende Handhabung und Montage sowie reale Daten für das Training und die Validierung von Physical-AI-Modellen.

Bis zu 2 kg Nutzlast bei kraftschlüssigem Greifen
100 mm Einstellbarer Hub
150 Hz Abtastfrequenz der Sensoren
Downloads und Ressourcen

Alles, was Sie für den Einstieg benötigen

Technische Ressourcen zur Bewertung, Spezifikation und Integration des RG2-FT.
Datenblatt
Technische Spezifikationen, Abmessungen und Sensorleistungsdaten für den RG2-FT.
Herunterladen →
STEP-Dateien
RG2-FT-Modelle zur Planung der mechanischen Integration.
Herunterladen →

Was kann Fingerspitzensensorik Ihrer Anwendung bieten?

Beschreiben Sie uns Ihr Werkstück, Ihren Roboter und Ihre Aufgabe, ob Sie Daten für Physical AI erfassen, empfindliche Werkstücke handhaben oder Füge- & Montageprozesse automatisieren. Unser lokaler Experte hilft Ihnen, Sensoranforderungen, Fingerspitzendesign und Integration zu beurteilen.

Sprechen Sie mit einem Experten

Sprache wählen

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Deutsch