功能与优势
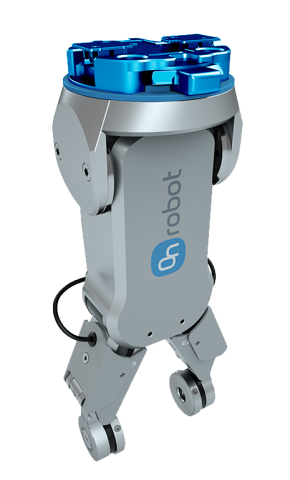
RG2-FT 是 RG 系列的特殊型号,在指尖集成力/扭矩传感器和接近传感器,可精确检测物体位置。这款先进夹具具备增强的感知能力和更高的智能水平,即使无法提前编程设定精确参数,也能控制机器人及其自身,完成操作人员希望执行的任务。这使其能够与操作人员真正协作,像同事一样提供支持,并持续实现精确搬运。同样丰富的接触数据,包括力、扭矩、物体有无和距离,也使 RG2-FT 成为 Physical AI 的实用感知基础,为模型开发人员提供直接在接触点采集的真实世界数据。

RG2-FT 是 RG 系列的特殊型号,在指尖集成力/扭矩传感器和接近传感器,可精确检测物体位置。这款先进夹具具备增强的感知能力和更高的智能水平,即使无法提前编程设定精确参数,也能控制机器人及其自身,完成操作人员希望执行的任务。这使其能够与操作人员真正协作,像同事一样提供支持,并持续实现精确搬运。同样丰富的接触数据,包括力、扭矩、物体有无和距离,也使 RG2-FT 成为 Physical AI 的实用感知基础,为模型开发人员提供直接在接触点采集的真实世界数据。
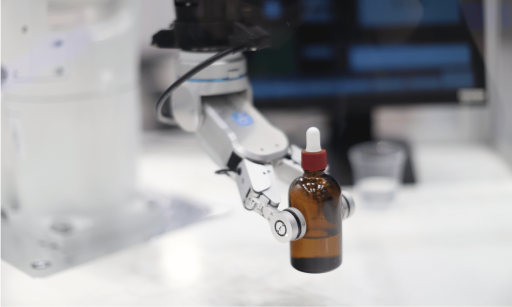
Physical AI 模型需要真实交互数据。RG2-FT 直接在指尖采集力、扭矩、物体有无和距离信息,为模型训练和验证提供丰富的接触数据。
两个六轴力/扭矩传感器,每个手指各一个,测量各接触点的力和扭矩。两个接近传感器在接触前检测物体有无和距离。它们共同为机器人团队提供反馈,用于研究接近、抓取和操控过程。
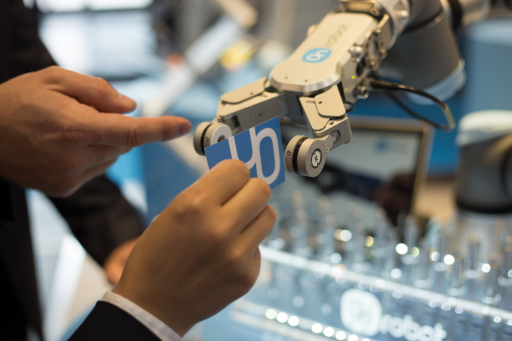
利用零件和夹持状态反馈改进精细取放任务。接近感知有助于在接触前检测物体,力/扭矩感知和夹持监测有助于识别搬运过程中的变化。夹持和滑移检测可确认抓取、监测夹持丢失并提示滑移风险。
将夹持力调整为 3 至 40 N,并使用最高 100 mm 的行程适应不同零件。可定制指尖使接触面适配工件,支持可靠搬运不同尺寸和形状的零件,同时有助于减少缺陷。
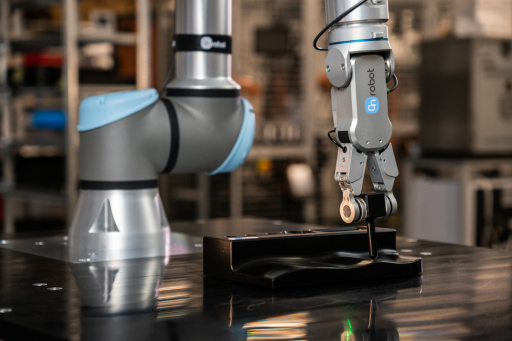
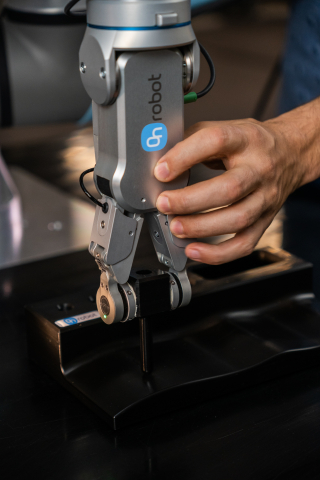
插入和安装取决于接触时发生的情况。集成指尖感知帮助机器人检测接触、对准状态和意外阻力,支持精确位置和条件可能随循环变化的任务。
利用这些反馈引导插入,并帮助判断部件是否正确就位。预集成软件简化设置和编程,减少部署夹具及其感知功能所需的集成工作。


RG2-FT 的每个手指均配备一个六轴力/扭矩传感器,测量各自接触点的力和扭矩。这为机器人在夹持、插入和装配过程中提供反馈,帮助其检测接触,并在阻力或对准状态变化时作出响应。
每个手指上的接近传感器在接触前检测物体有无并测量距离。将接近感知与接触反馈相结合,可支持零件位置变化、仅靠固定坐标无法提供足够信息的任务。
两个六轴力/扭矩传感器,每个手指各一个
两个接近传感器,用于检测物体有无和测量距离
力/扭矩与接近感知的采样频率为 150 Hz
接触前及整个交互过程均提供反馈
RG2-FT 直接从指尖提供力、扭矩、物体有无和距离数据。机器人团队可利用这些丰富的接触数据训练和验证 Physical AI 模型,将机器人运动与工具接近、抓取物体及与其交互时发生的情况关联起来。
同样的感知能力也支持日常搬运。夹持和滑移检测可确认抓取、监测夹持丢失并提示滑移风险,帮助应用在处理精细或多变零件时应对夹持条件的变化。
为 Physical AI 采集真实世界交互数据
确认抓取并监测夹持状态
检测夹持丢失和滑移风险
支持更可靠的精细取放任务
可定制指尖使接触面适配不同尺寸和形状的工件。结合可调行程和夹持力,可灵活搬运多种零件,同时使夹持方式符合应用需求。
预集成软件简化夹具及其感知功能的安装和编程。RG2-FT 将电动夹持与指尖感知集成于一个工具,有助于降低搬运、插入和装配任务的集成复杂性。
根据工件调整指尖几何形状
将夹持力调整为 3 至 40 N
使用最高 100 mm 的可调行程
利用预集成软件简化设置
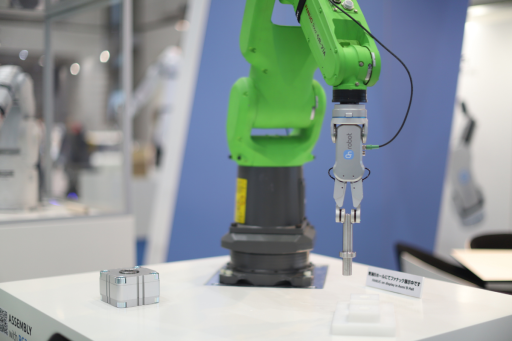
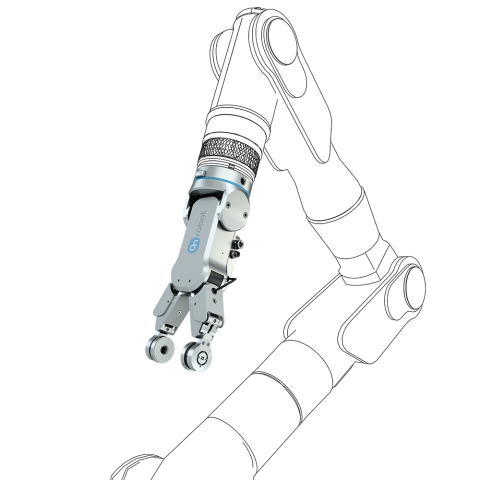
RG2-FT 将电动夹持与两个指尖的力/扭矩和接近感知相结合,帮助机器人在接触前检测物体,并在抓取、移动或插入零件时监测交互过程。这可为精细搬运和装配提供实用反馈,同时为 Physical AI 模型训练和验证提供真实世界数据。
请告诉我们您的工件、机器人和任务,无论是为 Physical AI 采集数据、搬运精细零件,还是实现插入和装配自动化。我们的本地专家可帮助评估感知需求、指尖设计和集成方案。