功能與優勢
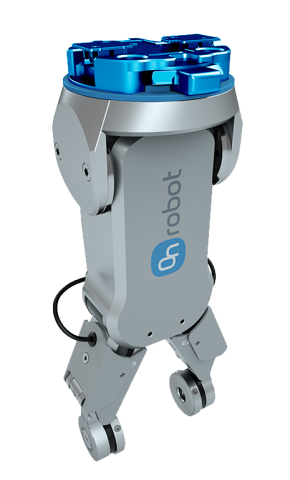
RG2-FT 是 RG 系列的特殊型號,在指尖整合力/扭矩感測器與近接感測器,能精確偵測物體位置。這款先進夾爪具備增強的感測能力與更高的智慧程度,即使無法事先編程設定精確參數,也能控制機器人及其自身,完成操作人員希望執行的任務。這使其能與操作人員真正協作,如同同事般提供支援,並持續實現精確搬運。同樣豐富的接觸資料,包括力、扭矩、物體有無與距離,也使 RG2-FT 成為 Physical AI 的實用感測基礎,為模型開發人員提供直接在接觸點擷取的真實世界資料。

RG2-FT 是 RG 系列的特殊型號,在指尖整合力/扭矩感測器與近接感測器,能精確偵測物體位置。這款先進夾爪具備增強的感測能力與更高的智慧程度,即使無法事先編程設定精確參數,也能控制機器人及其自身,完成操作人員希望執行的任務。這使其能與操作人員真正協作,如同同事般提供支援,並持續實現精確搬運。同樣豐富的接觸資料,包括力、扭矩、物體有無與距離,也使 RG2-FT 成為 Physical AI 的實用感測基礎,為模型開發人員提供直接在接觸點擷取的真實世界資料。
Physical AI 模型需要真實互動資料。RG2-FT 直接在指尖擷取力、扭矩、物體有無與距離資訊,提供豐富的接觸資料,用於模型訓練與驗證。
兩個六軸力/扭矩感測器,每個手指各一個,量測各接觸點的力與扭矩。兩個近接感測器在接觸前偵測物體有無與距離。它們共同為機器人團隊提供回饋,用於研究接近、抓取與操控過程。
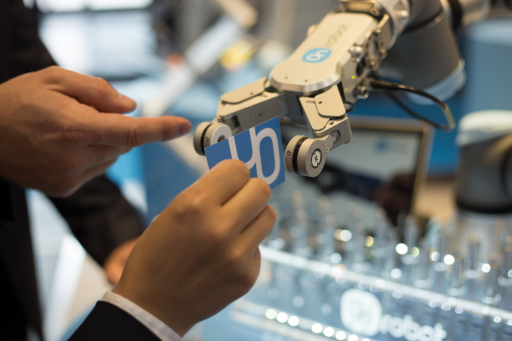
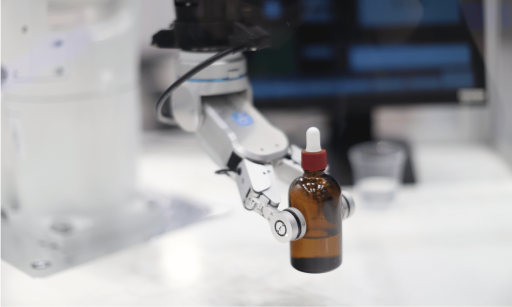
利用零件與夾持狀態回饋改善精細取放作業。近接感測有助於在接觸前偵測物體,力/扭矩感測與夾持監控有助於辨識搬運過程中的變化。夾持與滑移偵測可確認抓取、監控夾持喪失,並提示滑移風險。
將夾持力調整為 3 至 40 N,並使用最高 100 mm 的行程以適應不同零件。可客製化指尖使接觸面配合工件,支援可靠搬運不同尺寸與形狀的零件,同時有助於減少瑕疵。
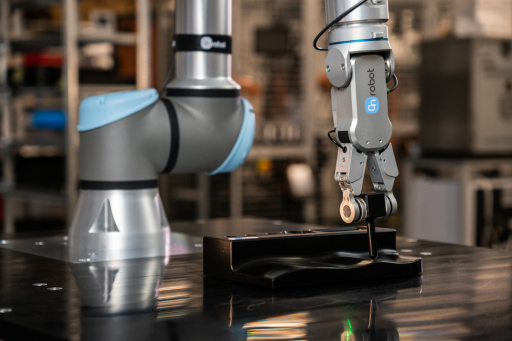
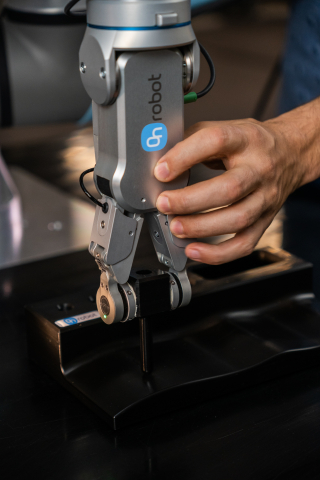
插入與安裝取決於接觸時發生的情況。整合式指尖感測協助機器人偵測接觸、對準狀態與非預期阻力,支援精確位置與條件可能隨循環變化的作業。
利用這些回饋引導插入,並協助判斷零組件是否正確就位。預先整合的軟體簡化設定與編程,減少部署夾爪及其感測功能所需的整合工作。


RG2-FT 的每個手指皆配備一個六軸力/扭矩感測器,量測各自接觸點的力與扭矩。這為機器人在夾持、插入與組裝過程中提供回饋,協助其偵測接觸,並在阻力或對準狀態改變時作出回應。
每個手指上的近接感測器在接觸前偵測物體有無並量測距離。結合接近感測與接觸回饋,可支援零件位置變動、僅靠固定座標無法提供足夠資訊的作業。
兩個六軸力/扭矩感測器,每個手指各一個
兩個近接感測器,用於偵測物體有無與量測距離
力/扭矩與近接感測的取樣頻率為 150 Hz
接觸前與整個互動過程均提供回饋
RG2-FT 直接從指尖提供力、扭矩、物體有無與距離資料。機器人團隊可利用這些豐富的接觸資料訓練與驗證 Physical AI 模型,將機器人運動與工具接近、抓取物體及與其互動時發生的情況連結起來。
同樣的感測能力也支援日常搬運。夾持與滑移偵測可確認抓取、監控夾持喪失,並提示滑移風險,協助應用程式在處理精細或多變零件時因應夾持條件的變化。
為 Physical AI 擷取真實世界互動資料
確認抓取並監控夾持狀態
偵測夾持喪失與滑移風險
支援更可靠的精細取放作業
可客製化指尖讓接觸面配合不同尺寸與形狀的工件。結合可調行程與夾持力,可靈活搬運多種零件,同時使夾持方式符合應用需求。
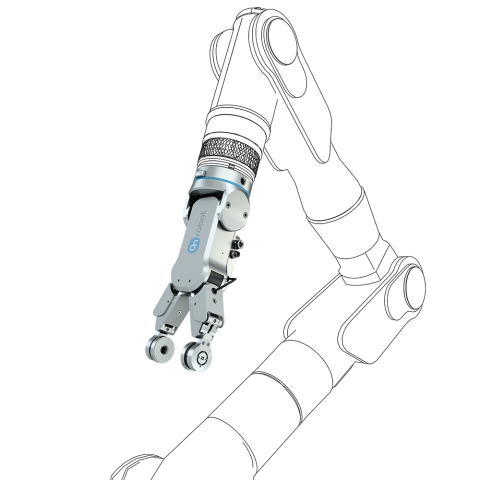
預先整合的軟體簡化夾爪及其感測功能的安裝與編程。RG2-FT 將電動夾持與指尖感測整合於同一工具,有助於降低搬運、插入與組裝作業的整合複雜度。
依工件調整指尖幾何形狀
將夾持力調整為 3 至 40 N
使用最高 100 mm 的可調行程
利用預先整合的軟體簡化設定
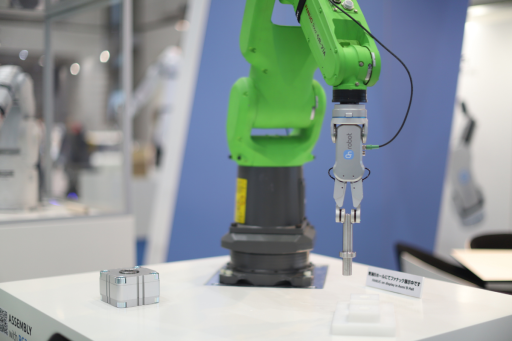
RG2-FT 將電動夾持與兩個指尖的力/扭矩及近接感測相結合,協助機器人在接觸前偵測物體,並在抓取、移動或插入零件時監控互動過程。這可為精細搬運與組裝提供實用回饋,同時為 Physical AI 模型訓練與驗證提供真實世界資料。
請告訴我們您的工件、機器人與任務,無論是為 Physical AI 擷取資料、搬運精細零件,還是實現插入與組裝自動化。我們的在地專家可協助評估感測需求、指尖設計與整合方案。