OnRobot
RG2-FT
RG2-FT
RG2-FT
Kraft-/momentregistrering · Nærhetsregistrering · Elektrisk gripping

RG2-FT

Intelligent griper med kraft-, moment- og nærhetsregistrering i fingertuppene

  • Integrerte sensorer gir data fra virkeligheten til validering og trening av Physical AI-modeller og forbedrer håndteringens pålitelighet
  • Reduser feil og forbedre produksjonskvaliteten med presis registrering for skånsomme plukk-og-plasser-oppgaver
  • Utfør innsettings- og monteringsoppgaver direkte og reduser driftskostnadene med ekstra sensorer i fingertuppene
Opptil 2 kg Nyttelast ved friksjonsgrep
Opptil 4 kg Nyttelast ved formsluttende grep
100 mm Justerbar slaglengde
3-40 N Justerbar gripekraft
150 Hz Sensorenes samplingsfrekvens
0.98 kg Griperens vekt
Physical AI
Samle kraft-, moment-, tilstedeværelses- og avstandsdata direkte i fingertuppene for å trene og validere Physical AI-modeller for robotmanipulering.
Skånsom håndtering
Håndter ømfintlige og varierende deler med justerbar gripekraft og fingertuppsensorer. Overvåk grepforholdene for å forbedre påliteligheten og bidra til færre feil.
Innsetting og montering
Bruk tilbakemelding om kontakt og innretting under innsetting og montering. Registrer uventet motstand og bidra til å kontrollere at delene sitter riktig når forholdene varierer.

Funksjoner og fordeler

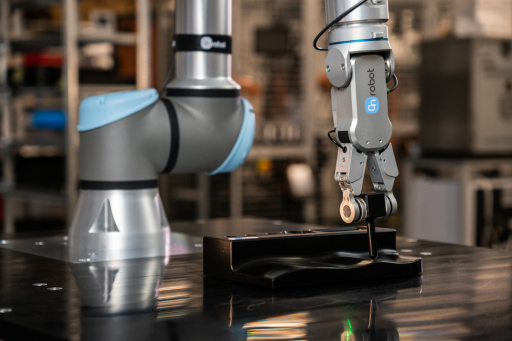
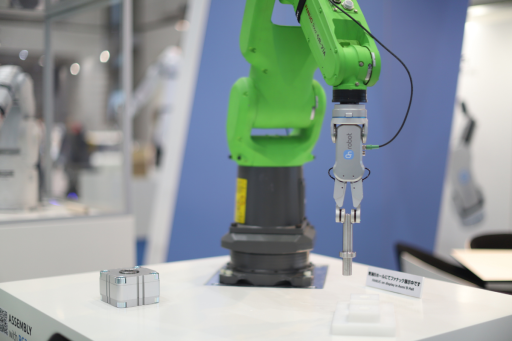
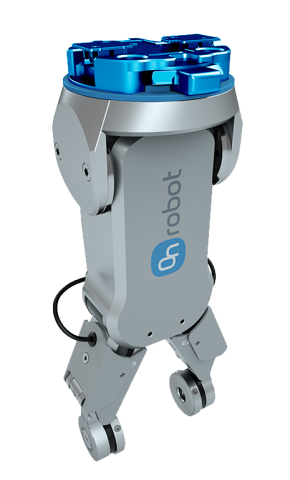
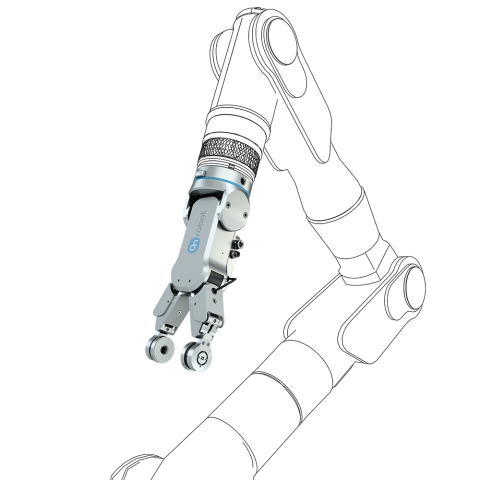
RG2-FT er en spesiell utgave av RG-serien med integrerte kraft-/momentsensorer og en nærhetssensor i fingertuppene som gjør det mulig å registrere objekters posisjon nøyaktig. Denne avanserte griperen har utvidet sensorkapasitet og ekstra intelligens. Den kan styre roboten og seg selv for å utføre operatørens ønskede oppgave, selv når de nøyaktige parameterne ikke kan programmeres på forhånd. Dette muliggjør reelt samarbeid med operatører, støtter dem som en kollega og sikrer presis håndtering time etter time. De samme detaljerte kontaktdataene om kraft, moment, tilstedeværelse og avstand gjør RG2-FT til et praktisk sensorgrunnlag for Physical AI, med data fra virkeligheten registrert direkte ved kontaktpunktet.
01

Et sensorgrunnlag for Physical AI

Physical AI-modeller trenger data fra samhandling i den virkelige verden. RG2-FT registrerer kraft, moment, tilstedeværelse og avstand direkte i fingertuppene og gir detaljerte kontaktdata til modelltrening og validering.

To 6-aksede kraft-/momentsensorer, én per finger, måler krefter og momenter ved hvert kontaktpunkt. To nærhetssensorer registrerer objekters tilstedeværelse og avstand før kontakt. Sammen gir de robotikkteam tilbakemeldinger for å studere tilnærming, gripping og manipulering.

150 Hz Tilbakemelding om kraft/moment og nærhet
02

Mer pålitelig og presis håndtering

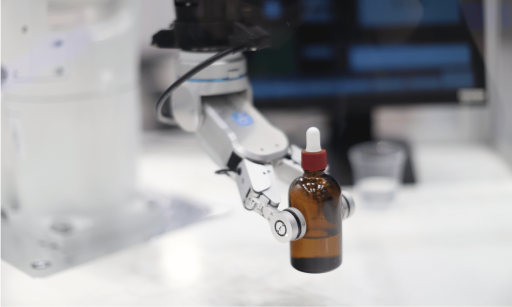
Forbedre skånsomme plukk-og-plasser-oppgaver med tilbakemelding om delen og grepet. Nærhetsregistrering hjelper med å oppdage objekter før kontakt, mens kraft-/momentregistrering og grepovervåking bidrar til å identifisere endringer under håndteringen. Grep- og glidningsdeteksjon kan bekrefte gripping, overvåke tap av grep og indikere fare for glidning.

Juster gripekraften fra 3 til 40 N og bruk opptil 100 mm slaglengde for ulike deler. Tilpassbare fingertupper tilpasser kontaktflaten til arbeidsstykket og støtter pålitelig håndtering av ulike størrelser og former, samtidig som de bidrar til færre feil.

3-40 N Justerbar gripekraft
03

Forenkle innsetting og montering

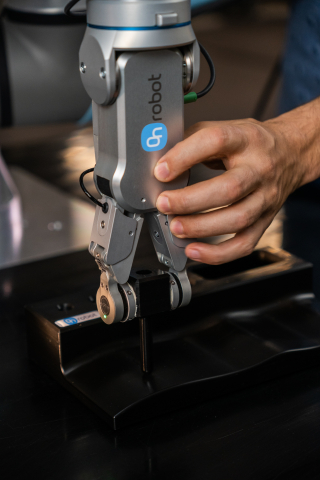
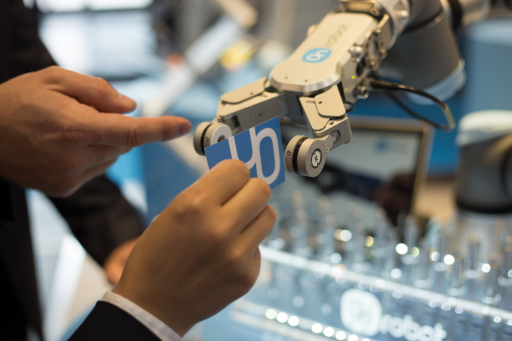
Innsetting og montering avhenger av det som skjer ved kontakt. Integrerte fingertuppsensorer hjelper roboten med å registrere kontakt, innretting og uventet motstand i oppgaver der nøyaktige posisjoner og forhold kan variere mellom sykluser.

Bruk tilbakemeldingen til å styre innsettingen og bidra til å avgjøre om en komponent sitter riktig. Forhåndsintegrert programvare forenkler oppsett og programmering og reduserer integrasjonsarbeidet som kreves for å ta griperen og sensorfunksjonene i bruk.

0.1 mm Typisk oppløsning for fingerposisjon
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Funksjoner

Registrering og gripping i ett verktøy

Hver RG2-FT-finger har en 6-akset kraft-/momentsensor som måler krefter og momenter ved sitt eget kontaktpunkt. Dette gir roboten tilbakemelding under gripping, innsetting og montering og hjelper den med å registrere kontakt og reagere når motstand eller innretting endres.

En nærhetssensor på hver finger registrerer objekters tilstedeværelse og måler avstanden før kontakt. Kombinasjonen av registrering under tilnærming og kontaktbasert tilbakemelding støtter oppgaver der delenes posisjon varierer og faste koordinater alene ikke gir nok informasjon.

  • To 6-aksede kraft-/momentsensorer, én per finger

  • To nærhetssensorer for registrering av tilstedeværelse og avstand

  • 150 Hz sampling for kraft-/moment- og nærhetsregistrering

  • Tilbakemelding før kontakt og gjennom hele samhandlingen

RG2-FT gir data om kraft, moment, tilstedeværelse og avstand direkte fra fingertuppene. Robotikkteam kan bruke disse detaljerte kontaktdataene til å trene og validere Physical AI-modeller og knytte robotbevegelser til det som skjer når verktøyet nærmer seg, griper og samhandler med et objekt.

De samme sensorfunksjonene støtter daglig håndtering. Grep- og glidningsdeteksjon kan bekrefte gripping, overvåke tap av grep og indikere fare for glidning. Dermed kan applikasjonen reagere på endrede grepforhold ved håndtering av ømfintlige eller varierende deler.

  • Samle data fra virkelig samhandling for Physical AI

  • Bekreft gripping og overvåk grepforholdene

  • Registrer tap av grep og fare for glidning

  • Støtt mer pålitelige, skånsomme plukk-og-plasser-oppgaver

Tilpassbare fingertupper gjør det mulig å tilpasse kontaktflaten til arbeidsstykker med ulike størrelser og former. Sammen med justerbar slaglengde og gripekraft gir det fleksibilitet til å håndtere ulike deler med et grep tilpasset applikasjonen.

Forhåndsintegrert programvare forenkler installasjon og programmering av griperen og sensorfunksjonene. Ved å kombinere elektrisk gripping og fingertuppsensorer i ett verktøy bidrar RG2-FT til enklere integrasjon for håndtering, innsetting og montering.

  • Tilpass fingertuppenes geometri til arbeidsstykket

  • Juster gripekraften fra 3 til 40 N

  • Bruk opptil 100 mm justerbar slaglengde

  • Forenkle oppsettet med forhåndsintegrert programvare

Hvorfor RG2-FT

Gi roboten tilbakemelding ved kontaktpunktet

RG2-FT kombinerer elektrisk gripping med kraft-/moment- og nærhetsregistrering i begge fingertuppene. Det hjelper roboten med å registrere objekter før kontakt og overvåke samhandlingen mens den griper, flytter eller setter inn en del. Resultatet er nyttig tilbakemelding for skånsom håndtering og montering, samt data fra virkeligheten til trening og validering av Physical AI-modeller.

Opptil 2 kg Nyttelast ved friksjonsgrep
100 mm Justerbar slaglengde
150 Hz Sensorenes samplingsfrekvens
Nedlastinger og ressurser

Alt du trenger for å komme i gang

Tekniske ressurser for å evaluere, spesifisere og integrere RG2-FT.
Datablad
Tekniske spesifikasjoner, mål og sensorytelsesdata for RG2-FT.
Last ned →
STEP-filer
RG2-FT-modeller for planlegging av mekanisk integrasjon.
Last ned →

Hva kan fingertuppsensorer tilføre applikasjonen din?

Fortell oss om arbeidsstykket, roboten og oppgaven din, enten du samler data for Physical AI, håndterer ømfintlige deler eller automatiserer innsetting og montering. Vår lokale ekspert kan hjelpe med å vurdere sensorkrav, fingertupputforming og integrasjon.

Snakk med en ekspert

Velg språk

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Norsk