OnRobot
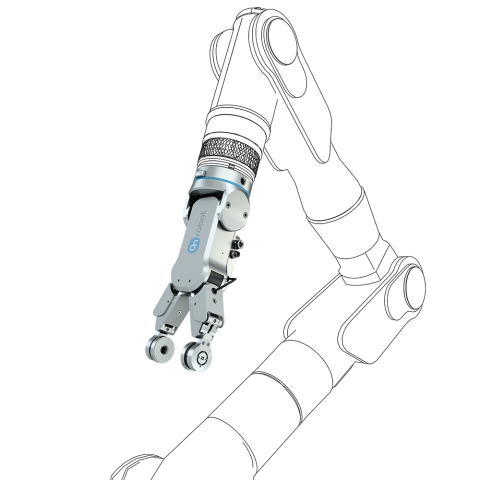
RG2-FT
RG2-FT
RG2-FT
Detectarea forței/cuplului · Detectarea proximității · Prindere electrică

RG2-FT

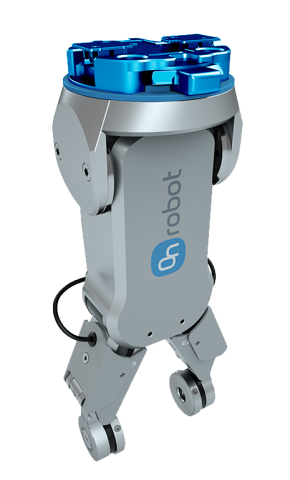
Gripper inteligent cu detectarea forței, cuplului și proximității la vârfurile degetelor

  • Senzorii integrați furnizează date reale pentru validarea și antrenarea modelelor Physical AI, îmbunătățind fiabilitatea manipulării
  • Reduceți defectele și îmbunătățiți calitatea producției prin detectare precisă pentru preluarea și plasarea pieselor delicate
  • Realizați sarcini de inserare și montare imediat după instalare și reduceți costurile de operare cu funcții suplimentare de detectare direct în vârfurile degetelor
Până la 2 kg Sarcină utilă la prinderea prin frecare
Până la 4 kg Sarcină utilă la prinderea prin formă
100 mm Cursă reglabilă
3-40 N Forță de prindere reglabilă
150 Hz Frecvența de eșantionare a senzorilor
0.98 kg Greutatea gripperului
Physical AI
Colectați date despre forță, cuplu, prezență și distanță direct la vârfurile degetelor pentru a antrena și valida modele Physical AI pentru manipulare robotică.
Manipulare delicată
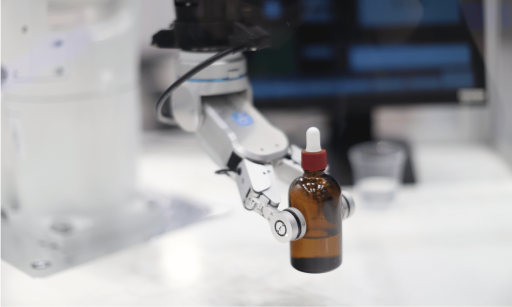
Manipulați piese fragile și variabile cu forță de prindere reglabilă și senzori la vârfurile degetelor. Monitorizați condițiile de prindere pentru a îmbunătăți fiabilitatea și a reduce defectele.
Inserare și asamblare
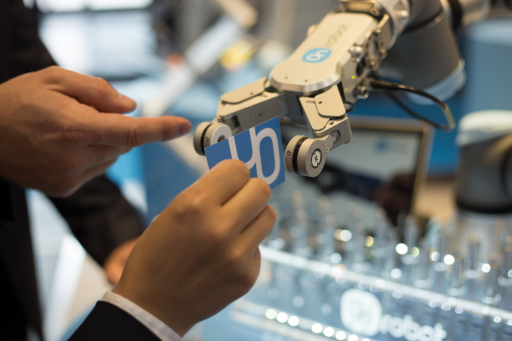
Utilizați feedbackul privind contactul și alinierea în timpul inserării și montării. Detectați rezistența neașteptată și ajutați la verificarea așezării piesei când condițiile variază.

Caracteristici și avantaje

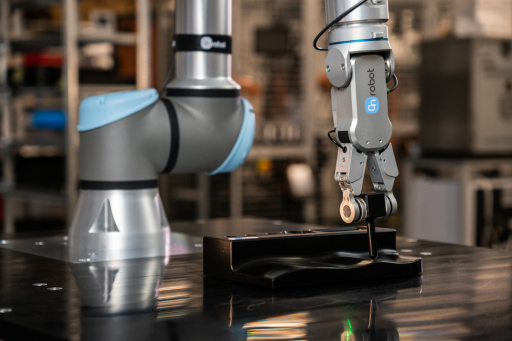
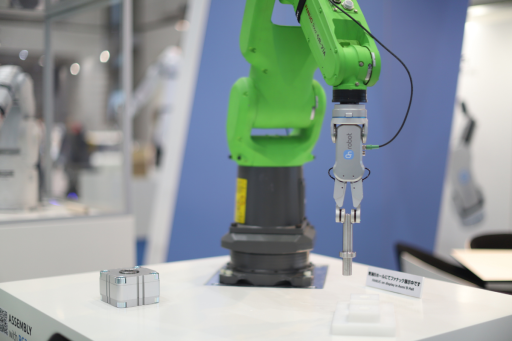
RG2-FT este o versiune specială a seriei RG, cu senzori integrați de forță/cuplu și un senzor de proximitate la vârfurile degetelor, care permit detectarea precisă a poziției obiectelor. Acest gripper avansat oferă capacități extinse de detectare și inteligență suplimentară. Poate controla robotul și propriile funcții pentru a realiza sarcina dorită de operator, chiar dacă parametrii exacți nu pot fi programați în avans. Astfel, permite o colaborare reală cu operatorii, sprijinindu-i asemenea unui coleg și asigurând manipulare precisă oră după oră. Aceleași date detaliate de contact privind forța, cuplul, prezența și distanța fac din RG2-FT o bază practică de senzori pentru Physical AI, oferind dezvoltatorilor de modele date reale colectate direct în punctul de contact.
01

O bază de senzori pentru Physical AI

Modelele Physical AI au nevoie de date din interacțiuni reale. RG2-FT înregistrează forța, cuplul, prezența și distanța direct la vârfurile degetelor, furnizând date detaliate de contact pentru antrenarea și validarea modelelor.

Doi senzori de forță/cuplu pe 6 axe, câte unul pe fiecare deget, măsoară forțele și cuplurile în fiecare punct de contact. Doi senzori de proximitate detectează prezența obiectelor și distanța înainte de contact. Împreună, oferă echipelor de robotică feedback pentru studierea apropierii, prinderii și manipulării.

150 Hz Feedback privind forța/cuplul și proximitatea
02

Manipulare mai fiabilă și precisă

Îmbunătățiți preluarea și plasarea pieselor delicate cu feedback despre piesă și prindere. Detectarea proximității ajută la identificarea obiectelor înainte de contact, iar detectarea forței/cuplului și monitorizarea prinderii ajută la identificarea schimbărilor în timpul manipulării. Detectarea prinderii și alunecării poate confirma prinderea, monitoriza pierderea acesteia și indica riscul de alunecare.

Reglați forța de prindere de la 3 la 40 N și utilizați o cursă de până la 100 mm pentru diferite piese. Vârfurile degetelor personalizabile adaptează suprafața de contact la piesă, susținând manipularea fiabilă a diferitelor dimensiuni și forme și contribuind la reducerea defectelor.

3-40 N Forță de prindere reglabilă
03

Simplificați inserarea și montarea

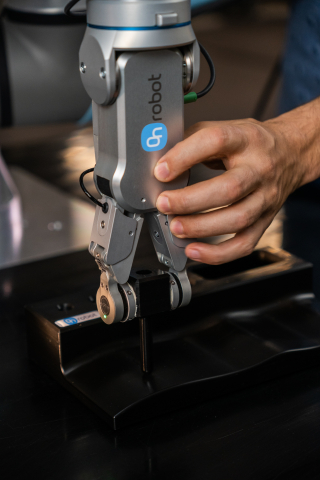
Inserarea și montarea depind de ceea ce se întâmplă la contact. Senzorii integrați la vârfurile degetelor ajută robotul să detecteze contactul, alinierea și rezistența neașteptată în sarcini în care pozițiile și condițiile exacte pot varia între cicluri.

Utilizați acest feedback pentru a ghida inserarea și a verifica dacă o componentă este așezată corect. Software-ul preintegrat simplifică configurarea și programarea, reducând efortul de integrare necesar pentru utilizarea gripperului și a funcțiilor sale de detectare.

0.1 mm Rezoluția tipică a poziției degetelor
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Caracteristici

Detectare și prindere într-un singur instrument

Fiecare deget RG2-FT are un senzor de forță/cuplu pe 6 axe care măsoară forțele și cuplurile în propriul punct de contact. Acesta oferă robotului feedback în timpul prinderii, inserării și asamblării, ajutându-l să detecteze contactul și să reacționeze la schimbările de rezistență sau aliniere.

Un senzor de proximitate pe fiecare deget detectează prezența obiectului și măsoară distanța înainte de contact. Combinarea detectării la apropiere cu feedbackul de contact sprijină sarcinile în care pozițiile pieselor variază, iar coordonatele fixe nu oferă singure suficiente informații.

  • Doi senzori de forță/cuplu pe 6 axe, câte unul pe deget

  • Doi senzori de proximitate pentru măsurarea prezenței și distanței

  • Eșantionare la 150 Hz pentru detectarea forței/cuplului și proximității

  • Feedback înainte de contact și pe durata întregii interacțiuni

RG2-FT furnizează date despre forță, cuplu, prezență și distanță direct de la vârfurile degetelor. Echipele de robotică pot utiliza aceste date detaliate de contact pentru a antrena și valida modele Physical AI, corelând mișcările robotului cu ceea ce se întâmplă când instrumentul se apropie, prinde și interacționează cu un obiect.

Aceleași funcții de detectare susțin manipularea zilnică. Detectarea prinderii și alunecării poate confirma prinderea, monitoriza pierderea acesteia și indica riscul de alunecare, ajutând aplicația să reacționeze la schimbarea condițiilor de prindere când manipulează piese delicate sau variabile.

  • Colectați date din interacțiuni reale pentru Physical AI

  • Confirmați prinderea și monitorizați condițiile acesteia

  • Detectați pierderea prinderii și riscul de alunecare

  • Susțineți preluarea și plasarea mai fiabilă a pieselor delicate

Vârfurile degetelor personalizabile permit adaptarea suprafeței de contact la piese de diferite dimensiuni și forme. Împreună cu reglarea cursei și a forței de prindere, acestea oferă flexibilitate pentru manipularea diverselor piese, adaptând prinderea la aplicație.

Software-ul preintegrat simplifică instalarea și programarea gripperului și a funcțiilor sale de detectare. Combinând prinderea electrică și detectarea la vârfurile degetelor într-un singur instrument, RG2-FT contribuie la reducerea complexității integrării pentru manipulare, inserare și asamblare.

  • Adaptați geometria vârfurilor degetelor la piesă

  • Reglați forța de prindere de la 3 la 40 N

  • Utilizați o cursă reglabilă de până la 100 mm

  • Simplificați configurarea cu software preintegrat

De ce RG2-FT

Oferiți robotului feedback în punctul de contact

RG2-FT combină prinderea electrică cu detectarea forței/cuplului și proximității la ambele vârfuri de degete. Ajută robotul să detecteze obiectele înainte de contact și să monitorizeze interacțiunea în timp ce prinde, deplasează sau inserează o piesă. Rezultatul este feedback util pentru manipulare delicată și asamblare, alături de date reale pentru antrenarea și validarea modelelor Physical AI.

Până la 2 kg Sarcină utilă la prinderea prin frecare
100 mm Cursă reglabilă
150 Hz Frecvența de eșantionare a senzorilor
Descărcări și resurse

Tot ce vă trebuie pentru a începe

Resurse tehnice pentru evaluarea, specificarea și integrarea RG2-FT.
Fișă tehnică
Specificații tehnice, dimensiuni și date privind performanța senzorilor RG2-FT.
Descărcați →
Fișiere STEP
Modele RG2-FT pentru planificarea integrării mecanice.
Descărcați →

Ce poate aduce detectarea la vârfurile degetelor aplicației dumneavoastră?

Descrieți-ne piesa, robotul și sarcina, fie că adunați date pentru Physical AI, manipulați piese delicate sau automatizați inserarea și asamblarea. Expertul nostru local vă poate ajuta să evaluați cerințele de detectare, proiectarea vârfurilor degetelor și integrarea.

Discutați cu un expert

Alege limba

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Română