OnRobot
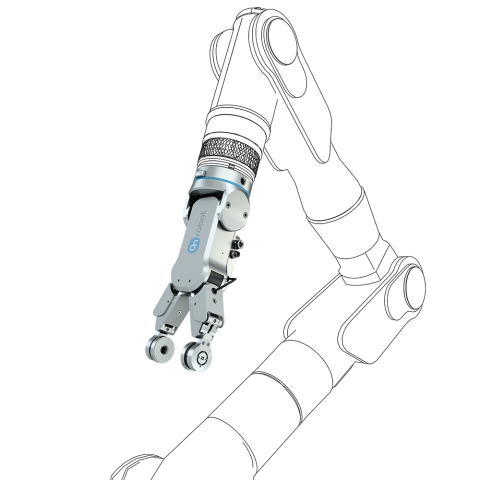
RG2-FT
RG2-FT
RG2-FT
Détection de force/couple · Détection de proximité · Préhension électrique

RG2-FT

Préhenseur intelligent avec détection de force, de couple et de proximité au bout des doigts

  • Les capteurs intégrés fournissent des données du monde réel pour valider et entraîner les modèles d’IA physique, tout en améliorant la fiabilité de la manipulation
  • Réduisez les défauts et améliorez la qualité de production grâce à une détection précise pour les tâches de prise et dépose délicates
  • Réalisez des tâches d’insertion et de montage dès la mise en service et réduisez les coûts d’exploitation grâce à des fonctions de détection supplémentaires directement au bout des doigts
Jusqu’à 2 kg Charge utile en préhension par friction
Jusqu’à 4 kg Charge utile en préhension par complémentarité de forme
100 mm Course réglable
3-40 N Force de préhension réglable
150 Hz Fréquence d’échantillonnage des capteurs
0.98 kg Poids du préhenseur
IA physique
Collectez des données de force, de couple, de présence et de distance directement au bout des doigts pour entraîner et valider des modèles d’IA physique destinés à la manipulation robotique.
Manipulation délicate
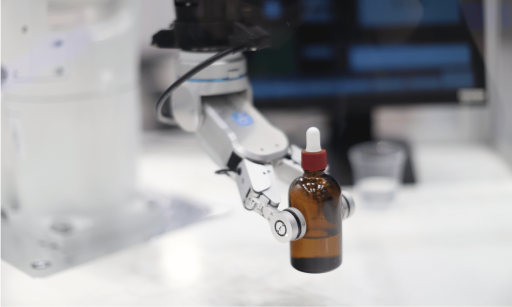
Manipulez des pièces fragiles et variables grâce à une force de préhension réglable et à la détection au bout des doigts. Surveillez les conditions de prise pour améliorer la fiabilité et contribuer à réduire les défauts.
Insertion et assemblage
Utilisez les retours de contact et d’alignement pendant l’insertion et le montage. Détectez les résistances inattendues et vérifiez le bon positionnement des pièces lorsque les conditions varient.

Fonctionnalités et avantages

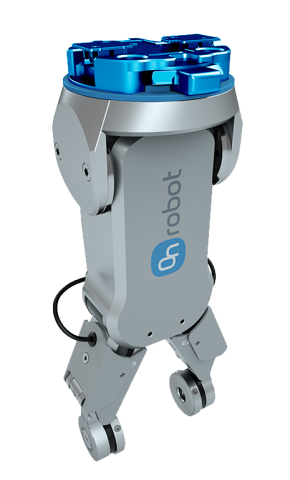
RG2-FT est une version unique de la série RG, dotée de capteurs de force/couple intégrés et d’un capteur de proximité au bout des doigts, qui permet de détecter précisément la position des objets. Ce préhenseur de pointe dispose de capacités de détection améliorées et d’une intelligence accrue. Il peut piloter le robot et son propre fonctionnement pour réaliser la tâche souhaitée par l’opérateur, même lorsque les paramètres exacts ne peuvent pas être programmés à l’avance. Cela permet une véritable collaboration avec les opérateurs humains : le préhenseur les assiste comme le ferait un collègue et assure une manipulation précise, heure après heure. Ces mêmes données de contact détaillées, force, couple, présence et distance, font également du RG2-FT une base de détection pratique pour l’IA physique, en fournissant aux développeurs de modèles des données du monde réel recueillies directement au point de contact.
01

Une base de détection pour l’IA physique

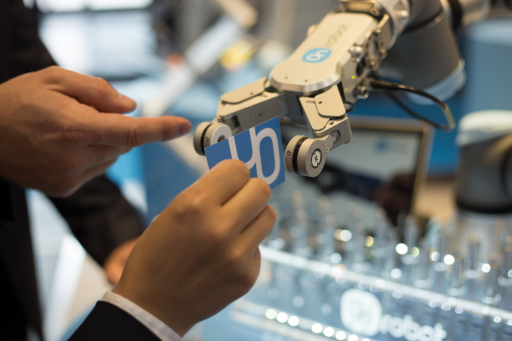
Les modèles d’IA physique ont besoin de données issues d’interactions avec le monde réel. RG2-FT mesure la force, le couple, la présence et la distance directement au bout des doigts, fournissant des données de contact détaillées pour l’entraînement et la validation des modèles.

Deux capteurs de force/couple à 6 axes, un par doigt, mesurent les forces et les couples à chaque point de contact. Deux capteurs de proximité détectent la présence des objets et leur distance avant le contact. Ensemble, ils fournissent aux équipes de robotique des retours pour étudier l’approche, la préhension et la manipulation.

150 Hz Retour de force/couple et de proximité
02

Une manipulation plus fiable et précise

Améliorez les opérations de prise et dépose délicates grâce à des retours sur la pièce et la prise. La détection de proximité permet de repérer les objets avant le contact, tandis que la détection de force/couple et la surveillance de la prise aident à identifier les changements pendant la manipulation. La détection de prise et de glissement permet de confirmer la préhension, de surveiller la perte de prise et de signaler un risque de glissement.

Réglez la force de préhension de 3 à 40 N et utilisez une course allant jusqu’à 100 mm pour prendre en charge différentes pièces. Les bouts de doigts personnalisables adaptent la surface de contact à la pièce, pour une manipulation fiable de tailles et de formes variées, tout en contribuant à réduire les défauts.

3-40 N Force de préhension réglable
03

Simplifiez l’insertion et le montage

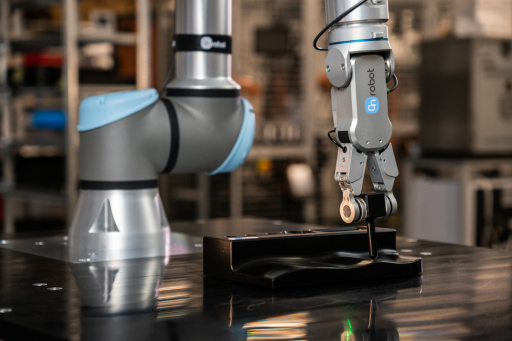
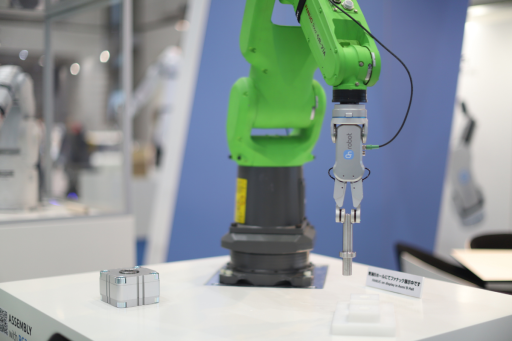
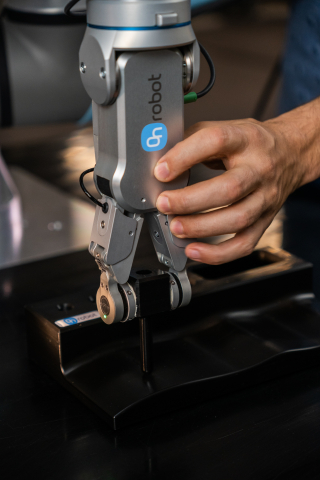
L’insertion et le montage dépendent de ce qui se passe au contact. Les capteurs intégrés au bout des doigts aident le robot à détecter le contact, l’alignement et les résistances inattendues, pour des tâches où les positions exactes et les conditions peuvent varier d’un cycle à l’autre.

Utilisez ces retours pour guider l’insertion et déterminer si un composant est correctement en place. Le logiciel préintégré simplifie la configuration et la programmation, réduisant ainsi le travail d’intégration nécessaire pour exploiter le préhenseur et ses fonctions de détection.

0.1 mm Résolution typique de la position des doigts
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Fonctionnalités

Détection et préhension dans un seul outil

Chaque doigt du RG2-FT dispose d’un capteur de force/couple à 6 axes qui mesure les forces et les couples à son propre point de contact. Le robot reçoit ainsi des retours pendant la préhension, l’insertion et l’assemblage, ce qui l’aide à détecter le contact et à réagir aux variations de résistance ou d’alignement.

Un capteur de proximité sur chaque doigt détecte la présence des objets et mesure leur distance avant le contact. La combinaison de la détection d’approche et des retours de contact permet de réaliser des tâches où les positions des pièces varient et où des coordonnées fixes ne suffisent pas.

  • Deux capteurs de force/couple à 6 axes, un par doigt

  • Deux capteurs de proximité pour mesurer la présence et la distance

  • Échantillonnage à 150 Hz pour la détection de force/couple et de proximité

  • Retours avant le contact et tout au long de l’interaction

RG2-FT fournit des données de force, de couple, de présence et de distance directement au bout des doigts. Les équipes de robotique peuvent utiliser ces données de contact détaillées pour entraîner et valider des modèles d’IA physique, en reliant les mouvements du robot à ce qui se passe lorsque l’outil s’approche d’un objet, le saisit et interagit avec lui.

Ces mêmes fonctions de détection facilitent la manipulation au quotidien. La détection de prise et de glissement permet de confirmer la préhension, de surveiller la perte de prise et de signaler un risque de glissement. L’application peut ainsi réagir aux changements des conditions de préhension lors de la manipulation de pièces délicates ou variables.

  • Collectez des données d’interaction du monde réel pour l’IA physique

  • Confirmez la préhension et surveillez les conditions de prise

  • Détectez la perte de prise et le risque de glissement

  • Fiabilisez les opérations de prise et dépose délicates

Les bouts de doigts personnalisables permettent d’adapter la surface de contact à des pièces de tailles et de formes différentes. Associés à une course et à une force de préhension réglables, ils offrent la flexibilité nécessaire pour manipuler des pièces variées tout en adaptant la prise à l’application.

Le logiciel préintégré simplifie l’installation et la programmation du préhenseur et de ses fonctions de détection. En combinant préhension électrique et détection au bout des doigts dans un seul outil, RG2-FT contribue à simplifier l’intégration pour les tâches de manipulation, d’insertion et d’assemblage.

  • Adaptez la géométrie des bouts de doigts à la pièce

  • Réglez la force de préhension de 3 à 40 N

  • Utilisez jusqu’à 100 mm de course réglable

  • Simplifiez la configuration grâce au logiciel préintégré

Pourquoi RG2-FT

Donnez à votre robot des retours au point de contact

RG2-FT associe la préhension électrique à la détection de force/couple et de proximité au bout des deux doigts. Il aide le robot à détecter les objets avant le contact et à surveiller l’interaction lorsqu’il saisit, déplace ou insère une pièce. Il fournit ainsi des retours utiles pour la manipulation délicate et l’assemblage, ainsi que des données du monde réel pour l’entraînement et la validation de modèles d’IA physique.

Jusqu’à 2 kg Charge utile en préhension par friction
100 mm Course réglable
150 Hz Fréquence d’échantillonnage des capteurs
Téléchargements et ressources

Tout ce qu’il vous faut pour démarrer

Ressources techniques pour évaluer, spécifier et intégrer le RG2-FT.
Fiche technique
Spécifications techniques, dimensions et données de performance des capteurs du RG2-FT.
Télécharger →
Fichiers STEP
Modèles RG2-FT pour planifier l’intégration mécanique.
Télécharger →

Que pourrait apporter la détection au bout des doigts à votre application ?

Décrivez-nous votre pièce, votre robot et votre tâche, que vous collectiez des données pour l’IA physique, manipuliez des pièces délicates ou automatisiez l’insertion et l’assemblage. Notre expert local peut vous aider à évaluer les besoins en détection, la conception des bouts de doigts et l’intégration.

Parlez à un expert

Choisissez votre langue

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Français