OnRobot
RG2-FT
RG2-FT
RG2-FT
Kracht-/koppeldetectie · Nabijheidsdetectie · Elektrisch grijpen

RG2-FT

Slimme grijper met kracht-, koppel- en nabijheidsdetectie in de vingertoppen

  • Geïntegreerde sensoren leveren praktijkgegevens voor validatie en training van Physical AI-modellen en verbeteren de betrouwbaarheid van de handling
  • Verminder defecten en verbeter de productiekwaliteit met nauwkeurige sensoren voor delicate pick-and-place-taken
  • Voer invoeg- en montagetaken direct uit en verlaag de bedrijfskosten dankzij extra sensoren in de vingertoppen
Tot 2 kg Laadvermogen bij krachtgesloten grijpen
Tot 4 kg Laadvermogen bij vormgesloten grijpen
100 mm Instelbare slag
3-40 N Instelbare grijpkracht
150 Hz Bemonsteringsfrequentie van de sensoren
0.98 kg Gewicht van de grijper
Physical AI
Verzamel kracht-, koppel-, aanwezigheids- en afstandsgegevens direct in de vingertoppen om Physical AI-modellen voor robotmanipulatie te trainen en te valideren.
Delicate handling
Hanteer kwetsbare en variabele onderdelen met instelbare grijpkracht en vingertopsensoren. Bewaak de gripomstandigheden om de betrouwbaarheid te verbeteren en defecten te helpen verminderen.
Invoegen en assembleren
Gebruik contact- en uitlijningsfeedback tijdens invoegen en monteren. Detecteer onverwachte weerstand en help controleren of onderdelen goed zitten wanneer omstandigheden variëren.

Kenmerken en voordelen

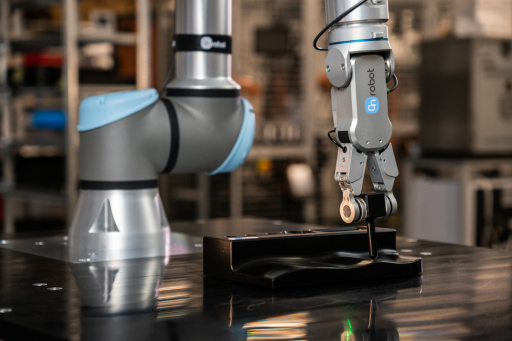
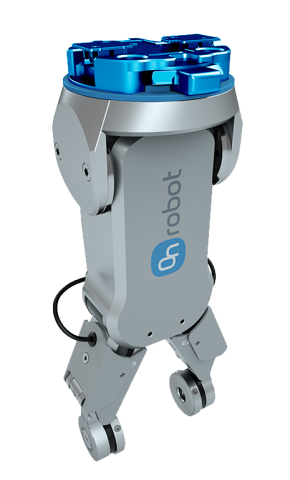
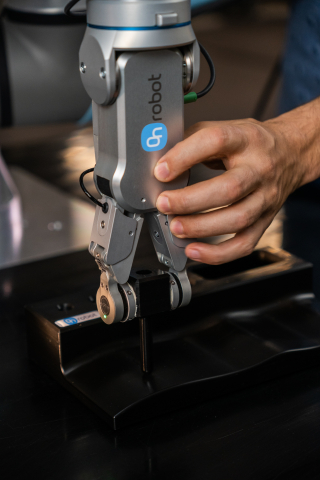
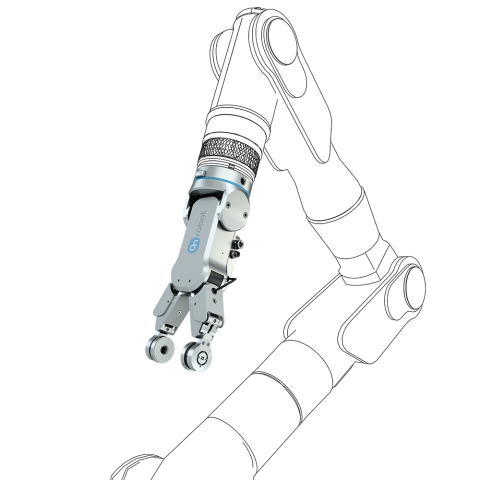
RG2-FT is een bijzondere uitvoering van de RG-serie met geïntegreerde kracht-/koppelsensoren en een nabijheidssensor in de vingertoppen, waarmee u de positie van objecten nauwkeurig kunt detecteren. Deze geavanceerde grijper heeft uitgebreidere detectiemogelijkheden en extra intelligentie. Hij kan de robot en zichzelf aansturen om de gewenste taak uit te voeren, zelfs wanneer de exacte parameters niet vooraf kunnen worden geprogrammeerd. Dit maakt echte samenwerking met operators mogelijk: de grijper ondersteunt hen als een collega en zorgt uur na uur voor nauwkeurige handling. Dezelfde gedetailleerde contactgegevens over kracht, koppel, aanwezigheid en afstand maken RG2-FT ook tot een praktische sensorbasis voor Physical AI, met praktijkgegevens die rechtstreeks op het contactpunt worden vastgelegd.
01

Een sensorbasis voor Physical AI

Physical AI-modellen hebben gegevens uit echte interacties nodig. RG2-FT registreert kracht, koppel, aanwezigheid en afstand direct in de vingertoppen en levert zo gedetailleerde contactgegevens voor modeltraining en -validatie.

Twee 6-assige kracht-/koppelsensoren, één per vinger, meten krachten en koppels op elk contactpunt. Twee nabijheidssensoren detecteren de aanwezigheid van objecten en de afstand vóór contact. Samen geven ze roboticateams feedback voor onderzoek naar benaderen, grijpen en manipuleren.

150 Hz Kracht-/koppel- en nabijheidsfeedback
02

Betrouwbaardere, nauwkeurige handling

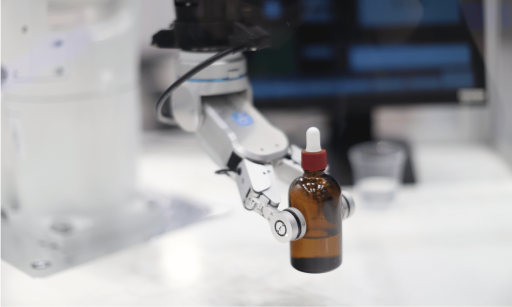
Verbeter delicate pick-and-place-taken met feedback over het onderdeel en de grip. Nabijheidsdetectie helpt objecten vóór contact te detecteren, terwijl kracht-/koppeldetectie en gripbewaking veranderingen tijdens de handling helpen vaststellen. Grip- en slipdetectie kunnen het vastgrijpen bevestigen, gripverlies bewaken en sliprisico aangeven.

Stel de grijpkracht in van 3 tot 40 N en gebruik een slag tot 100 mm voor verschillende onderdelen. Aanpasbare vingertoppen stemmen het contactoppervlak af op het werkstuk, voor betrouwbare handling van uiteenlopende maten en vormen en minder defecten.

3-40 N Instelbare grijpkracht
03

Vereenvoudig invoegen en monteren

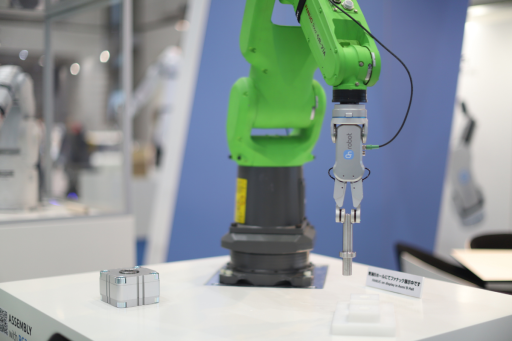
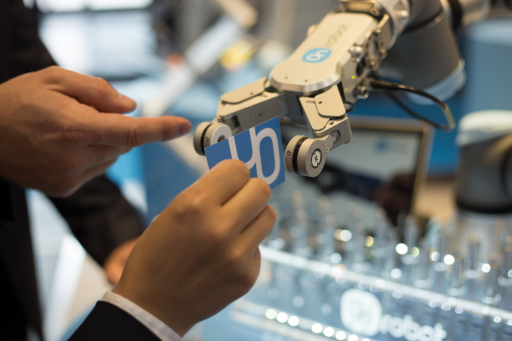
Bij invoegen en monteren is bepalend wat er bij contact gebeurt. Geïntegreerde sensoren in de vingertoppen helpen de robot contact, uitlijning en onverwachte weerstand te detecteren, bij taken waarbij exacte posities en omstandigheden per cyclus kunnen verschillen.

Gebruik deze feedback om het invoegen te begeleiden en te helpen bepalen of een component correct zit. Vooraf geïntegreerde software vereenvoudigt de configuratie en programmering, waardoor minder integratiewerk nodig is om de grijper en zijn sensoren in te zetten.

0.1 mm Typische resolutie van de vingerpositie
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Kenmerken

Detecteren en grijpen in één gereedschap

Elke RG2-FT-vinger heeft een 6-assige kracht-/koppelsensor die krachten en koppels op het eigen contactpunt meet. Dit geeft de robot feedback tijdens grijpen, invoegen en assembleren, zodat hij contact kan detecteren en kan reageren op veranderingen in weerstand of uitlijning.

Een nabijheidssensor op elke vinger detecteert de aanwezigheid van objecten en meet de afstand vóór contact. De combinatie van naderingsdetectie en contactfeedback ondersteunt taken waarbij onderdeelposities variëren en vaste coördinaten alleen onvoldoende informatie bieden.

  • Twee 6-assige kracht-/koppelsensoren, één per vinger

  • Twee nabijheidssensoren voor aanwezigheids- en afstandsmeting

  • Bemonstering op 150 Hz voor kracht-/koppel- en nabijheidsdetectie

  • Feedback vóór contact en tijdens de hele interactie

RG2-FT levert gegevens over kracht, koppel, aanwezigheid en afstand direct vanuit de vingertoppen. Roboticateams kunnen deze gedetailleerde contactgegevens gebruiken om Physical AI-modellen te trainen en te valideren. Zo koppelen ze robotbewegingen aan wat er gebeurt wanneer het gereedschap een object nadert, vastgrijpt en ermee interageert.

Dezelfde sensoren ondersteunen dagelijkse handling. Grip- en slipdetectie kunnen het vastgrijpen bevestigen, gripverlies bewaken en sliprisico aangeven. Zo kan de toepassing reageren op veranderende gripomstandigheden bij delicate of variabele onderdelen.

  • Verzamel gegevens over echte interacties voor Physical AI

  • Bevestig het vastgrijpen en bewaak de gripomstandigheden

  • Detecteer gripverlies en sliprisico

  • Ondersteun betrouwbaardere delicate pick-and-place-taken

Met aanpasbare vingertoppen stemt u het contactoppervlak af op werkstukken van verschillende maten en vormen. In combinatie met een instelbare slag en grijpkracht biedt dit flexibiliteit voor uiteenlopende onderdelen, met een grip die bij de toepassing past.

Vooraf geïntegreerde software vereenvoudigt de installatie en programmering van de grijper en zijn sensorfuncties. Door elektrisch grijpen en vingertopsensoren in één gereedschap te combineren, helpt RG2-FT de integratie voor handling, invoegen en assembleren te vereenvoudigen.

  • Pas de geometrie van de vingertoppen aan het werkstuk aan

  • Stel de grijpkracht in van 3 tot 40 N

  • Gebruik een instelbare slag tot 100 mm

  • Vereenvoudig de configuratie met vooraf geïntegreerde software

Waarom RG2-FT

Geef uw robot feedback op het contactpunt

RG2-FT combineert elektrisch grijpen met kracht-/koppel- en nabijheidsdetectie aan beide vingertoppen. Zo kan de robot objecten vóór contact detecteren en de interactie bewaken terwijl hij een onderdeel vastgrijpt, verplaatst of invoegt. Het resultaat is bruikbare feedback voor delicate handling en assemblage, naast praktijkgegevens voor training en validatie van Physical AI-modellen.

Tot 2 kg Laadvermogen bij krachtgesloten grijpen
100 mm Instelbare slag
150 Hz Bemonsteringsfrequentie van de sensoren
Downloads en informatie

Alles wat u nodig hebt om te beginnen

Technische informatie voor het beoordelen, specificeren en integreren van RG2-FT.
Datasheet
Technische specificaties, afmetingen en sensorprestatiegegevens voor RG2-FT.
Downloaden →
STEP-bestanden
RG2-FT-modellen voor het plannen van de mechanische integratie.
Downloaden →

Wat kunnen vingertopsensoren uw toepassing bieden?

Vertel ons over uw werkstuk, robot en taak, of u nu gegevens voor Physical AI verzamelt, delicate onderdelen hanteert of invoegen en assembleren automatiseert. Onze lokale expert helpt u sensorvereisten, vingertopontwerp en integratie te beoordelen.

Praat met een expert

Kies je taal

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Nederlands