OnRobot
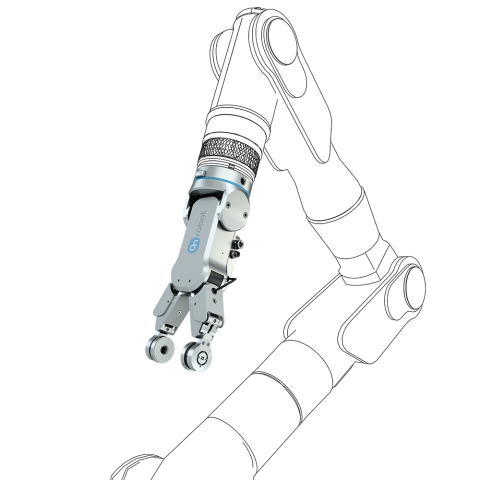
RG2-FT
RG2-FT
RG2-FT
Kuvvet/tork algılama · Yakınlık algılama · Elektrikli kavrama

RG2-FT

Parmak uçlarında kuvvet, tork ve yakınlık algılayan akıllı tutucu

  • Entegre algılama, Physical AI modellerinin doğrulanması ve eğitimi için gerçek dünya verileri sağlarken taşıma güvenilirliğini artırır
  • Hassas al-bırak görevlerinde doğru algılama ile kusurları azaltın ve üretim kalitesini artırın
  • Doğrudan parmak uçlarındaki ek algılama özellikleriyle yerleştirme ve montaj görevlerini kullanıma hazır biçimde gerçekleştirin, işletme maliyetlerini azaltın
2 kg'a kadar Kuvvetle kavramada taşıma kapasitesi
4 kg'a kadar Şekille kavramada taşıma kapasitesi
100 mm Ayarlanabilir strok
3-40 N Ayarlanabilir kavrama kuvveti
150 Hz Sensör örnekleme frekansı
0.98 kg Tutucu ağırlığı
Physical AI
Robotik manipülasyon için Physical AI modellerini eğitmek ve doğrulamak üzere kuvvet, tork, varlık ve mesafe verilerini doğrudan parmak uçlarında toplayın.
Hassas taşıma
Kırılgan ve değişken parçaları ayarlanabilir kavrama kuvveti ve parmak ucu algılamayla taşıyın. Güvenilirliği artırmak ve kusurları azaltmaya yardımcı olmak için kavrama koşullarını izleyin.
Yerleştirme ve montaj
Yerleştirme ve montaj sırasında temas ve hizalama geri bildirimini kullanın. Beklenmeyen direnci algılayın ve koşullar değiştiğinde parçanın doğru oturduğunu doğrulamaya yardımcı olun.

Özellikler ve avantajlar

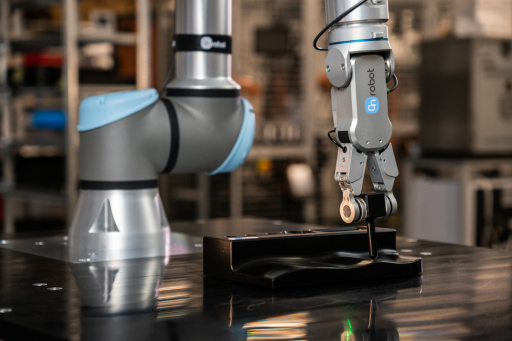
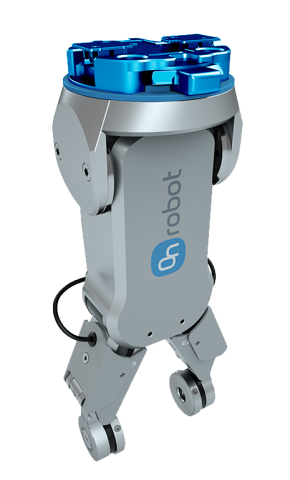
RG2-FT, nesnelerin konumunu hassas biçimde algılamanızı sağlayan, parmak uçlarında entegre kuvvet/tork sensörleri ve yakınlık sensörü bulunan özel bir RG serisi sürümüdür. Bu gelişmiş tutucu, artırılmış algılama kabiliyeti ve ek zekâ sunar. Kesin parametreler önceden programlanamasa bile operatörün istediği görevi gerçekleştirmek için robotu ve kendisini kontrol edebilir. Böylece operatörlerle gerçek iş birliğini mümkün kılar, onları bir çalışma arkadaşı gibi destekler ve saatler boyunca hassas taşıma sağlar. Kuvvet, tork, varlık ve mesafeye ilişkin aynı ayrıntılı temas verileri, RG2-FT'yi Physical AI için pratik bir algılama temeli hâline getirir ve model geliştiricilerine doğrudan temas noktasında kaydedilmiş gerçek dünya verileri sunar.
01

Physical AI için algılama temeli

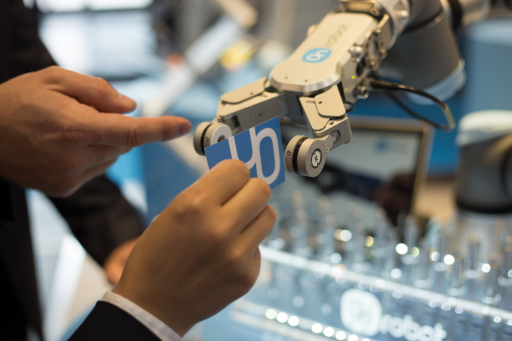
Physical AI modelleri, gerçek dünya etkileşimlerinden gelen verilere ihtiyaç duyar. RG2-FT kuvvet, tork, varlık ve mesafeyi doğrudan parmak uçlarında kaydederek model eğitimi ve doğrulaması için ayrıntılı temas verileri sağlar.

Her parmakta bir tane olmak üzere iki adet 6 eksenli kuvvet/tork sensörü, her temas noktasındaki kuvvetleri ve torkları ölçer. İki yakınlık sensörü, temas öncesinde nesnenin varlığını ve mesafesini algılar. Birlikte robotik ekiplerine yaklaşma, kavrama ve manipülasyonu incelemek için geri bildirim sağlarlar.

150 Hz Kuvvet/tork ve yakınlık geri bildirimi
02

Daha güvenilir, hassas taşıma

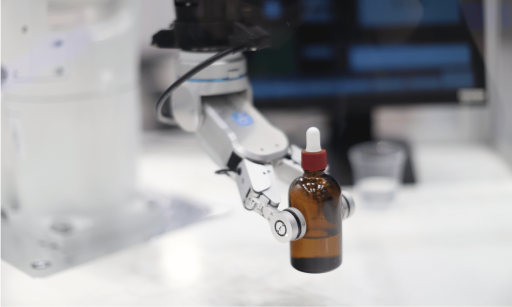
Parça ve kavrama hakkındaki geri bildirimle hassas al-bırak işlemlerini iyileştirin. Yakınlık algılama, nesnelerin temas öncesinde tespitine yardımcı olurken kuvvet/tork algılama ve kavrama izleme, taşıma sırasındaki değişiklikleri belirlemeye yardımcı olur. Kavrama ve kayma algılama, kavramayı doğrulayabilir, kavrama kaybını izleyebilir ve kayma riskini gösterebilir.

Farklı parçalara uyum sağlamak için kavrama kuvvetini 3 ile 40 N arasında ayarlayın ve 100 mm'ye kadar strok kullanın. Özelleştirilebilir parmak uçları temas yüzeyini iş parçasına uyarlar, farklı boyut ve şekillerin güvenilir biçimde taşınmasını destekler ve kusurların azaltılmasına yardımcı olur.

3-40 N Ayarlanabilir kavrama kuvveti
03

Yerleştirme ve montajı kolaylaştırın

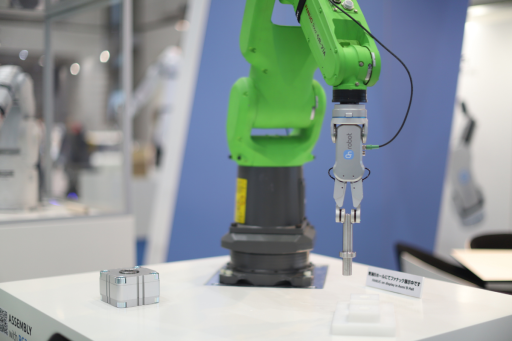
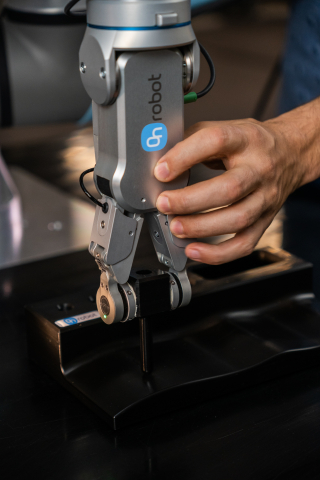
Yerleştirme ve montaj, temas anında olanlara bağlıdır. Entegre parmak ucu algılama, robotun teması, hizalamayı ve beklenmeyen direnci tespit etmesine yardımcı olur; kesin konum ve koşulların çevrimler arasında değişebildiği görevleri destekler.

Bu geri bildirimi yerleştirmeyi yönlendirmek ve bileşenin doğru oturup oturmadığını belirlemeye yardımcı olmak için kullanın. Önceden entegre edilmiş yazılım, kurulum ve programlamayı kolaylaştırarak tutucuyu ve algılama özelliklerini kullanıma almak için gereken entegrasyon çabasını azaltır.

0.1 mm Tipik parmak konumu çözünürlüğü
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Özellikler

Tek araçta algılama ve kavrama

Her RG2-FT parmağında, kendi temas noktasındaki kuvvetleri ve torkları ölçen 6 eksenli bir kuvvet/tork sensörü bulunur. Bu, kavrama, yerleştirme ve montaj sırasında robota geri bildirim sağlayarak teması algılamasına ve direnç veya hizalama değiştiğinde tepki vermesine yardımcı olur.

Her parmaktaki yakınlık sensörü, temas öncesinde nesnenin varlığını algılar ve mesafeyi ölçer. Yaklaşma algılamasının temas geri bildirimiyle birleşmesi, parça konumlarının değiştiği ve sabit koordinatların tek başına yeterli bilgi sağlamadığı görevleri destekler.

  • Her parmakta bir tane olmak üzere iki adet 6 eksenli kuvvet/tork sensörü

  • Varlık ve mesafe ölçümü için iki yakınlık sensörü

  • Kuvvet/tork ve yakınlık algılama için 150 Hz örnekleme

  • Temas öncesinde ve etkileşim boyunca geri bildirim

RG2-FT, kuvvet, tork, varlık ve mesafe verilerini doğrudan parmak uçlarından sağlar. Robotik ekipleri, bu ayrıntılı temas verilerini Physical AI modellerini eğitmek ve doğrulamak için kullanabilir; robot hareketlerini aracın bir nesneye yaklaşması, onu kavraması ve onunla etkileşmesi sırasında olanlarla ilişkilendirebilir.

Aynı algılama özellikleri günlük taşımayı da destekler. Kavrama ve kayma algılama, kavramayı doğrulayabilir, kavrama kaybını izleyebilir ve kayma riskini gösterebilir. Böylece uygulamanın hassas veya değişken parçaları taşırken değişen kavrama koşullarına tepki vermesine yardımcı olur.

  • Physical AI için gerçek dünya etkileşim verileri toplayın

  • Kavramayı doğrulayın ve kavrama koşullarını izleyin

  • Kavrama kaybını ve kayma riskini algılayın

  • Daha güvenilir hassas al-bırak işlemlerini destekleyin

Özelleştirilebilir parmak uçları, temas yüzeyini farklı boyut ve şekillerdeki iş parçalarına uyarlamanızı sağlar. Ayarlanabilir strok ve kavrama kuvvetiyle birlikte, kavramayı uygulamaya uygun hâle getirirken çeşitli parçaları taşıma esnekliği sunar.

Önceden entegre edilmiş yazılım, tutucunun ve algılama işlevlerinin kurulumunu ve programlanmasını kolaylaştırır. Elektrikli kavrama ile parmak ucu algılamayı tek araçta birleştiren RG2-FT, taşıma, yerleştirme ve montaj görevlerinde entegrasyon karmaşıklığını azaltmaya yardımcı olur.

  • Parmak ucu geometrisini iş parçasına uyarlayın

  • Kavrama kuvvetini 3 ile 40 N arasında ayarlayın

  • 100 mm'ye kadar ayarlanabilir strok kullanın

  • Önceden entegre edilmiş yazılımla kurulumu kolaylaştırın

Neden RG2-FT

Robotunuza temas noktasında geri bildirim sağlayın

RG2-FT, elektrikli kavramayı her iki parmak ucundaki kuvvet/tork ve yakınlık algılamayla birleştirir. Robotun nesneleri temas öncesinde algılamasına ve bir parçayı kavrarken, taşırken veya yerleştirirken etkileşimi izlemesine yardımcı olur. Sonuç, hassas taşıma ve montaj için faydalı geri bildirimin yanı sıra Physical AI modeli eğitimi ve doğrulaması için gerçek dünya verileridir.

2 kg'a kadar Kuvvetle kavramada taşıma kapasitesi
100 mm Ayarlanabilir strok
150 Hz Sensör örnekleme frekansı
İndirmeler ve kaynaklar

Başlamak için ihtiyacınız olan her şey

RG2-FT'yi değerlendirmek, teknik gereksinimlerini belirlemek ve entegre etmek için teknik kaynaklar.
Teknik veri sayfası
RG2-FT için teknik özellikler, boyutlar ve sensör performans verileri.
İndir →
STEP dosyaları
Mekanik entegrasyonu planlamak için RG2-FT modelleri.
İndir →

Parmak ucu algılama uygulamanıza ne katabilir?

Physical AI için veri topluyor, hassas parçalar taşıyor veya yerleştirme ve montajı otomatikleştiriyor olsanız da bize iş parçanızı, robotunuzu ve görevinizi anlatın. Yerel uzmanımız algılama gereksinimlerini, parmak ucu tasarımını ve entegrasyonu değerlendirmenize yardımcı olabilir.

Bir uzmanla görüşün

Dil seçin

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Türkçe