OnRobot
RG2-FT
RG2-FT
RG2-FT
Kraft-/momentavkänning · Närhetsavkänning · Elektriskt grepp

RG2-FT

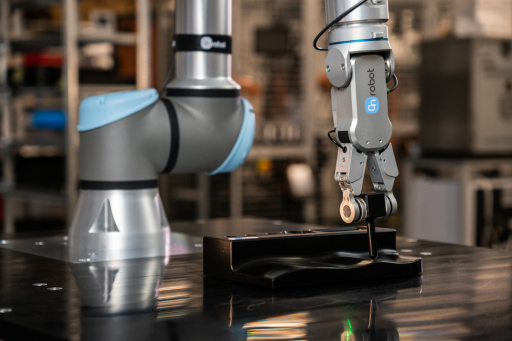
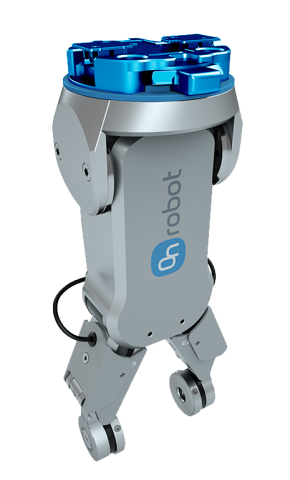
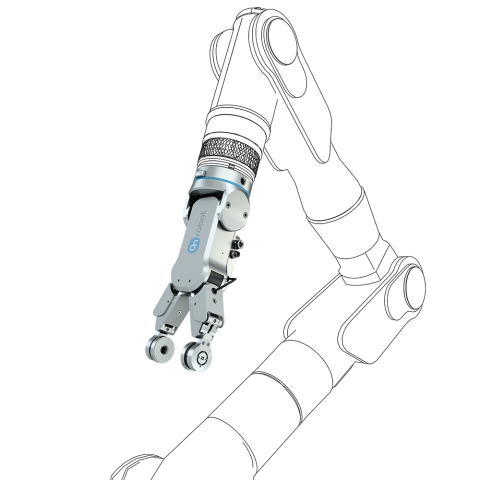
Intelligent gripdon med kraft-, moment- och närhetsavkänning i fingertopparna

  • Integrerade sensorer ger verkliga data för validering och träning av Physical AI-modeller och förbättrar hanteringens tillförlitlighet
  • Minska fel och förbättra produktionskvaliteten med exakt avkänning för känsliga plock- och placeringsuppgifter
  • Utför införings- och monteringsuppgifter direkt och sänk driftkostnaderna med ytterligare sensorer direkt i fingertopparna
Upp till 2 kg Nyttolast vid friktionsgrepp
Upp till 4 kg Nyttolast vid formslutande grepp
100 mm Justerbar slaglängd
3-40 N Justerbar gripkraft
150 Hz Sensorernas samplingsfrekvens
0.98 kg Gripdonets vikt
Physical AI
Samla data om kraft, moment, närvaro och avstånd direkt i fingertopparna för att träna och validera Physical AI-modeller för robotmanipulation.
Varsam hantering
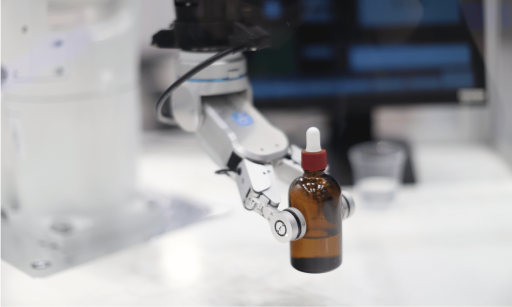
Hantera ömtåliga och varierande detaljer med justerbar gripkraft och fingertoppsavkänning. Övervaka greppförhållandena för att förbättra tillförlitligheten och bidra till färre fel.
Införing och montering
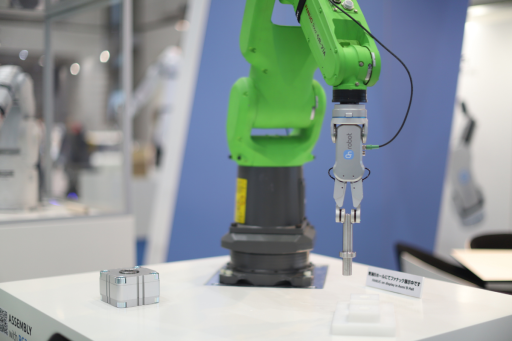
Använd återkoppling om kontakt och inriktning vid införing och montering. Detektera oväntat motstånd och hjälp till att kontrollera att detaljer sitter korrekt när förhållandena varierar.

Funktioner och fördelar

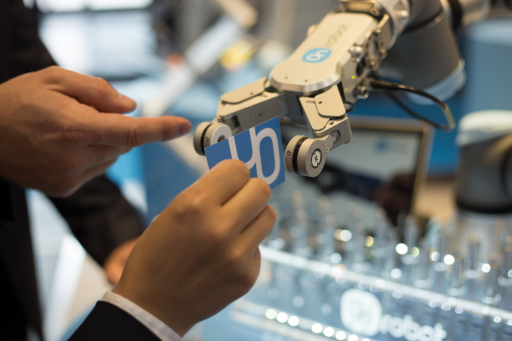
RG2-FT är en särskild version av RG-serien med integrerade kraft-/momentsensorer och en närhetssensor i fingertopparna som gör det möjligt att exakt detektera föremåls position. Detta avancerade gripdon har utökad avkänningsförmåga och extra intelligens. Det kan styra roboten och sig självt för att utföra operatörens önskade uppgift även när de exakta parametrarna inte kan programmeras i förväg. Det möjliggör verkligt samarbete med operatörer, stöder dem som en kollega och säkerställer precis hantering timme efter timme. Samma detaljerade kontaktdata om kraft, moment, närvaro och avstånd gör RG2-FT till en praktisk sensorgrund för Physical AI, med verkliga data som registreras direkt vid kontaktpunkten.
01

En sensorgrund för Physical AI

Physical AI-modeller behöver data från verklig interaktion. RG2-FT registrerar kraft, moment, närvaro och avstånd direkt i fingertopparna och ger detaljerade kontaktdata för modellträning och validering.

Två 6-axliga kraft-/momentsensorer, en per finger, mäter krafter och moment vid varje kontaktpunkt. Två närhetssensorer detekterar föremåls närvaro och avstånd före kontakt. Tillsammans ger de robotikteam återkoppling för att studera närmande, grepp och manipulation.

150 Hz Återkoppling om kraft/moment och närhet
02

Tillförlitligare och mer precis hantering

Förbättra känsliga plock- och placeringsuppgifter med återkoppling om detaljen och greppet. Närhetsavkänning hjälper till att detektera föremål före kontakt, medan kraft-/momentavkänning och greppövervakning hjälper till att identifiera förändringar under hanteringen. Grepp- och gliddetektering kan bekräfta greppet, övervaka greppförlust och indikera risk för glidning.

Justera gripkraften från 3 till 40 N och använd upp till 100 mm slaglängd för olika detaljer. Anpassningsbara fingertoppar anpassar kontaktytan till arbetsstycket och ger tillförlitlig hantering av olika storlekar och former samtidigt som de bidrar till färre fel.

3-40 N Justerbar gripkraft
03

Förenkla införing och montering

Införing och montering beror på vad som händer vid kontakt. Integrerade fingertoppssensorer hjälper roboten att detektera kontakt, inriktning och oväntat motstånd i uppgifter där exakta positioner och förhållanden kan variera mellan cykler.

Använd återkopplingen för att styra införingen och hjälpa till att avgöra om en komponent sitter korrekt. Förintegrerad programvara förenklar inställning och programmering och minskar integrationsarbetet som krävs för att använda gripdonet och dess sensorer.

0.1 mm Typisk upplösning för fingerposition
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
Funktioner

Avkänning och grepp i ett verktyg

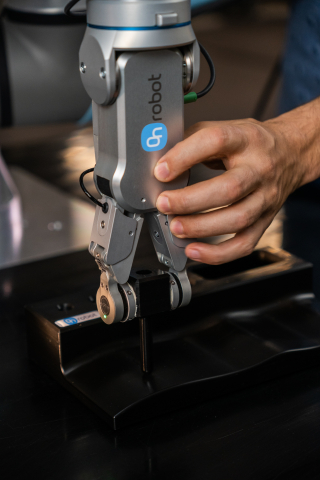
Varje RG2-FT-finger har en 6-axlig kraft-/momentsensor som mäter krafter och moment vid sin egen kontaktpunkt. Det ger roboten återkoppling under grepp, införing och montering och hjälper den att detektera kontakt och reagera på förändrat motstånd eller ändrad inriktning.

En närhetssensor på varje finger detekterar föremåls närvaro och mäter avståndet före kontakt. Kombinationen av avkänning vid närmande och kontaktåterkoppling stöder uppgifter där detaljernas position varierar och fasta koordinater inte ger tillräcklig information.

  • Två 6-axliga kraft-/momentsensorer, en per finger

  • Två närhetssensorer för mätning av närvaro och avstånd

  • 150 Hz sampling för kraft-/moment- och närhetsavkänning

  • Återkoppling före kontakt och under hela interaktionen

RG2-FT ger data om kraft, moment, närvaro och avstånd direkt från fingertopparna. Robotikteam kan använda dessa detaljerade kontaktdata för att träna och validera Physical AI-modeller och koppla robotrörelser till vad som händer när verktyget närmar sig, griper och interagerar med ett föremål.

Samma sensorer stöder den dagliga hanteringen. Grepp- och gliddetektering kan bekräfta greppet, övervaka greppförlust och indikera risk för glidning, så att applikationen kan reagera på förändrade greppförhållanden vid hantering av känsliga eller varierande detaljer.

  • Samla data från verklig interaktion för Physical AI

  • Bekräfta greppet och övervaka greppförhållandena

  • Detektera greppförlust och risk för glidning

  • Stöd tillförlitligare hantering av känsliga plock- och placeringsuppgifter

Med anpassningsbara fingertoppar kan kontaktytan anpassas till arbetsstycken av olika storlek och form. Tillsammans med justerbar slaglängd och gripkraft ger det flexibilitet att hantera olika detaljer med ett grepp som passar applikationen.

Förintegrerad programvara förenklar installation och programmering av gripdonet och dess sensorfunktioner. Genom att kombinera elektriskt grepp och fingertoppsavkänning i ett verktyg hjälper RG2-FT till att förenkla integrationen för hantering, införing och montering.

  • Anpassa fingertopparnas geometri till arbetsstycket

  • Justera gripkraften från 3 till 40 N

  • Använd upp till 100 mm justerbar slaglängd

  • Förenkla inställningen med förintegrerad programvara

Varför RG2-FT

Ge roboten återkoppling vid kontaktpunkten

RG2-FT kombinerar elektriskt grepp med kraft-/moment- och närhetsavkänning i båda fingertopparna. Det hjälper roboten att detektera föremål före kontakt och övervaka interaktionen när den griper, flyttar eller för in en detalj. Resultatet är användbar återkoppling för varsam hantering och montering samt verkliga data för träning och validering av Physical AI-modeller.

Upp till 2 kg Nyttolast vid friktionsgrepp
100 mm Justerbar slaglängd
150 Hz Sensorernas samplingsfrekvens
Nedladdningar och resurser

Allt du behöver för att komma igång

Tekniska resurser för att utvärdera, specificera och integrera RG2-FT.
Datablad
Tekniska specifikationer, mått och sensorprestanda för RG2-FT.
Ladda ner →
STEP-filer
RG2-FT-modeller för planering av mekanisk integration.
Ladda ner →

Vad kan fingertoppsavkänning tillföra din applikation?

Berätta om ditt arbetsstycke, din robot och din uppgift, oavsett om du samlar data för Physical AI, hanterar känsliga detaljer eller automatiserar införing och montering. Vår lokala expert kan hjälpa till att bedöma sensorkrav, fingertoppsutformning och integration.

Prata med en expert

Välj språk

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Svenska