OnRobot
Eyes
Eyes
Eyes
視覺 · 2.5D · 深度感知

Eyes

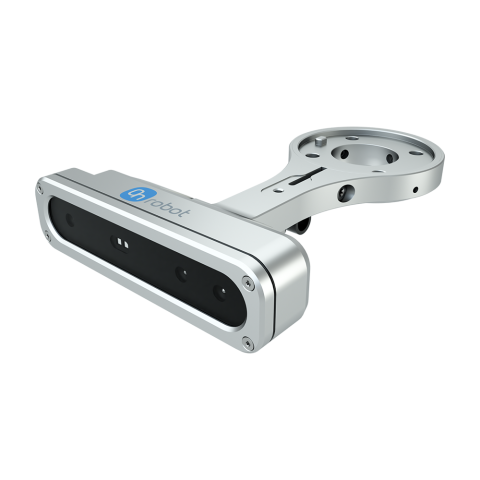
適用於偵測、分類、檢驗及基準標記應用的靈活2.5D視覺

  • 利用單張影像完成校準及零件辨識,加快視覺設定
  • 2.5D深度感知,適用於堆疊物體及不同高度的工件
  • 可安裝於機器人或外部位置,以配合應用配置
  • 單次拍攝偵測結合顏色及輪廓檢驗,實現靈活自動化
分類與取放
偵測多個無序物體,引導機器人完成分類與取放任務。
物料搬運
運用可程式化夾持功能與內建夾持回饋,拾取、分揀與轉移較大或較重的工件。
工具機上下料
定位不斷變化的工件,並在零件未處於固定位置時引導上下料。
01

用一張影像完成零件教導

拍攝一張工作表面影像以校準相機視野,再為系統需要偵測的每種工件各拍攝一張影像。如此一來,即使產品或製程變化,零件教導仍方便實用。

一張影像 校準與零件教導
02

為工件偵測增加深度資訊

2.5D視覺為堆疊物體及不同高度的工件增加深度感知能力。當固定的2D座標不足以引導機器人時,Eyes可支援偵測及分類。

400–1000 mm 工作距離
03

依系統配置安裝相機

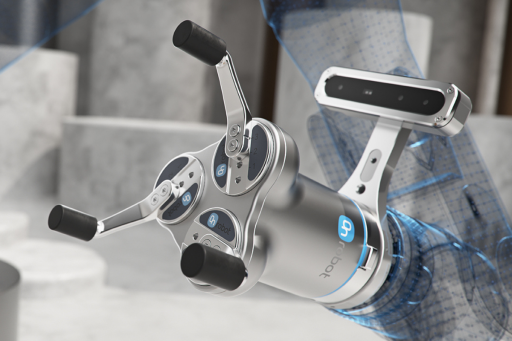
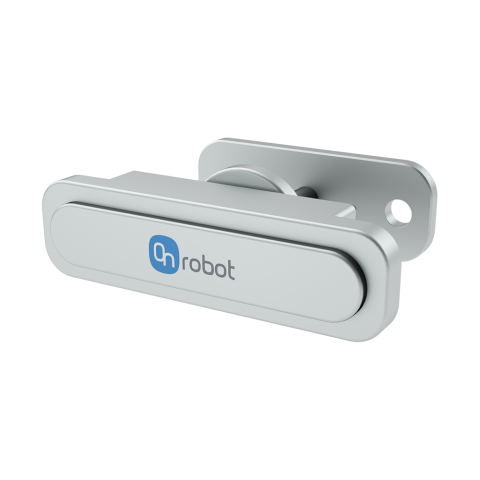
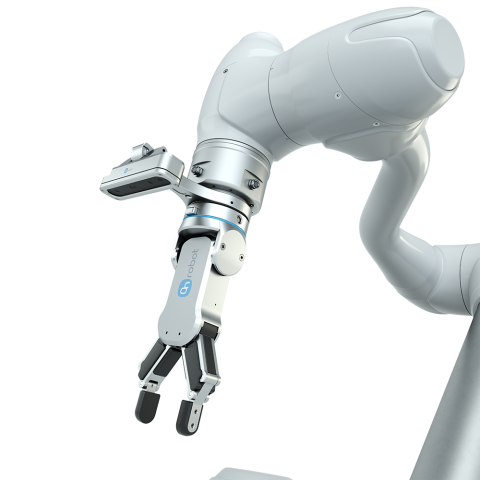
依工作單元配置,將Eyes安裝於機器人或外部位置。機器人安裝方式支援圍繞法蘭及三種傾斜方向的12種配置,便於在應用變化時重新定位視覺系統。

12 機器人安裝配置
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
為何選擇EYES

依應用安裝視覺系統

利用單張影像校準相機視野並教導每種工件,無須建立複雜的視覺程式。

利用2.5D深度感知,定位工作範圍內的堆疊物體及位於不同高度的零件。

可選擇機器人安裝或外部安裝。當工作單元配置或製程變化時,機器人安裝方式提供多種方向可選。
應用

視覺設定,避免不必要的複雜性

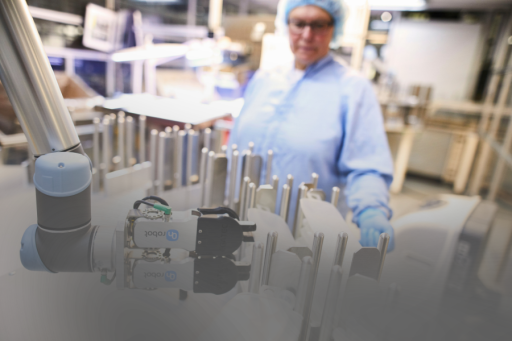
在取放、工具機上下料、物料搬運及品質任務中,支援偵測、分類、檢驗及基準標記應用。深度、顏色及輪廓資訊協助系統定位及檢驗不斷變化的工件。

< 2 mm 偵測重複精度
0.5 s 典型處理時間
3 mm 近距離檢驗的最小缺陷尺寸
下載與資源

Eyes 技術資源

下載 Eyes 資料表和 CAD 檔案,以評估相機規格、安裝選項和整合需求。
規格表
用於評估、配置及部署OnRobot Eyes的完整技術文件。
下載 →
STEP檔案
用於技術整合的 3D 檔案
下載 →

準備好將Eyes加入您的應用了嗎?

告訴我們您的工件、背景、高度變化、照明、安裝需求、機器人及循環要求。我們的在地專家可協助評估視覺配置及部署方式。

諮詢專家

選擇語言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
繁体中文