OnRobot
Eyes
Eyes
Eyes
视觉 · 2.5D · 深度感知

Eyes

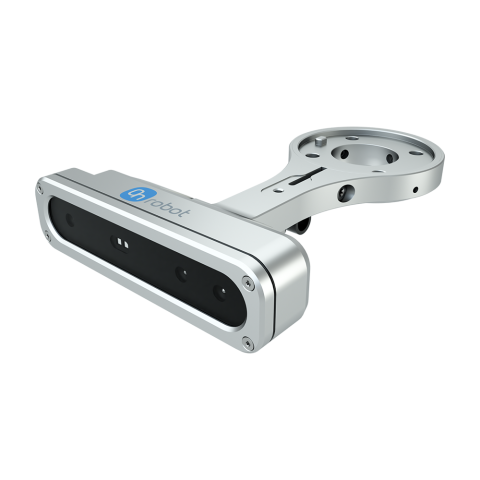
适用于检测、分拣、检验和基准标记应用的柔性2.5D视觉

  • 利用单张图像完成校准和零件识别,加快视觉设置
  • 2.5D深度感知,适用于堆叠物体和不同高度的工件
  • 可安装于机器人或外部位置,以适应应用布局
  • 单次拍摄检测与颜色和轮廓检验相结合,实现柔性自动化
分拣与取放
检测多个无序物体,引导机器人完成分拣与取放任务。
物料搬运
利用可编程夹持功能和内置夹持反馈,拾取、分拣和转移较大或较重的工件。
机床上下料
定位不断变化的工件,并在零件未处于固定位置时引导上下料。
01

用一张图像完成零件示教

拍摄一张工作表面图像以校准相机视野,再为系统需要检测的每种工件各拍摄一张图像。这样,即使产品或工艺变化,零件示教仍然方便实用。

一张图像 校准和零件示教
02

为工件检测增加深度信息

2.5D视觉为堆叠物体和不同高度的工件增加深度感知能力。当固定的2D坐标不足以引导机器人时,Eyes可支持检测和分拣。

400–1000 mm 工作距离
03

根据系统布局安装相机

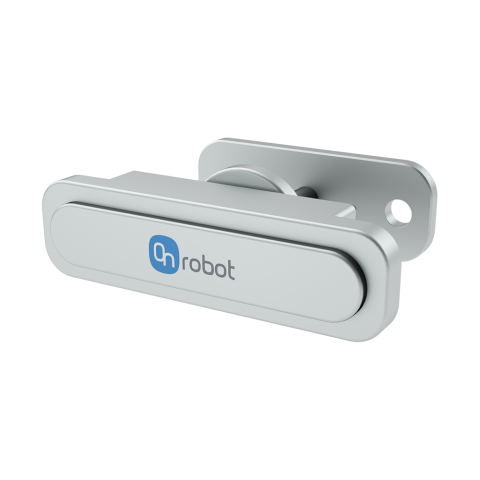
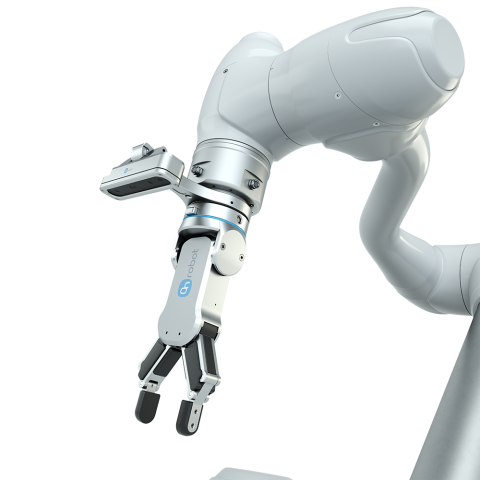
根据单元布局,将Eyes安装于机器人或外部位置。机器人安装方式支持围绕法兰和三种倾斜方向的12种配置,便于在应用变化时重新定位视觉系统。

12 机器人安装配置
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
为什么选择EYES

根据应用安装视觉系统

利用单张图像校准相机视野并对每种工件进行示教,无需构建复杂的视觉程序。

利用2.5D深度感知,定位工作范围内的堆叠物体以及处于不同高度的零件。

可选择机器人安装或外部安装。当单元布局或工艺变化时,机器人安装方式提供多种朝向可选。
应用

视觉设置,避免不必要的复杂性

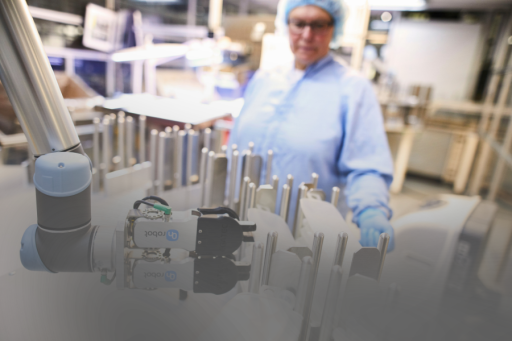
在取放、机床上下料、物料搬运和质量任务中,支持检测、分拣、检验和基准标记应用。深度、颜色和轮廓信息帮助系统定位和检验不断变化的工件。

< 2 mm 检测重复精度
0.5 s 典型处理时间
3 mm 近距离检验的最小缺陷尺寸
下载与资源

Eyes 技术资源

下载 Eyes 数据表和 CAD 文件,以评估相机规格、安装选项和集成要求。
数据表
用于评估、配置和部署OnRobot Eyes的完整技术文档。
下载 →
STEP文件
用于技术集成的 3D 文件
下载 →

准备好将Eyes添加到您的应用中了吗?

告诉我们您的工件、背景、高度变化、照明、安装需求、机器人和循环要求。我们的本地专家可帮助评估视觉配置和部署方案。

咨询专家

选择语言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
简体中文