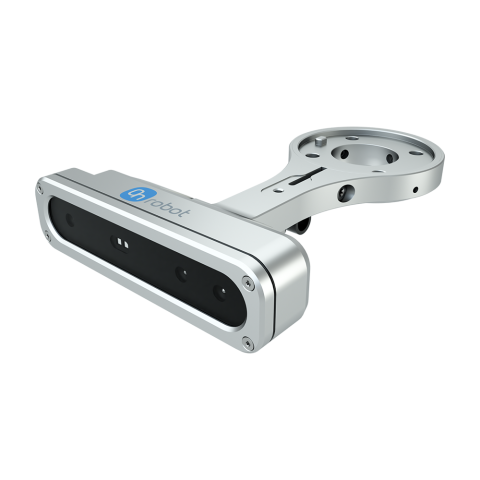
2.5Dビジョンは、積み重なった物体や高さの異なるワークの深度認識を可能にします。Eyesは、固定の2D座標だけではロボットを誘導できない場合の検出と仕分けをサポートします。

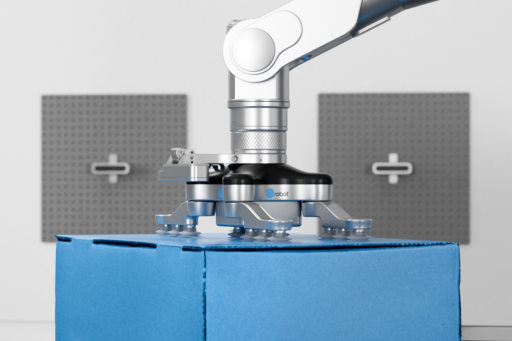
作業面を1枚撮影してカメラの視野をキャリブレーションし、その後、システムが検出すべき各ワークを1枚ずつ撮影します。製品や工程が変わっても、部品の教示を簡単に行えます。
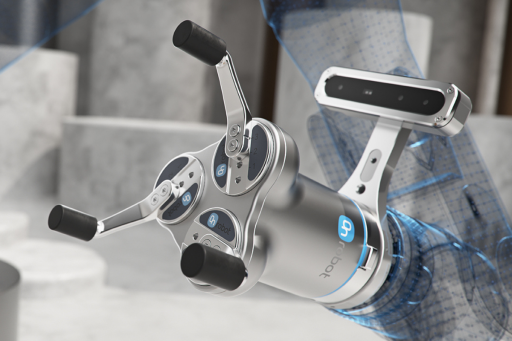
2.5Dビジョンは、積み重なった物体や高さの異なるワークの深度認識を可能にします。Eyesは、固定の2D座標だけではロボットを誘導できない場合の検出と仕分けをサポートします。
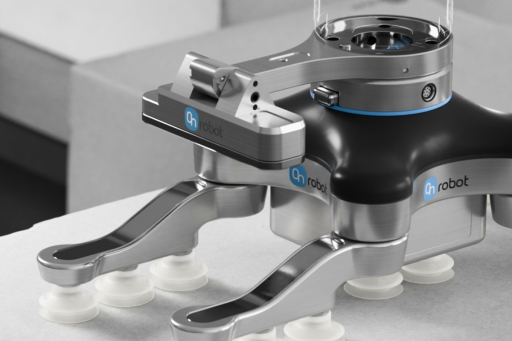
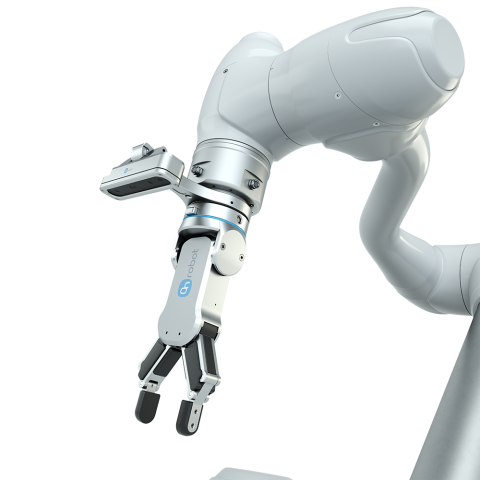
セルのレイアウトに合わせて、Eyesをロボット上または外部に取り付けられます。ロボット上への取り付けでは、フランジ周囲と3つの傾斜方向で12通りの構成に対応し、アプリケーションの変化に合わせてビジョンの位置を変更しやすくなります。

















複雑なビジョンルーチンを作成する代わりに、1枚の画像からカメラの視野をキャリブレーションし、各ワークを教示できます。
2.5D深度認識を使い、作動範囲内の積み重なった物体や異なる高さに配置された部品の位置を特定します。
ロボット上または外部への取り付けを選択できます。セルのレイアウトや工程が変わった場合も、ロボット上への取り付けでは複数の方向に対応します。
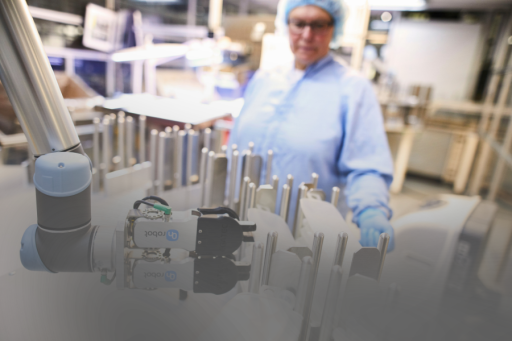
ピックアンドプレース、マシンテンディング、マテリアルハンドリング、品質管理作業において、検出、仕分け、検査、ランドマーク用途をサポートします。深度、色、輪郭の情報を活用し、システムが変化するワークの位置特定と検査を行います。
ワーク、背景、高さのばらつき、照明、取り付け要件、ロボット、サイクル要件についてお聞かせください。地域の専門家がビジョン構成と導入方法の評価をお手伝いします。