A 2.5D gépi látás mélységérzékelést biztosít az egymásra rakott tárgyakhoz és az eltérő magasságú munkadarabokhoz. Az Eyes támogatja az észlelést és válogatást ott, ahol a rögzített 2D koordináták nem elegendők a robot vezetéséhez.

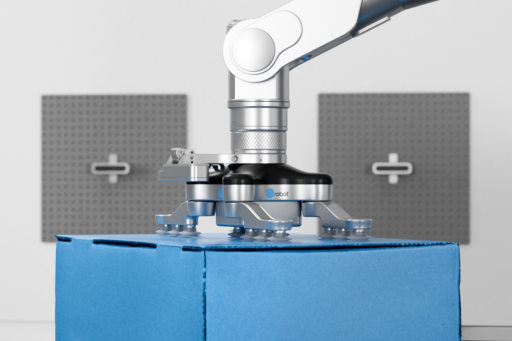
Készítsen egy képet a munkafelületről a kamera nézetének kalibrálásához, majd egy-egy képet minden munkadarabról, amelyet a rendszernek észlelnie kell. Így az alkatrészek betanítása a termékek vagy folyamatok változásakor is praktikus marad.
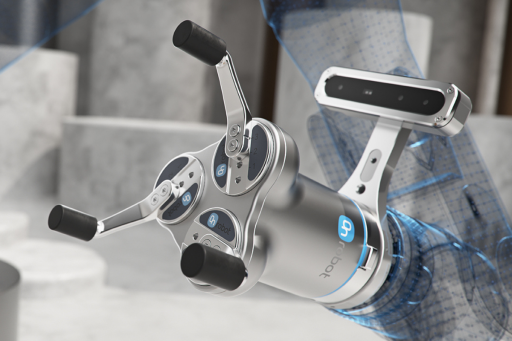
A 2.5D gépi látás mélységérzékelést biztosít az egymásra rakott tárgyakhoz és az eltérő magasságú munkadarabokhoz. Az Eyes támogatja az észlelést és válogatást ott, ahol a rögzített 2D koordináták nem elegendők a robot vezetéséhez.
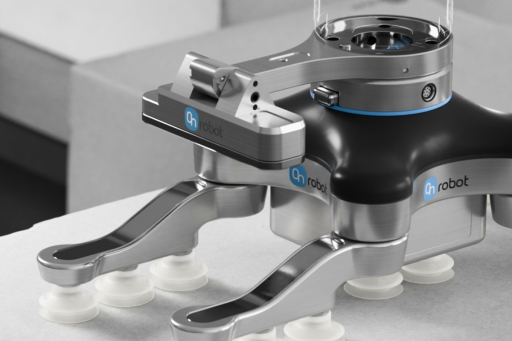
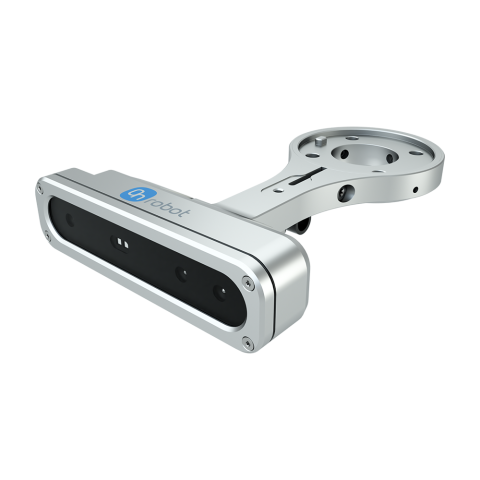
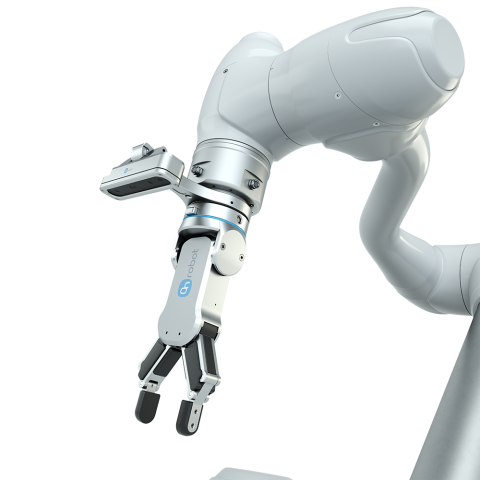
Szerelje az Eyes rendszert a robotra vagy külső helyre a cella elrendezésének megfelelően. A robotra szerelt megoldások 12 konfigurációt támogatnak a karima körül és három döntési irányban, megkönnyítve a gépi látás áthelyezését az alkalmazás változásakor.


Kalibrálja a kamera nézetét, és tanítson be minden munkadarabot egyetlen képből, összetett gépilátási rutin kialakítása helyett.
Használja a 2.5D mélységérzékelést a munkatartományon belül egymásra rakott tárgyak és különböző magasságban elhelyezkedő alkatrészek helyének meghatározására.
Válasszon robotra vagy külső helyre történő szerelést; a cella elrendezésének vagy a folyamatnak a változásakor többféle robotra szerelt orientáció áll rendelkezésre.
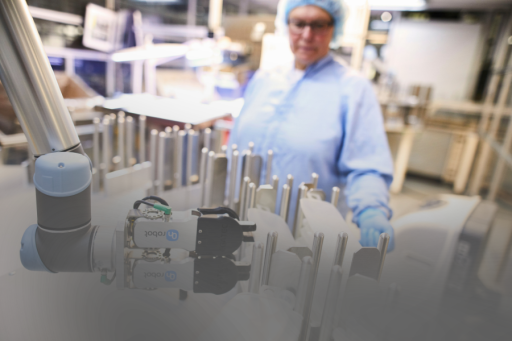
Támogassa az észlelési, válogatási, ellenőrzési és referenciapont-alapú alkalmazásokat a felvételi és lerakási, gépkiszolgálási, anyagmozgatási és minőségellenőrzési feladatokban. A mélységi, szín- és kontúrinformációk segítenek a rendszernek a változó munkadarabok helyének meghatározásában és ellenőrzésében.
Meséljen a munkadarabokról, hátterekről, magasságkülönbségekről, megvilágításról, szerelési igényekről, robotról és cikluskövetelményekről. Helyi szakértőnk segíthet felmérni a gépi látás beállítását és az üzembe helyezés módját.