OnRobot
Eyes
Eyes
Eyes
Konenäkö · 2.5D · Syvyyshavainnointi

Eyes

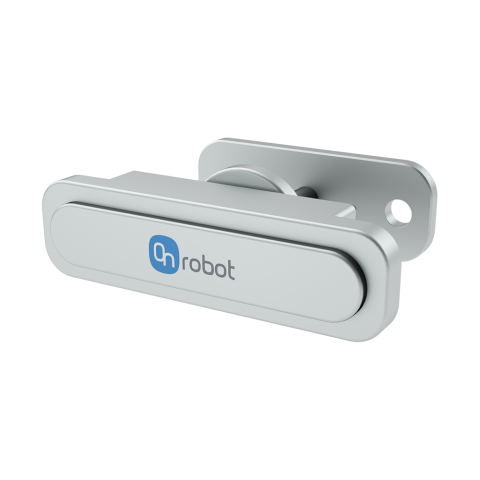
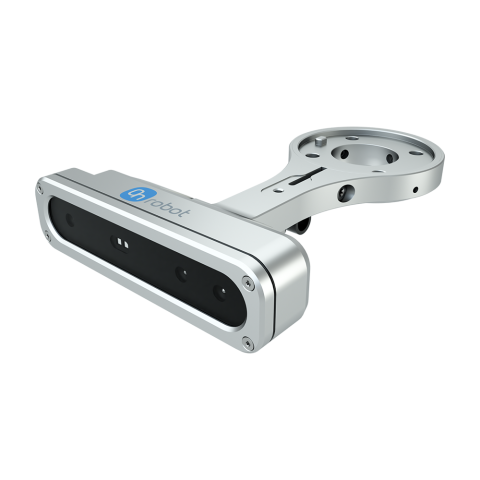
Joustava 2.5D-konenäkö tunnistus-, lajittelu-, tarkastus- ja maamerkkisovelluksiin

  • Yhden kuvan kalibrointi ja kappaleentunnistus nopeampaan konenäön käyttöönottoon
  • 2.5D-syvyyshavainnointi pinotuille kohteille ja eri korkeuksilla oleville työkappaleille
  • Asennus robottiin tai sen ulkopuolelle sovelluksen sijoittelun mukaan
  • Tunnistus yhdellä otoksella sekä värien ja ääriviivojen tarkastus joustavaan automaatioon
Lajittelu sekä poiminta ja sijoittelu
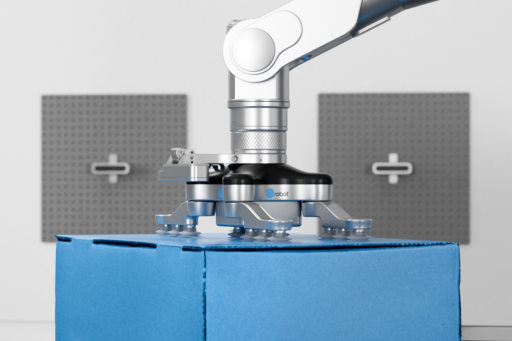
Tunnista useita järjestämättömiä kohteita ja ohjaa robottia lajittelu- sekä poiminta- ja sijoittelutehtävissä.
Materiaalinkäsittely
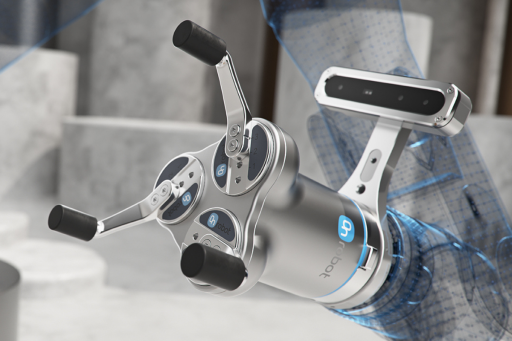
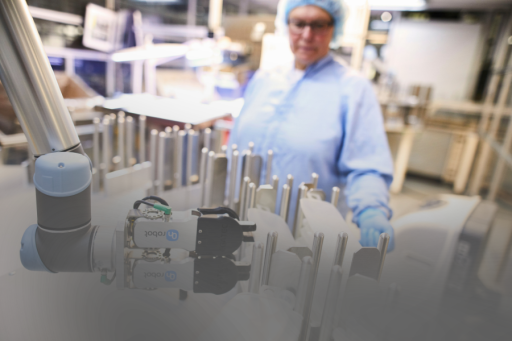
Poimii, lajittelee ja siirtää suurempia tai raskaampia kappaleita ohjelmoitavan tartunnan ja sisäänrakennetun tartuntapalautteen avulla.
Konepalvelu
Paikanna vaihtuvat työkappaleet ja ohjaa lataamista tai purkamista, kun kappaleita ei tuoda kiinteisiin paikkoihin.
01

Opeta kappaleet yhdellä kuvalla

Ota yksi kuva työtasosta kameran näkymän kalibroimiseksi ja sitten yksi kuva jokaisesta työkappaleesta, joka järjestelmän tulee tunnistaa. Näin kappaleiden opetus pysyy käytännöllisenä tuotteiden tai prosessien muuttuessa.

Yksi kuva Kalibrointi ja kappaleiden opetus
02

Lisää syvyystieto kappaleiden tunnistukseen

2.5D-konenäkö lisää syvyyshavainnoinnin pinotuille kohteille ja eri korkeuksilla oleville työkappaleille. Eyes tukee tunnistusta ja lajittelua, kun kiinteät 2D-koordinaatit eivät riitä robotin ohjaamiseen.

400–1000 mm Työskentelyetäisyys
03

Asenna kamera kokoonpanoosi sopivasti

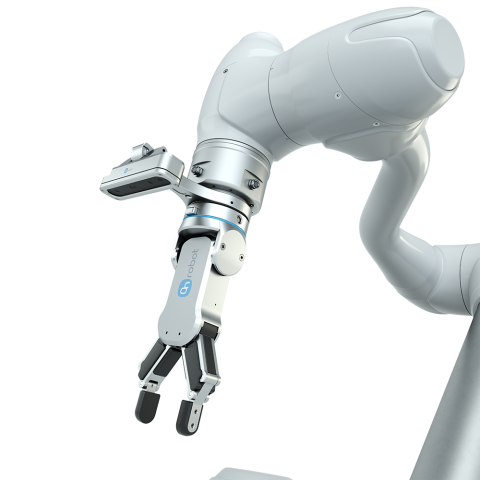
Asenna Eyes robottiin tai sen ulkopuolelle solun sijoittelun mukaan. Robottiasennus tukee 12 kokoonpanoa laipan ympärillä ja kolmessa kallistussuunnassa, mikä helpottaa konenäön uudelleensijoittelua sovelluksen muuttuessa.

12 Robottiasennuksen kokoonpanot
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
MIKSI EYES

Asenna konenäkö sovelluksen mukaan

Kalibroi kameran näkymä ja opeta jokainen työkappale yhdestä kuvasta monimutkaisen konenäkörutiinin rakentamisen sijaan.

Käytä 2.5D-syvyyshavainnointia pinottujen kohteiden ja eri korkeuksille sijoitettujen kappaleiden paikantamiseen työskentelyalueella.

Valitse asennus robottiin tai sen ulkopuolelle. Robottiasennuksessa on käytettävissä useita suuntia solun sijoittelun tai prosessin muuttuessa.
Käyttökohde

Konenäön käyttöönotto ilman tarpeetonta monimutkaisuutta

Tue tunnistus-, lajittelu-, tarkastus- ja maamerkkisovelluksia poiminnassa ja sijoittelussa, konepalvelussa, materiaalinkäsittelyssä ja laatutehtävissä. Syvyys-, väri- ja ääriviivatiedot auttavat järjestelmää paikantamaan ja tarkastamaan vaihtuvia työkappaleita.

< 2 mm Tunnistuksen toistettavuus
0.5 s Tyypillinen käsittelyaika
3 mm Pienin vikakoko lähitarkastuksessa
Lataukset ja aineistot

Eyes-järjestelmän tekniset aineistot

Lataa Eyes-tietolehti ja CAD-tiedosto arvioidaksesi kameran teknisiä tietoja, asennusvaihtoehtoja ja integrointivaatimuksia.
Tekninen tietolehti
Kattava tekninen dokumentaatio OnRobot Eyesin arviointiin, konfigurointiin ja käyttöönottoon.
Lataa →
STEP-tiedosto
3D-tiedosto tekniseen integrointiin
Lataa →

Oletko valmis lisäämään Eyesin sovellukseesi?

Kerro meille työkappaleistasi, taustoista, korkeusvaihteluista, valaistuksesta, asennustarpeista, robotista ja työkiertovaatimuksista. Paikallinen asiantuntijamme voi auttaa arvioimaan konenäkökokoonpanon ja käyttöönottotavan.

Keskustele asiantuntijan kanssa

Valitse kieli

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Suomi