Viziunea 2.5D adaugă percepția adâncimii pentru obiecte stivuite și piese la înălțimi diferite. Eyes suportă detectarea și sortarea acolo unde coordonatele 2D fixe nu sunt suficiente pentru a ghida robotul.

Realizați o imagine a suprafeței de lucru pentru a calibra vederea camerei, apoi o imagine a fiecărei piese pe care sistemul trebuie să o detecteze. Astfel, învățarea pieselor rămâne practică atunci când produsele sau procesele se schimbă.
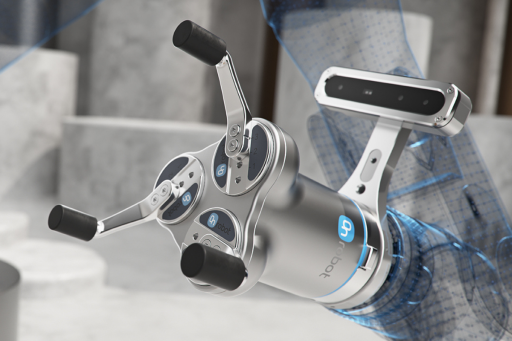
Viziunea 2.5D adaugă percepția adâncimii pentru obiecte stivuite și piese la înălțimi diferite. Eyes suportă detectarea și sortarea acolo unde coordonatele 2D fixe nu sunt suficiente pentru a ghida robotul.
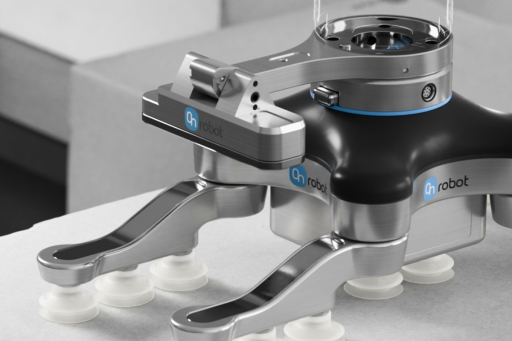
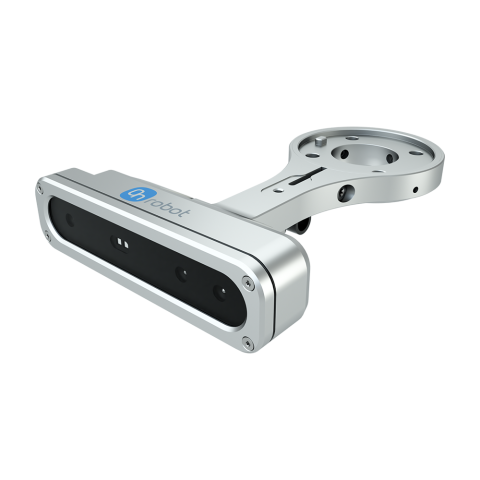
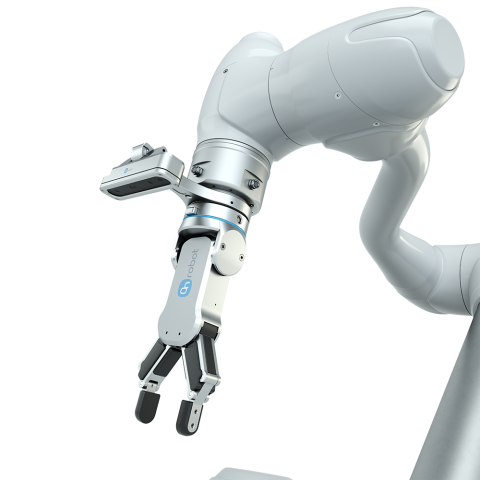
Montați Eyes pe robot sau extern pentru a se potrivi configurației celulei. Montajele pe robot suportă 12 configurații în jurul flanșei și în trei orientări de înclinare, facilitând repoziționarea viziunii pe măsură ce aplicația se schimbă.


Calibrați vederea camerei și învățați fiecare piesă dintr-o singură imagine, în loc să construiți o rutină complexă de viziune.
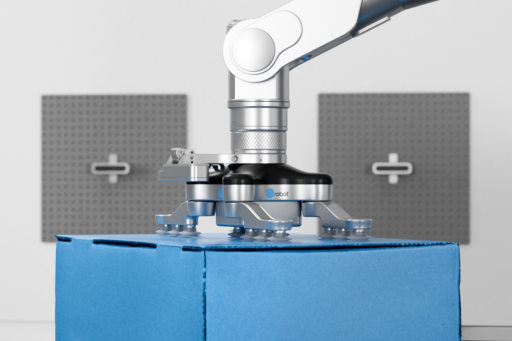
Utilizați percepția adâncimii 2.5D pentru a localiza obiecte stivuite și piese poziționate la înălțimi diferite în intervalul de lucru.
Alegeți montarea pe robot sau externă, cu mai multe orientări disponibile pe robot atunci când configurația celulei sau procesul se schimbă.
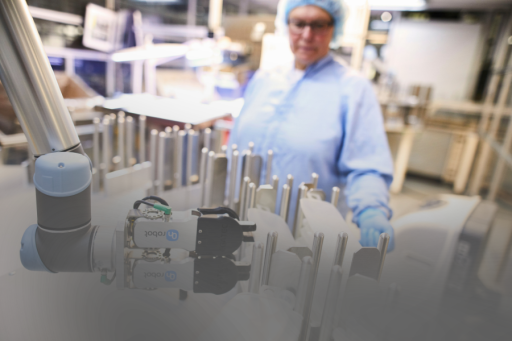
Susțineți aplicații de detectare, sortare, inspecție și repere în sarcini de preluare și plasare, deservire a mașinilor, manipulare a materialelor și control al calității. Informațiile despre adâncime, culoare și contur ajută sistemul să localizeze și să inspecteze piese variabile.
Spuneți-ne despre piesele, fundalurile, variațiile de înălțime, iluminatul, nevoile de montare, robotul și cerințele dumneavoastră de ciclu. Expertul nostru local vă poate ajuta să evaluați configurația viziunii și calea de implementare.