
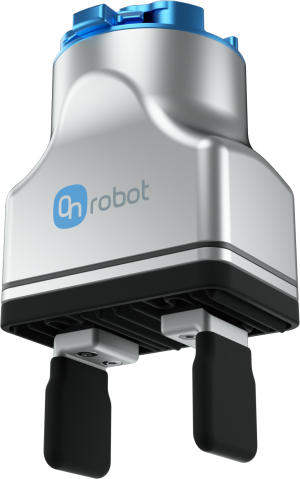
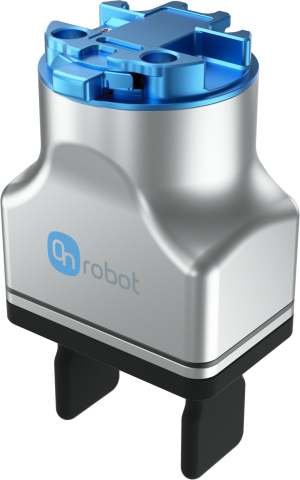
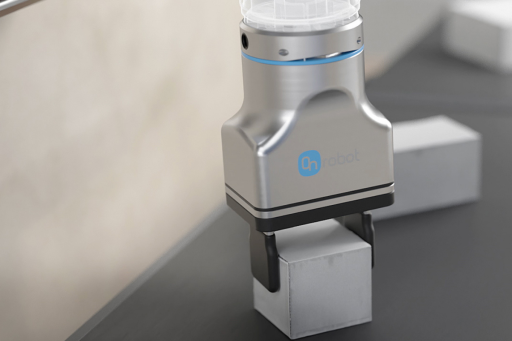
Con solo 1.1 kg, la 2FG7 puede manipular hasta 7 kg con agarre por fricción y hasta 11 kg con agarre por cierre de forma. Su cuerpo compacto de 144 × 90 × 71 mm ayuda a conservar la carga útil del robot y a adaptarse a celdas de carga y descarga de máquinas con espacio limitado.
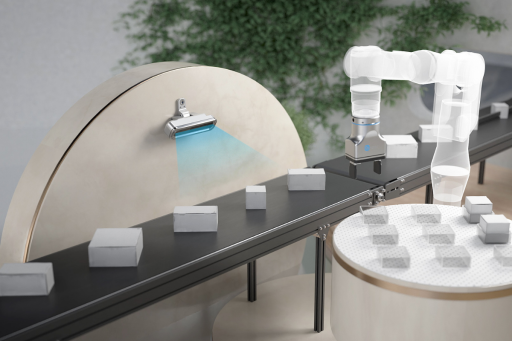
La velocidad de agarre es ajustable de 16–450 mm/s y la fuerza de 20–140 N, lo que permite que una misma pinza se mueva rápidamente entre piezas y se cierre con fuerza controlada. Un sensor de fuerza en uno de los dedos proporciona información directa sobre la fuerza de agarre.
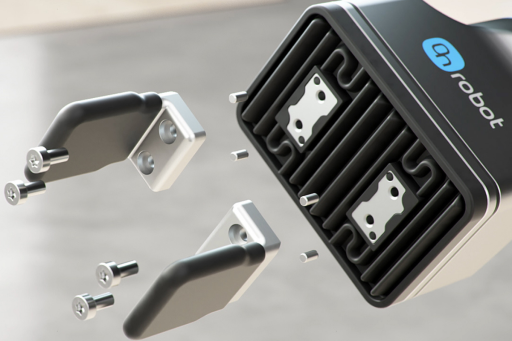
La protección IP67 ayuda a la 2FG7 a funcionar en presencia de refrigerante, polvo y zonas de producción sometidas a lavados frecuentes. También mantiene la sujeción de la pieza durante un corte de energía, lo que reduce el riesgo de caída si se interrumpe el suministro eléctrico.


La 2FG7 ofrece una elevada relación entre carga útil y peso: hasta 7 kg de carga útil por fricción y 11 kg por cierre de forma en una pinza de 1.1 kg. Así queda más carga útil del robot disponible para la pieza y el conjunto al final del brazo se mantiene compacto.
Un freno integrado mantiene la pieza sujeta si se pierde la alimentación. Esto resulta especialmente útil en la carga y descarga de máquinas y la manipulación en altura, donde una liberación inesperada puede dañar la pieza, la máquina o los equipos circundantes.
Los fuelles estándar permiten el funcionamiento con protección IP67, mientras que los fuelles de silicona opcionales ofrecen compatibilidad con salas limpias ISO Class 5 y resistencia segura frente a ESD. Esto permite utilizar la misma plataforma de pinza en la industria general, la electrónica y los entornos controlados.
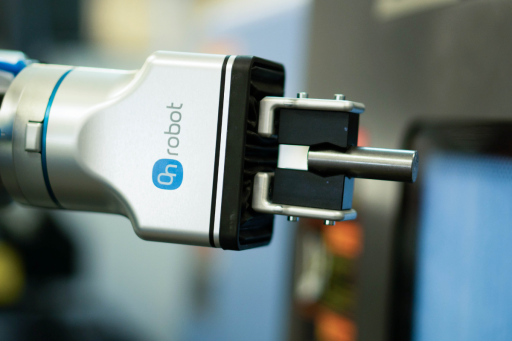
Utilice la 2FG7 para la carga y descarga de máquinas CNC, la manipulación de materiales, la recogida y colocación y el ensamblaje donde importen el tamaño compacto, la alta carga útil y la protección ambiental. La velocidad y la fuerza ajustables permiten tanto transferencias rápidas como una manipulación controlada de los componentes.
Cuéntenos sobre la pieza, la dirección de agarre, el robot y el entorno operativo. Nuestro experto local puede ayudarle a evaluar la carga útil, la configuración de los dedos, los requisitos de corriente y la vía adecuada para la puesta en marcha.