
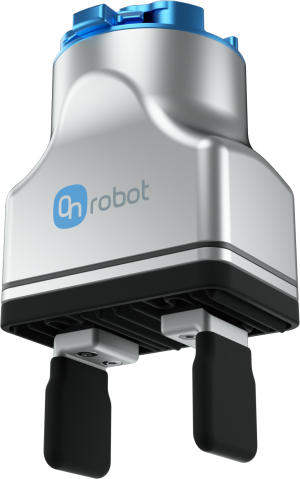
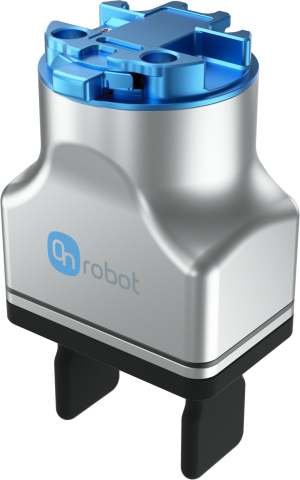
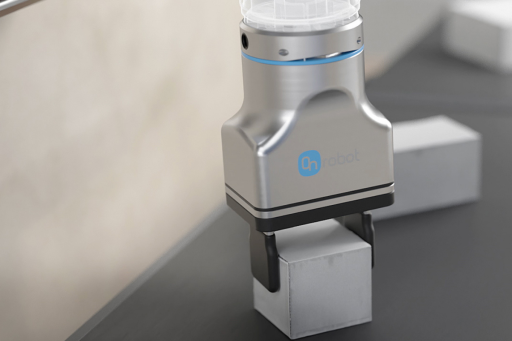
Avec seulement 1.1 kg, le 2FG7 peut manipuler jusqu’à 7 kg par friction et jusqu’à 11 kg par liaison de forme. Son corps compact de 144 × 90 × 71 mm aide à préserver la charge utile du robot et à s’intégrer aux cellules de chargement/déchargement de machines encombrées.
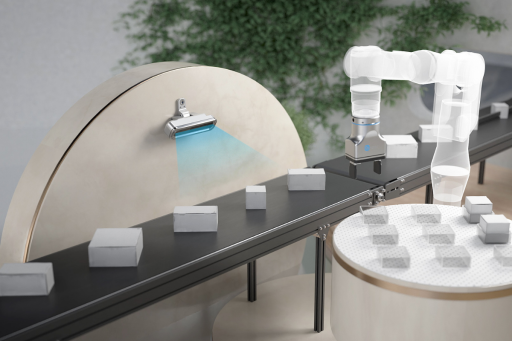
La vitesse de préhension est réglable de 16–450 mm/s et la force de 20–140 N, offrant au même préhenseur la plage nécessaire pour se déplacer rapidement entre les pièces et se fermer avec une force contrôlée. Un capteur de force dans l’un des doigts fournit un retour direct sur la force de préhension.
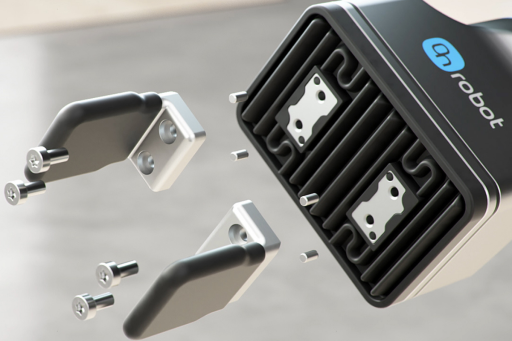
La protection IP67 permet au 2FG7 de fonctionner en présence de liquide de refroidissement, de poussière et dans les zones de production fréquemment lavées. Il maintient également la pièce en cas de coupure de courant, réduisant le risque de chute si l’alimentation est interrompue.


Le 2FG7 offre un rapport charge utile/poids élevé : jusqu’à 7 kg de charge utile par friction et 11 kg par liaison de forme pour un préhenseur de 1.1 kg. Une plus grande part de la charge utile du robot reste ainsi disponible pour la pièce, tout en conservant un ensemble compact en bout de bras.
Un frein intégré maintient la pièce serrée en cas de perte d’alimentation. Cela est particulièrement utile pour le chargement/déchargement de machines et la manutention en hauteur, où un relâchement inattendu peut endommager la pièce, la machine ou les équipements voisins.
Les soufflets standard permettent un fonctionnement avec protection IP67, tandis que les soufflets en silicone en option offrent une compatibilité avec les salles blanches ISO Class 5 et une résistance adaptée à la protection ESD. La même plateforme de préhenseur peut ainsi servir l’industrie générale, l’électronique et les environnements contrôlés.
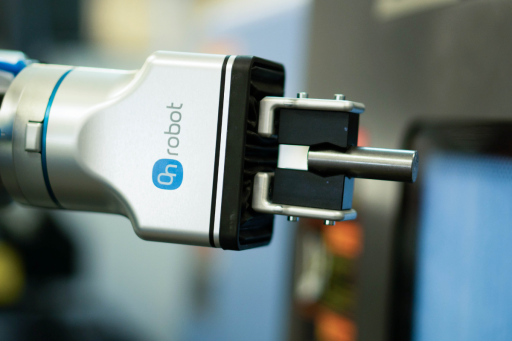
Utilisez le 2FG7 pour le chargement/déchargement de machines CNC, la manutention, la prise et dépose et l’assemblage lorsque la compacité, une charge utile élevée et la protection contre l’environnement sont essentielles. La vitesse et la force réglables permettent à la fois des transferts rapides et une manipulation contrôlée des composants.
Décrivez-nous la pièce, la direction de préhension, le robot et l’environnement d’exploitation. Notre expert local peut vous aider à évaluer la charge utile, la configuration des doigts, les besoins en courant électrique et la démarche de déploiement adaptée.