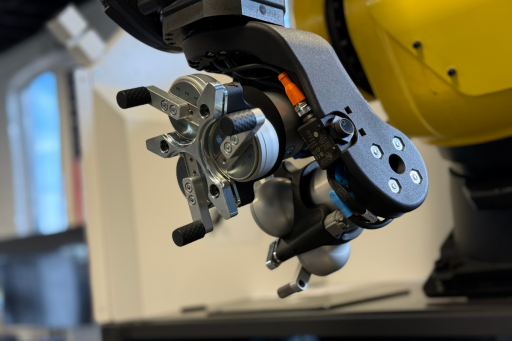
OnRobot
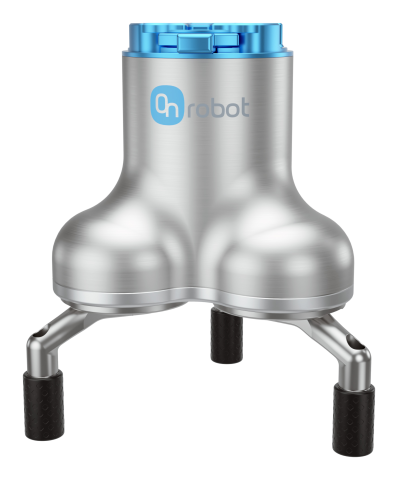
3FG25
3FG25
3FG25
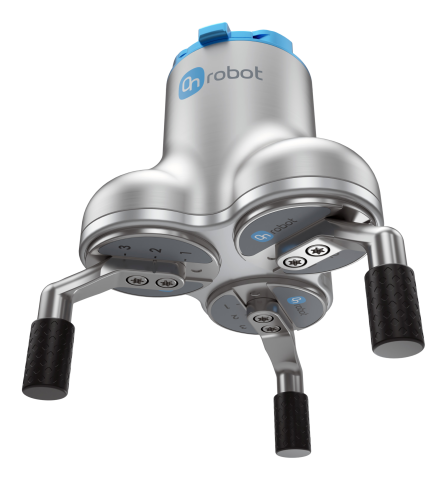
Do dużych obciążeń - Trzy palce - IP67

3FG25

Elektryczne chwytanie ciężkich detali w wymagających zastosowaniach CNC

  • Udźwig do 25 kg przy chwycie kształtowym - przenoś duże i ciężkie detale
  • Siła chwytu do 450 N - pewnie mocuj wymagające części CNC za pomocą chwytu normalnego
  • Ochrona IP67 - pracuj w środowisku obróbki z chłodziwem i wiórami
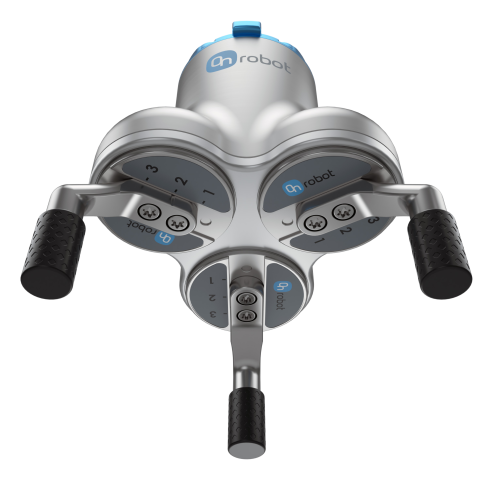
  • Centryczna konstrukcja trójpalczasta - precyzyjnie pozycjonuj okrągłe detale w uchwytach obrabiarek
Obsługa maszyn CNC
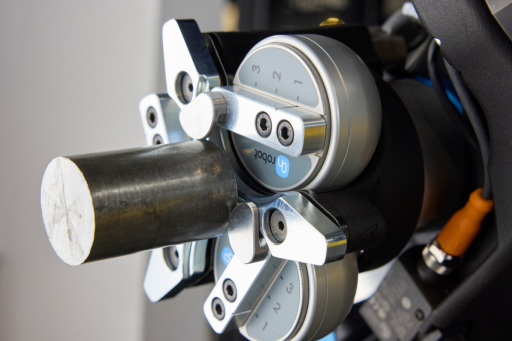
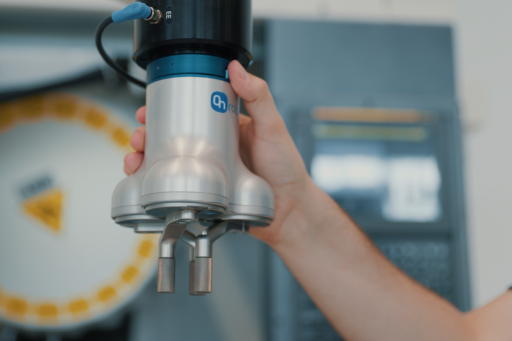
Załadowuj i rozładowuj ciężkie metalowe detale w środowisku obróbki z chłodziwem, wiórami i wymagającymi warunkami produkcji.
Transport materiałów
Przenoś, sortuj i pakuj duże części za pomocą chwytania wewnętrznego lub zewnętrznego oraz konfigurowalnych końcówek palców.
Montaż
Chwytaj i pozycjonuj ciężkie komponenty do wsuwania i montażu dzięki centrycznemu kontaktowi w trzech punktach.
01

Przenoś ciężkie części z centryczną kontrolą

Trzy zsynchronizowane palce centrują duże, okrągłe detale, zapewniając stabilne przenoszenie i precyzyjne odkładanie. 3FG25 obsługuje udźwig do 25 kg przy chwycie kształtowym i do 15 kg przy chwycie siłowym.

25 kg Maksymalny udźwig przy chwycie kształtowym
02

Dobierz chwyt do detalu

Korzystaj z chwytania wewnętrznego lub zewnętrznego z chwytem normalnym dla znanych średnic i sił powyżej 300 N lub z chwytem elastycznym dla zmiennych średnic z siłą do 300 N.

2 tryby Chwyt normalny lub elastyczny
03

Zaprojektowany do trudnych warunków obróbki

Ochrona IP67 wspomaga pracę elektrycznego chwytaka w otoczeniu chłodziwa i wyrzucanych wiórów. Hamulec mechaniczny utrzymuje przyłożoną siłę chwytu bez zużycia energii i zatrzymuje detal w razie utraty zasilania.

IP67 Ochrona w środowisku obróbki
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
DLACZEGO 3FG25

Chwytanie ciężkich detali w wymagającej produkcji

Trzy zsynchronizowane palce centrują okrągłe detale podczas chwytania. Chwyt kształtowy umożliwia przenoszenie ładunków do 25 kg, a chwyt siłowy do 15 kg, gdy warunki zastosowania mieszczą się w granicach podanych w karcie katalogowej.

Chwyt normalny jest przeznaczony do znanych średnic i zapewnia siłę do 450 N. Chwyt elastyczny obsługuje nieznane lub zmienne średnice z siłą do 300 N. Obie metody umożliwiają chwytanie wewnętrzne i zewnętrzne.

Konstrukcja o stopniu ochrony IP67 jest przeznaczona do warsztatów obróbczych, w których występują chłodziwo i wióry. Hamulec utrzymuje przyłożoną siłę chwytu bez ciągłego zasilania i zatrzymuje detal podczas przerwy w dostawie prądu.

Zastosowanie

Zaprojektowany do obsługi maszyn CNC z ciężkimi detalami

Załadowuj i rozładowuj duże metalowe detale w wymagającym środowisku obróbki. 3FG25 łączy centryczne pozycjonowanie trójpalczaste, chwytanie wewnętrzne i zewnętrzne, siłę chwytu do 450 N oraz ochronę IP67.
25 kg Maksymalny udźwig przy chwycie kształtowym
450 N Maksymalna siła chwytu normalnego
IP67 Stopień ochrony
Customer Success Story - Automation Within Reach (AWR)

AWR Standardizes CNC Machine Tending with OnRobot’s Heavy-Duty, Electric Gripper, Enabling Quick Changeovers

"No other gripper on the market has the same payload, ease of use, or functionality in a reasonable size."
Tyler This, Mechanical Product Design Engineer, Automation Within Reach
Pliki do pobrania i zasoby

Wszystko, czego potrzebujesz na początek

Materiały produktowe do oceny, określenia specyfikacji i wdrożenia 3FG25.
Karta katalogowa
Dane techniczne, wymiary i parametry wydajności 3FG25.
Pobierz →
Plik STEP
Pliki 3D do prac rozwojowych
Pobierz →

Chcesz zintegrować 3FG25 ze swoją instalacją?

Opowiedz nam o detalu, środowisku maszyny i sekwencji chwytania, którą chcesz zautomatyzować. Nasz lokalny ekspert pomoże Ci ocenić 3FG25 pod kątem Twojego robota i zastosowania.

Porozmawiaj z ekspertem

Wybierz język

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Polski