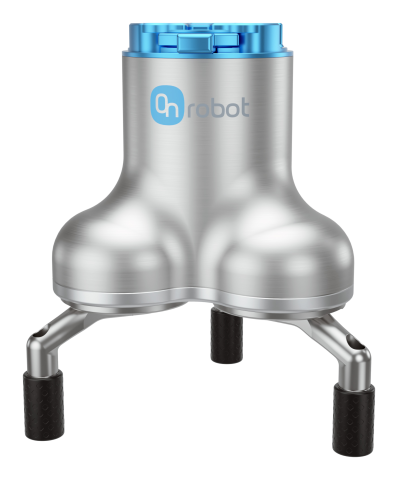
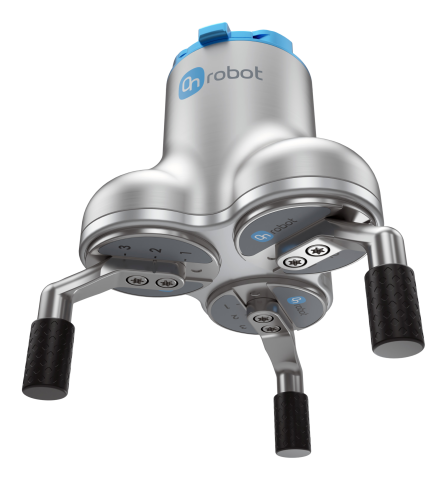
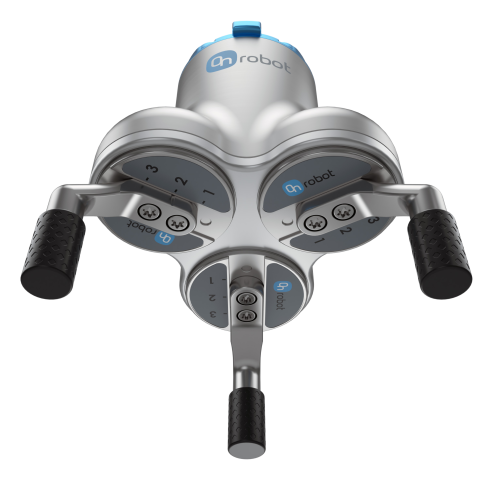
内径・外径グリップでは、直径が既知で300 Nを超える力が必要な場合は通常グリップ、直径が変動し最大300 Nの力で把持する場合はフレキシブルグリップを使用できます。

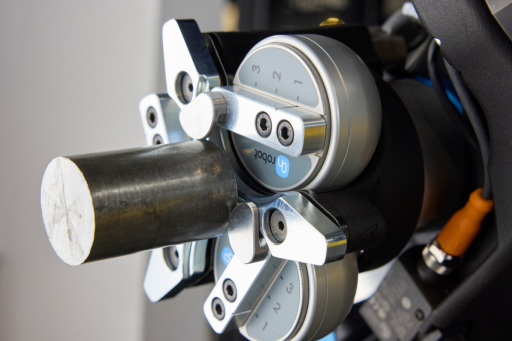
同期する3本の指が大型の丸形ワークを中心に合わせ、安定したハンドリングと正確な配置を実現します。3FG25は形状拘束で最大25 kg、摩擦把持で最大15 kgのペイロードに対応します。
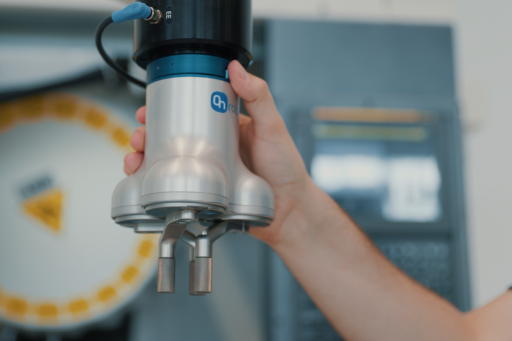
内径・外径グリップでは、直径が既知で300 Nを超える力が必要な場合は通常グリップ、直径が変動し最大300 Nの力で把持する場合はフレキシブルグリップを使用できます。
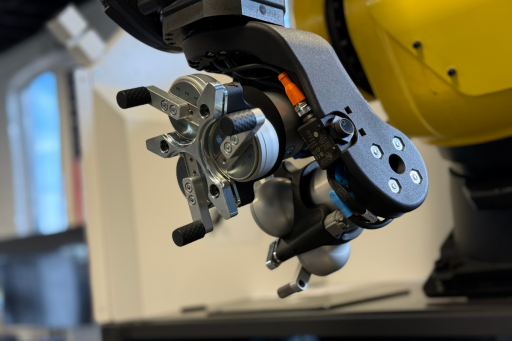
IP67保護により、電動グリッパーはクーラントや飛散する切りくずのある環境でも稼働しやすくなります。機械式ブレーキが電力を消費せずに加えたグリップ力を維持し、停電時にもワークを保持します。

















同期する3本の指が、丸形ワークを把持しながら中心に合わせます。用途の条件がデータシートの制限を満たす場合、形状拘束によるハンドリングでは最大25 kg、摩擦把持では最大15 kgのペイロードに対応します。
通常グリップは既知の直径向けに設計され、最大450 Nを発揮します。フレキシブルグリップは未知または変動する直径に対応し、最大300 Nの力で把持します。どちらの方法も内径・外径グリップに対応します。
IP67等級の設計は、クーラントや切りくずのある加工現場向けです。ブレーキが継続的な通電なしで加えたグリップ力を維持し、停電時にもワークを保持します。
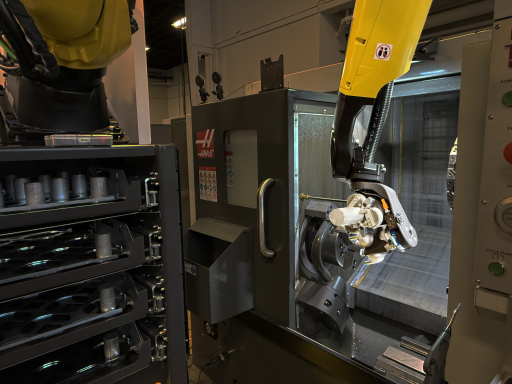
要求の厳しい加工環境で、大型の金属ワークを搬入・搬出します。3FG25は求心型3本指位置決め、内径・外径グリップ、最大450 Nのグリップ力、IP67保護を組み合わせています。
自動化したいワーク、機械環境、把持手順についてお聞かせください。地域の専門家が、お使いのロボットと用途に対する3FG25の適合性評価をお手伝いします。