OnRobot
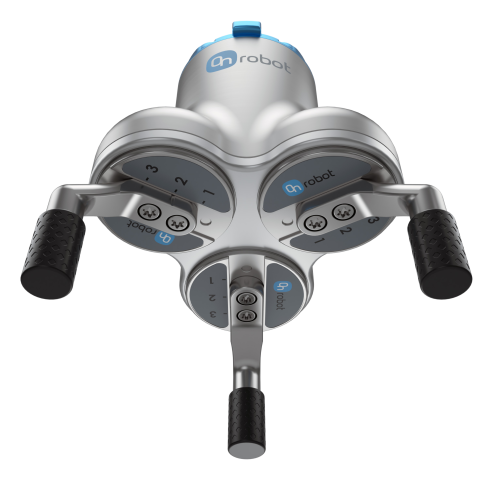
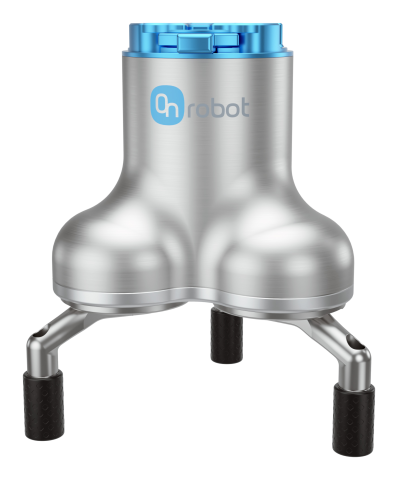
3FG25
3FG25
3FG25
Pro těžké zatížení - Tři prsty - IP67

3FG25

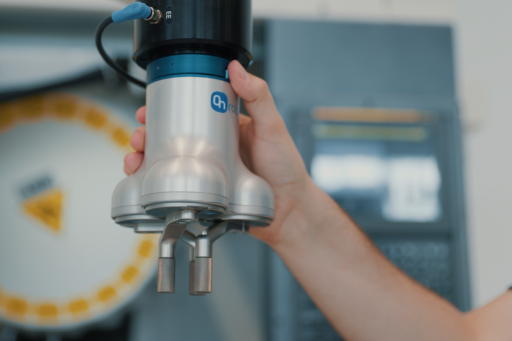
Elektrické uchopování těžkých dílů pro náročné CNC aplikace

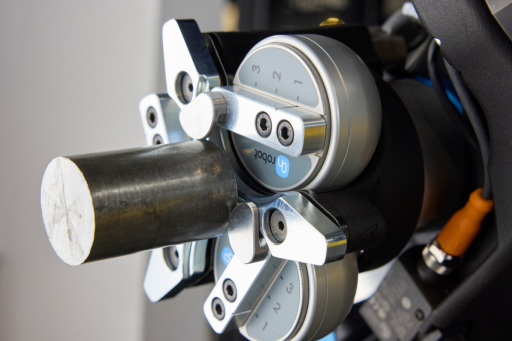
  • Nosnost až 25 kg při tvarovém uchopení - manipulace s velkými a těžkými obrobky
  • Uchopovací síla až 450 N - bezpečné držení náročných CNC dílů normálním úchopem
  • Krytí IP67 - provoz v prostředí obrábění s chladicí kapalinou a třískami
  • Centrická tříprstá konstrukce - přesné polohování kulatých obrobků ve sklíčidlech strojů
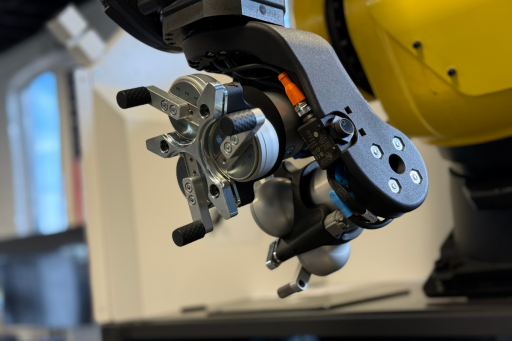
Obsluha CNC strojů
Zakládejte a odebírejte těžké kovové obrobky v prostředí obrábění s chladicí kapalinou, třískami a náročnými výrobními podmínkami.
Manipulace s materiálem
Přemisťujte, třiďte a balte velké díly pomocí vnitřního nebo vnějšího uchopení a konfigurovatelných konečků prstů.
Montáž
Uchopujte a polohujte těžké součásti pro vkládání a montáž pomocí centrického tříbodového kontaktu.
01

Manipulujte s těžkými díly s centrickým řízením

Tři synchronizované prsty vystřeďují velké kulaté obrobky pro stabilní manipulaci a přesné umístění. 3FG25 podporuje nosnost až 25 kg při tvarovém uchopení a až 15 kg při silovém uchopení.

25 kg Maximální nosnost při tvarovém uchopení
02

Zvolte úchop podle obrobku

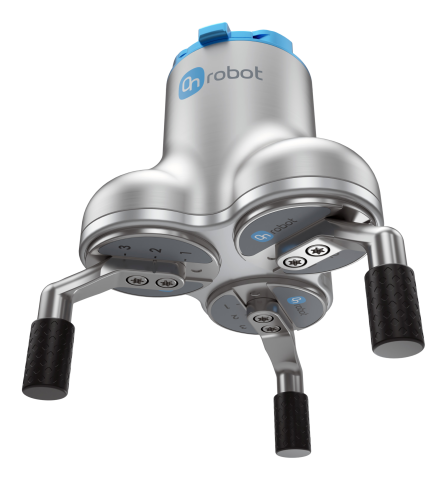
Použijte vnitřní nebo vnější uchopení s normálním úchopem pro známé průměry a síly nad 300 N nebo s flexibilním úchopem pro proměnlivé průměry se silou až 300 N.

2 režimy Normální nebo flexibilní úchop
03

Navržen pro drsné prostředí obrábění

Krytí IP67 pomáhá elektrickému uchopovači pracovat v prostředí s chladicí kapalinou a odletujícími třískami. Mechanická brzda udržuje vyvinutou uchopovací sílu bez spotřeby energie a při výpadku napájení obrobek nepustí.

IP67 Ochrana pro prostředí obrábění
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
PROČ 3FG25

Uchopování těžkých dílů pro náročnou výrobu

Tři synchronizované prsty při uchopení vystřeďují kulaté obrobky. Tvarové uchopení podporuje nosnost až 25 kg, zatímco silové uchopení až 15 kg, pokud podmínky aplikace odpovídají mezím uvedeným v technickém listu.

Normální úchop je určen pro známé průměry a poskytuje sílu až 450 N. Flexibilní úchop zvládá neznámé nebo proměnlivé průměry se silou až 300 N. Obě metody podporují vnitřní i vnější uchopení.
Konstrukce s krytím IP67 je určena pro obráběcí dílny, kde se vyskytuje chladicí kapalina a třísky. Brzda udržuje vyvinutou uchopovací sílu bez trvalého napájení a drží obrobek i při výpadku proudu.

Použití

Navržen pro obsluhu CNC strojů s těžkými obrobky

Zakládejte a odebírejte velké kovové obrobky v náročném prostředí obrábění. 3FG25 kombinuje centrické tříprsté polohování, vnitřní a vnější uchopení, uchopovací sílu až 450 N a krytí IP67.
25 kg Maximální nosnost při tvarovém uchopení
450 N Maximální síla normálního úchopu
IP67 Stupeň krytí
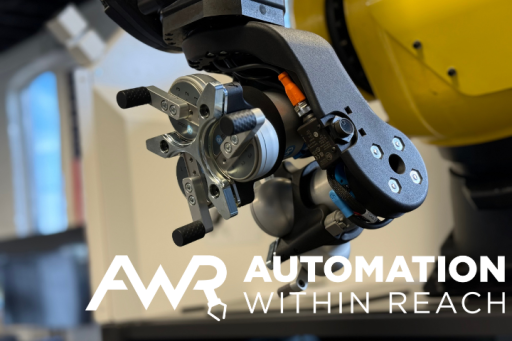
Customer Success Story - Automation Within Reach (AWR)

AWR Standardizes CNC Machine Tending with OnRobot’s Heavy-Duty, Electric Gripper, Enabling Quick Changeovers

"No other gripper on the market has the same payload, ease of use, or functionality in a reasonable size."
Tyler This, Mechanical Product Design Engineer, Automation Within Reach
Soubory ke stažení a zdroje

Vše, co potřebujete do začátku

Produktové podklady pro hodnocení, specifikaci a nasazení 3FG25.
Technický list
Technické specifikace, rozměry a údaje o výkonu 3FG25.
Stáhnout →
Soubor STEP
3D soubory pro vývoj
Stáhnout →

Jste připraveni integrovat 3FG25 do svého zařízení?

Řekněte nám o obrobku, prostředí stroje a posloupnosti uchopování, kterou chcete automatizovat. Náš místní odborník vám pomůže posoudit 3FG25 pro váš robot a aplikaci.

Poraďte se s odborníkem

Zvolte jazyk

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Čeština