许多螺丝拧紧自动化项目变得比实际需要更加复杂。
传统方案往往需要多个组件、外部控制器、气动基础设施,以及大量工程资源。
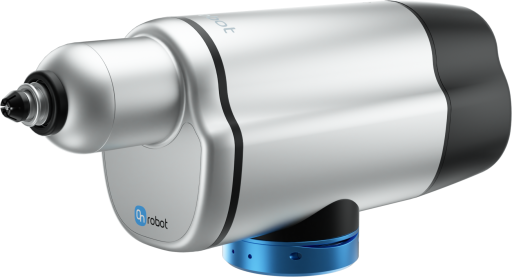
OnRobot Screwdriver 旨在简化部署,同时保持工业级的紧固质量。

许多螺丝拧紧自动化项目变得比实际需要更加复杂。
传统方案往往需要多个组件、外部控制器、气动基础设施,以及大量工程资源。
OnRobot Screwdriver 旨在简化部署,同时保持工业级的紧固质量。
电动 Screwdriver 提供 0.15–5 Nm 的可编程扭矩控制,可对多种螺丝尺寸和应用进行精准拧紧。
从精密电子装配到更大型的工业紧固作业,制造商都能在不同生产环境中获得一致的紧固质量。
内置监测功能有助于在质量问题发生前,发现螺纹滑牙、螺丝缺失或位置偏斜等紧固错误。
现代生产环境很少只使用一种螺丝。
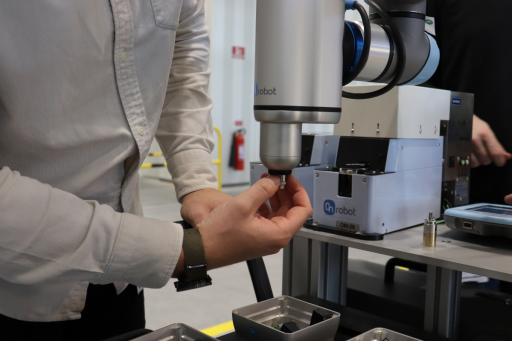
OnRobot Screwdriver 支持 M1.6 至 M6 的磁性螺丝,包括用于铝材和塑料应用的公制、英制和自攻螺丝。
这种灵活性让制造商无需更换工具即可自动化多种装配工序,既适合专用生产线,也适合产品种类繁多的生产环境。
内置直线轴自动执行拧紧动作,无需额外编程,并减少系统集成工作。
由此可实现更快的部署、更简单的编程,以及更可靠的循环执行。
可扩展性是装配自动化中最容易被忽视的因素之一。
制造商需要的方案不仅要解决当前挑战,还要适应未来的生产要求。
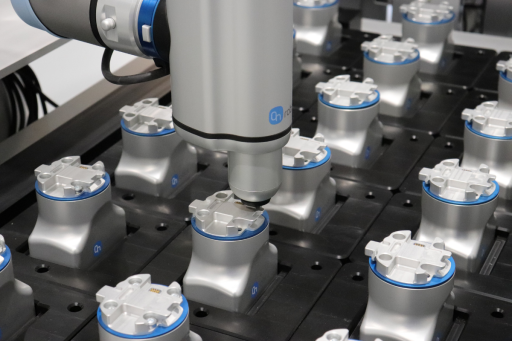
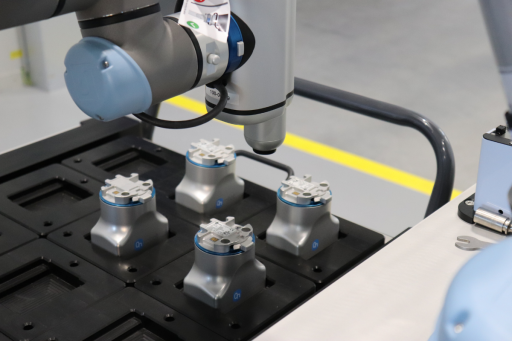
在 OnRobot 自有工厂,机器人拧紧最初用于自动化装配多个产品系列所使用的 Quick Changer。
生产单元结合了一台 UR5e 协作机器人、一套 OnRobot Screwdriver,以及两套处理 M3 和 M6 螺丝的 Screwfeeder,形成能够融入现有生产流程的灵活装配平台。
从为 2FG7、3FG15 和 VGC10 夹爪装配 Quick Changer 开始,这项应用很快展现了价值。随后,应用扩展到其他产品,包括 RG2 和 RG6 夹爪、VGC10 的印刷电路板装配,以及新的子装配工序。随着生产需求不断变化,更多自动化项目也在持续加入。
最初的单一自动化装配工序,已发展成为可扩展的生产平台,为 OnRobot 制造过程中的多种产品和子装配提供支持。
通过自动化处理重复性紧固任务,OnRobot 提高了生产能力,改善了工作场所的人体工学,并让员工能够专注于更复杂、附加值更高的工作。
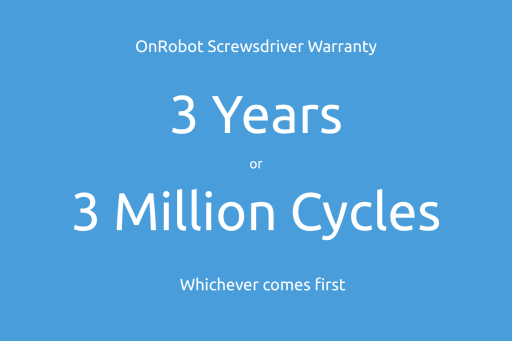
在生产中使用我们自己的自动化方案,有助于深入了解产品的长期性能。
结合广泛测试和持续产品改进,这些经验进一步增强了我们对 OnRobot Screwdriver 平台可靠性的信心。
这份信心也体现在扩大的保修范围中。
对于投资自动化的制造商而言,保修不只是一项政策,更体现了制造商对产品以及相关测试的信心。
制造商不再需要在质量与生产率之间二选一。
借助精准扭矩控制、智能过程监测和可扩展的自动化平台,螺丝拧紧自动化能够提供一致的紧固质量,同时支持未来的生产增长。
OnRobot Screwdriver 帮助制造商减少紧固错误、简化部署、提高装配一致性,并将自动化扩展到多种应用。
如今的问题不再是:“螺丝拧紧能否实现自动化?”
而是:
“如何选择能够随生产需求扩展的螺丝拧紧方案?”
这正是现代紧固自动化方案所要实现的目标。