OnRobot
HEX 6-AXIS
6 轴传感 - 力控制 - IP67

HEX 6-AXIS

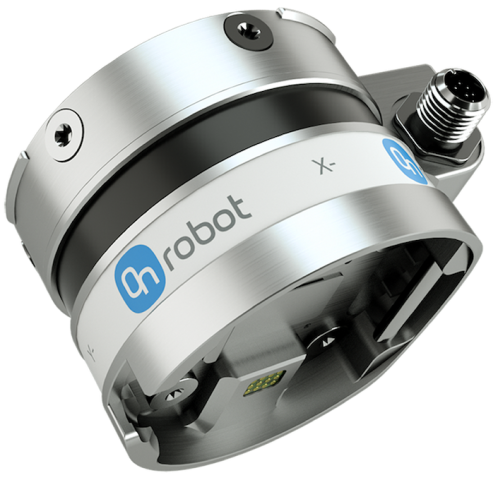
为精密接触式自动化提供力/扭矩传感

  • 六轴测量 - 采集 Fx、Fy、Fz、Tx、Ty 和 Tz 的力与扭矩
  • HEX-E 和 HEX-H 型号 - 根据应用选择更高灵敏度或更高扭矩承载能力
  • 先进力控制 - 在打磨、抛光、去毛刺和装配中保持受控接触
  • 光学传感和 IP67 防护 - 专为严苛生产环境中的可靠使用而设计
6 轴 测量轴
200 N 额定力容量(单轴)
IP67 防护等级
0.347–0.35 kg 含转接板的重量
0.8 W 最大功率
3 年 保修
表面处理
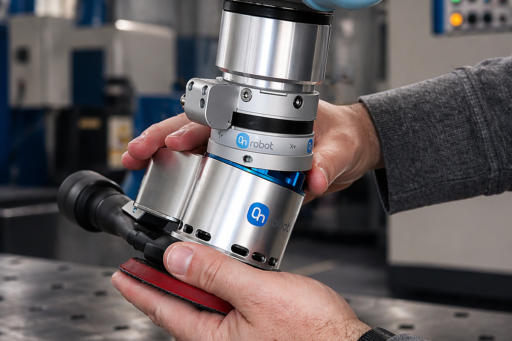
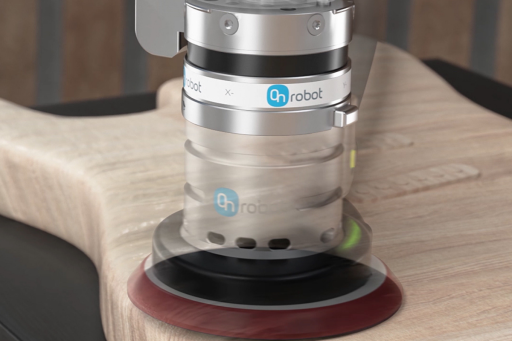
在打磨、抛光或去毛刺过程中,面对变化的表面轮廓保持受控接触力。
装配
利用力反馈在精密装配过程中定位零件、引导插入并检测接触。
质量检测
测量力与扭矩,验证自动化检测过程中的位置、配合和接触状态。
01

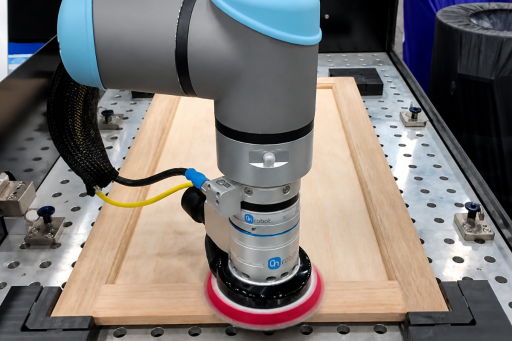
在变化的表面上控制力

在打磨、抛光或去毛刺时保持一致的接触力,即使工具沿着弯曲或不平整的工件轮廓移动也不例外。六轴反馈帮助机器人根据实际表面调整运动,而非仅依靠位置。

6 轴 在整个过程中提供力与扭矩反馈
02

为任务选择合适的传感器

HEX-E 优先考虑灵敏度,适用于打磨和销钉插入等精密力控作业。当应用使用更重的负载或更长的工具时,HEX-H 可提供更高的扭矩承载能力。两种型号均采用相同的紧凑型 IP67 外壳。

2 种型号 HEX-E 注重灵敏度,HEX-H 提供更高扭矩承载能力
03

专为可靠的工业力传感而设计

光学传感设计可抵抗突然冲击,IP67 等级外壳支持在严苛的生产环境中使用。集成软件可简化受支持机器人平台上的力控制设置、路径记录和接触检测。

IP67 为严苛生产环境提供防护
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
为何选择 HEX 6-AXIS

用于接触式自动化的力反馈

利用六轴反馈,在打磨、抛光和去毛刺时保持设定的接触力。机器人可沿表面轮廓运动,同时降低过度加工或加工不足的风险。

力反馈帮助机器人在装配任务中搜索位置、检测接触并监测插入状态。这有助于加快设置,并更可靠地处理零件差异。

使用一个紧凑的传感器测量 Fx、Fy、Fz、Tx、Ty 和 Tz。HEX-E 优先考虑灵敏度,而 HEX-H 为更重或更长的工具提供更高的扭矩承载能力。
应用

专为反馈而设计

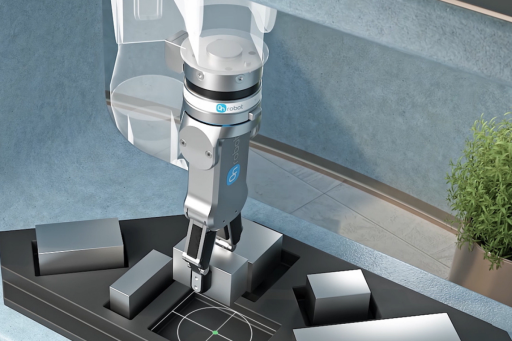
为打磨、抛光、去毛刺、装配、插入、零件检测和质量控制任务添加可靠的力与扭矩反馈。HEX 帮助机器人响应实际接触状态,而非仅跟随位置。

6 轴 力与扭矩反馈
200 N 每轴额定力承载能力
HEX-E / HEX-H 针对灵敏度或更高扭矩承载能力的型号
下载与资源

用于集成的技术资源

用于评估和集成 HEX 6 轴力/扭矩传感器的技术文档。
数据表
HEX-E 和 HEX-H 的规格、尺寸和性能数据。
下载 →
STEP 文件
用于机械集成的 3D 模型。
下载 →

准备好为您的机器人添加力与扭矩反馈了吗?

请告诉我们有关您的机器人、工具、负载和工艺的信息。我们的当地专家可帮助您在 HEX-E 和 HEX-H 之间作出选择,并评估适合您应用的配置。

咨询专家

选择语言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
简体中文