OnRobot
3FG15
3FG15
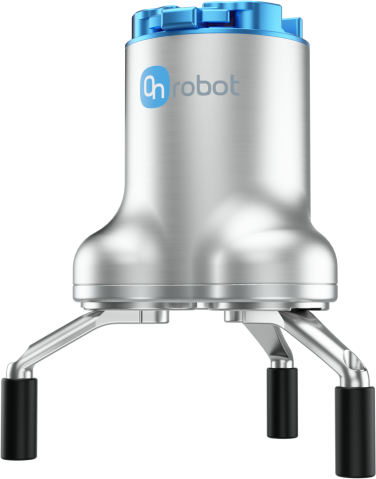
สามนิ้ว - จับยึดแบบร่วมศูนย์ - ระยะชัก 150 mm

3FG15

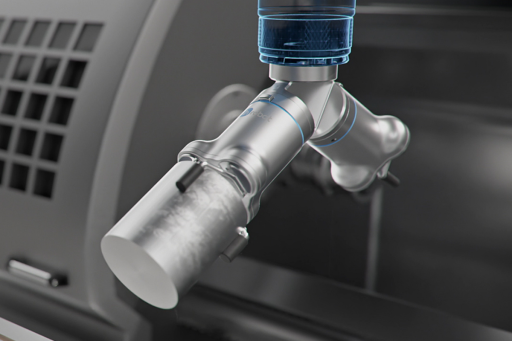
การจับยึดแบบร่วมศูนย์ที่ยืดหยุ่นสำหรับชิ้นงาน CNC

  • จัดศูนย์อัตโนมัติ - จัดวางชิ้นงานทรงกระบอกในหัวจับเครื่องจักรได้อย่างแม่นยำ
  • เส้นผ่านศูนย์กลางการจับภายนอก 4–152 mm และภายใน 35–176 mm ขึ้นอยู่กับการจัดวางนิ้วจับ
  • จับยึดจากด้านในหรือด้านนอก - ใช้การจับยึดแบบเข้ารูปหรือแบบแรงเสียดทานสำหรับรูปทรงชิ้นงานที่แตกต่างกัน
  • ปลายนิ้วที่ปรับแต่งได้ - ปรับจุดสัมผัสให้เหมาะกับชิ้นงานและกระบวนการ
15 kg น้ำหนักบรรทุกสูงสุด (การจับแบบยึดตามรูปทรง)
150 mm ระยะชักสูงสุด
4–152 mm เส้นผ่านศูนย์กลางการจับภายนอก
10-240 N แรงจับยึดที่ปรับได้
3 จุดสัมผัส
2 โหมดจับยึดจากด้านในหรือด้านนอก
การป้อนและนำชิ้นงานออกจากเครื่อง CNC
จัดศูนย์ชิ้นงานทรงกระบอกเพื่อการป้อนที่มั่นคงและการวางในหัวจับเครื่องกลึงอย่างแม่นยำ
การขนย้ายวัสดุ
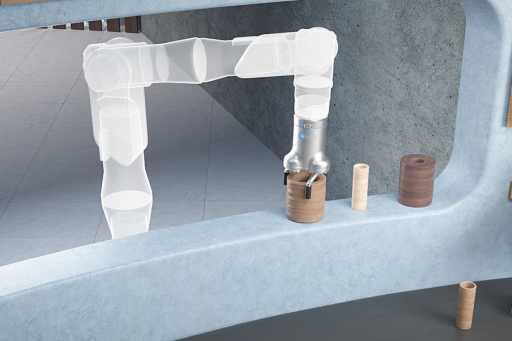
จัดการชิ้นงานกลมด้วยการจับยึดจากด้านในหรือด้านนอกและแรงจับที่ปรับได้ เพื่อรองรับขนาดและรูปทรงที่เปลี่ยนไป
การประกอบและการสอดใส่
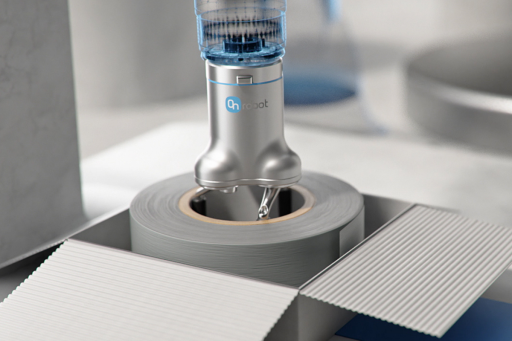
จับยึดและจัดตำแหน่งชิ้นส่วนทรงกระบอกสำหรับการสอดใส่หรือการประกอบด้วยการสัมผัสแบบร่วมศูนย์สามจุด
01

จัดศูนย์ชิ้นงานเพื่อการป้อนเข้าเครื่องจักรที่เชื่อถือได้

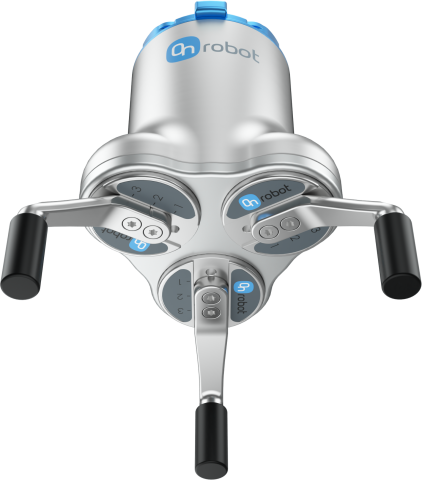
นิ้วจับสามนิ้วที่เว้นระยะเท่ากันจะจัดศูนย์ชิ้นงานทรงกระบอกขณะจับยึด ช่วยให้การขนย้ายมั่นคงและวางชิ้นงานในตำแหน่งเดิมซ้ำได้เมื่อป้อนชิ้นงานเข้าหัวจับเครื่องกลึง CNC

3 จุด การสัมผัสแบบร่วมศูนย์
02

จับยึดจากด้านในหรือด้านนอก

จับรอบด้านนอกของชิ้นงาน หรือกางนิ้วจับภายในรู การจับภายในและภายนอกอธิบายตำแหน่งสัมผัส การจับแบบใช้แรงอาศัยแรงเสียดทาน ส่วนการจับแบบยึดตามรูปทรงใช้รูปทรงของชิ้นงานเพื่อรองรับน้ำหนัก น้ำหนักบรรทุกสูงสุดคือ 10 kg เมื่อใช้นิ้วจับมาตรฐานแบบใช้แรง, 8 kg เมื่อใช้นิ้วจับยืดหยุ่นแบบใช้แรง หรือ 15 kg เมื่อจับแบบยึดตามรูปทรง

2 โหมด การจับยึดจากด้านในหรือด้านนอก
03

นำไปใช้งานใหม่กับขนาดชิ้นงานที่เปลี่ยนไป

3FG15 รองรับเส้นผ่านศูนย์กลางการจับภายนอก 4–152 mm และภายใน 35–176 mm ขึ้นอยู่กับการจัดวางนิ้วจับ แรงที่ปรับได้ ซอฟต์แวร์ในตัว และปลายนิ้วจับที่ปรับแต่งได้ช่วยให้เปลี่ยนชิ้นงานและกระบวนการได้สะดวก

150 mm ระยะชักสูงสุด
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
ทำไมต้อง 3FG15

การจับยึดแบบร่วมศูนย์เพื่อการป้อนและนำชิ้นงานออกจากเครื่อง CNC อย่างยืดหยุ่น

นิ้วจับสามนิ้วที่ทำงานประสานกันจะเลื่อนชิ้นงานเข้าหาศูนย์กลางของกริปเปอร์ขณะหุบเข้า ทำให้เกิดการสัมผัสสามจุดที่มั่นคงและช่วยจัดตำแหน่งในหัวจับเครื่องจักรได้อย่างแม่นยำ

จับด้านนอกของชิ้นงานหรือด้านในของรู ทั้งสองทิศทางสามารถใช้การจับแบบใช้แรงหรือแบบยึดตามรูปทรงได้ ขึ้นอยู่กับรูปทรงของชิ้นงานและปลายนิ้วจับ การจับแบบใช้แรงอาศัยแรงเสียดทาน ส่วนการจับแบบยึดตามรูปทรงรองรับน้ำหนักด้วยรูปทรง

ระยะชัก 150 mm แรงจับยึดที่ปรับได้ และปลายนิ้วที่ปรับแต่งได้ ช่วยให้ 3FG15 ตัวเดียวจัดการชิ้นงานทรงกระบอกได้หลากหลาย ซอฟต์แวร์ในตัวช่วยให้การเปลี่ยนพารามิเตอร์ระหว่างรอบการผลิตง่ายขึ้น

การใช้งาน

ออกแบบสำหรับการป้อนและนำชิ้นงานออกจากเครื่องกลึง CNC

ป้อนและนำชิ้นงานทรงกระบอกออกในงานผลิต CNC ที่เปลี่ยนแปลงอยู่เสมอ 3FG15 จัดศูนย์ชิ้นงานโดยอัตโนมัติ รองรับการจับยึดจากด้านในและด้านนอก พร้อมผสานระยะชัก 150 mm เข้ากับแรงจับที่ปรับได้และปลายนิ้วที่ปรับแต่งได้

15 kg น้ำหนักบรรทุกสูงสุด
150 mm ระยะชักสูงสุด
10-240 N แรงจับยึดที่ปรับได้
ดาวน์โหลดและแหล่งข้อมูล

ทุกสิ่งที่คุณต้องการเพื่อเริ่มต้น

แหล่งข้อมูลผลิตภัณฑ์สำหรับการประเมิน กำหนดสเปก และนำ 3FG15 ไปใช้งาน
เอกสารข้อมูล
ข้อมูลจำเพาะทางเทคนิค ขนาด และข้อมูลสมรรถนะฉบับสมบูรณ์สำหรับ 3FG15
ดาวน์โหลด →
ไฟล์ STEP
โมเดล 3D สำหรับการบูรณาการทางกล
ดาวน์โหลด →

พร้อมผสาน 3FG15 เข้ากับระบบของคุณแล้วหรือยัง?

บอกเราเกี่ยวกับชิ้นงาน เครื่องจักร และลำดับการจับยึดที่คุณต้องการทำให้เป็นอัตโนมัติ ผู้เชี่ยวชาญในพื้นที่ของเราจะช่วยคุณประเมิน 3FG15 สำหรับหุ่นยนต์และการใช้งาน CNC ของคุณ

พูดคุยกับผู้เชี่ยวชาญ

เลือกภาษา

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
ภาษาไทย