OnRobot
3FG15
3FG15
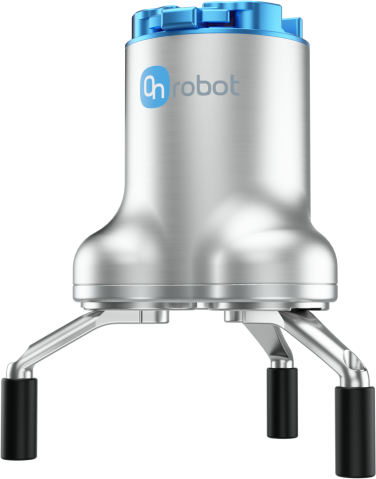
三指 - 向心夹持 - 150 mm 行程

3FG15

适用于 CNC 工件的灵活向心夹持

  • 自动定心 - 将圆柱形工件精确定位在机床卡盘中
  • 外部夹持直径为 4–152 mm,内部夹持直径为 35–176 mm,具体取决于夹指配置
  • 内撑或外夹 - 根据不同的零件几何形状采用形状配合或摩擦夹持
  • 可定制指尖 - 根据工件和工艺调整接触点
15 kg 最大负载(形状配合夹持)
150 mm 最大行程
4–152 mm 外部夹持直径
10-240 N 可调夹持力
3 接触点
2 内撑或外夹模式
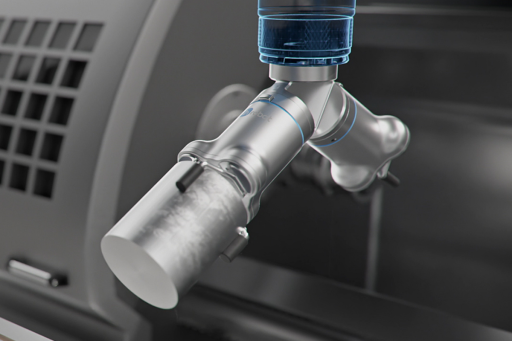
CNC 机床上下料
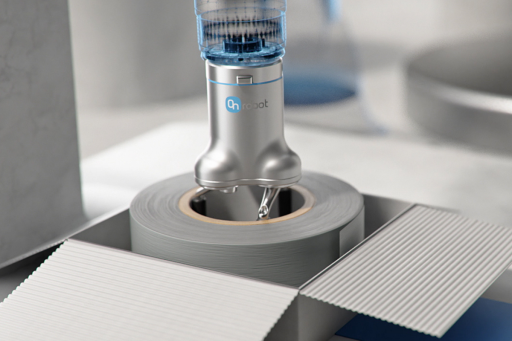
对圆柱形工件进行定心,实现稳定上料和在车床卡盘中的精确放置。
物料搬运
通过内撑或外夹及可调夹持力,搬运尺寸和形状不断变化的圆形零件。
装配与插入
通过三点向心接触,夹持并定位圆柱形部件,以便进行插入或装配。
01

工件定心,实现可靠的机床上料

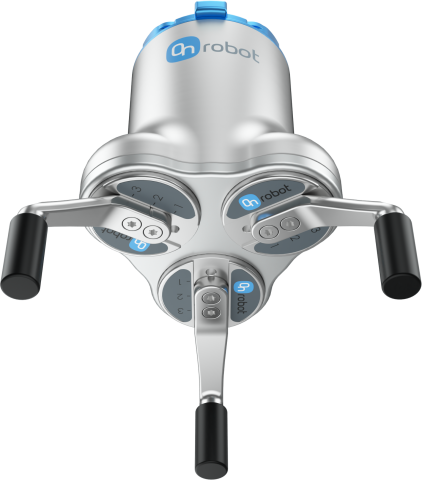
三个等间距分布的夹指在夹持时对圆柱形工件进行定心。这有助于在将零件装入 CNC 车床卡盘时实现稳定搬运和可重复的放置。

3 个点 向心接触
02

从内部或外部夹持

从工件外侧夹持,或在孔内张开夹指进行夹持。内部和外部夹持描述的是接触位置;力配合夹持依靠摩擦力,而形状配合夹持利用工件几何形状支撑负载。使用标准夹指进行力配合夹持时,最大负载为 10 kg;使用柔性夹指进行力配合夹持时为 8 kg;采用形状配合夹持时为 15 kg。

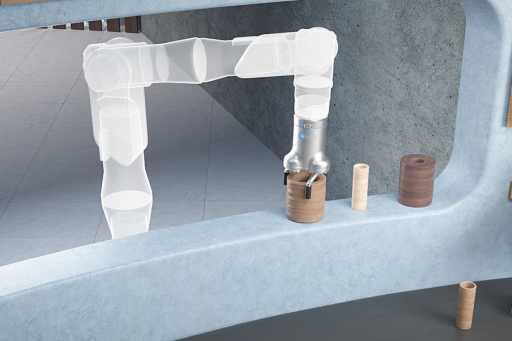
2 种模式 内撑或外夹
03

适应变化的零件尺寸,重新部署

根据夹指配置,3FG15 支持 4–152 mm 的外部夹持直径和 35–176 mm 的内部夹持直径。可调夹持力、集成软件和可定制指尖让不同工件与工艺之间的切换更加方便。

150 mm 最大行程
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
为什么选择 3FG15

向心夹持,实现灵活的 CNC 上下料

三个同步夹指在闭合时将工件推向夹持器中心。这形成稳定的三点接触,有助于在机床卡盘中精确定位。

从工件外侧或孔内进行夹持。两种方向均可采用力配合或形状配合夹持,具体取决于工件和指尖的几何形状。力配合夹持依靠摩擦力;形状配合夹持通过几何形状支撑负载。

150 mm 行程、可调夹持力和可定制指尖,使一个 3FG15 即可处理多种圆柱形工件。集成软件简化了不同生产批次之间的参数调整。

应用

专为 CNC 车床上下料而设计

在不断变化的 CNC 生产中,完成圆柱形工件的上下料。3FG15 可自动对零件进行定心,支持内撑和外夹,并将 150 mm 行程与可调夹持力及可定制指尖相结合。

15 kg 最大有效载荷
150 mm 最大行程
10-240 N 可调夹持力
下载与资源

入门所需的一切

用于评估、规格选定和部署 3FG15 的产品资源。
数据表
3FG15 的完整技术规格、尺寸和性能数据
下载 →
STEP文件
用于机械集成的 3D 模型。
下载 →

准备好将 3FG15 集成到您的设备中了吗?

请告诉我们您想要自动化的零件、机床和夹持顺序。我们的本地专家将帮助您评估 3FG15 对您的机器人和 CNC 应用的适用性。

咨询专家

选择语言

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
简体中文