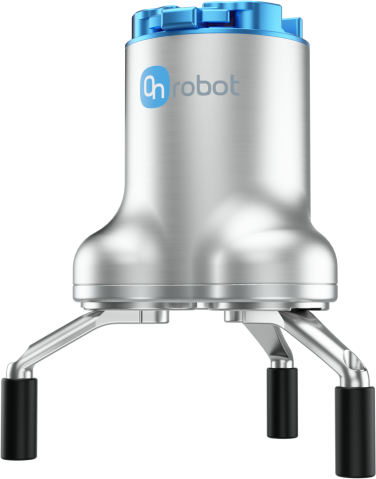
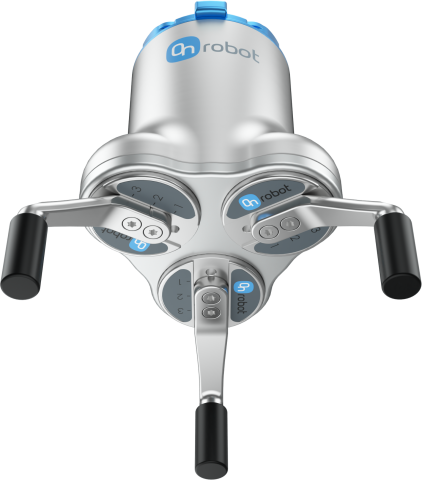
ワークの外側を把持するか、穴の内側でフィンガーを広げて把持します。内径把持と外径把持は接触位置を表します。摩擦による把持は摩擦力を利用し、形状による把持はワークの形状を利用して荷重を支えます。最大ペイロードは、標準フィンガーでの摩擦による把持で 10 kg、フレキシブルフィンガーでの摩擦による把持で 8 kg、形状による把持で 15 kg です。

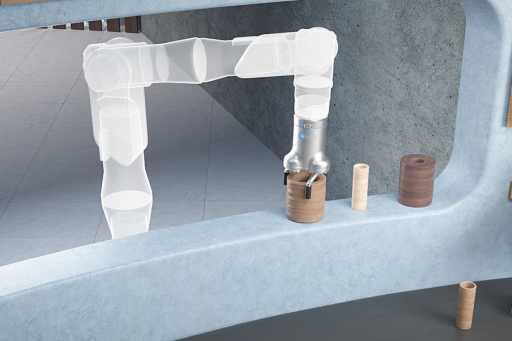
等間隔に配置された3本の指が、把持と同時に円筒形ワークの芯出しを行います。これにより、CNC旋盤のチャックへの部品投入時に、安定した搬送と再現性のある配置をサポートします。
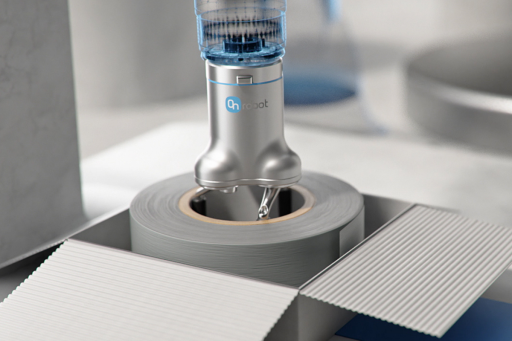
ワークの外側を把持するか、穴の内側でフィンガーを広げて把持します。内径把持と外径把持は接触位置を表します。摩擦による把持は摩擦力を利用し、形状による把持はワークの形状を利用して荷重を支えます。最大ペイロードは、標準フィンガーでの摩擦による把持で 10 kg、フレキシブルフィンガーでの摩擦による把持で 8 kg、形状による把持で 15 kg です。
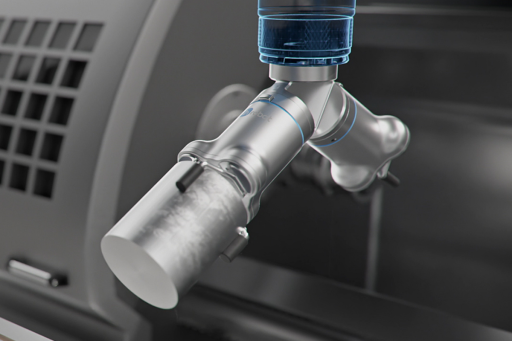
3FG15 はフィンガー構成に応じて、4–152 mm の外径把持と 35–176 mm の内径把持に対応します。調整可能な把持力、統合ソフトウェア、カスタマイズ可能な指先により、ワークや工程の切り替えが容易になります。

















同期した3本の指が閉じる際に、ワークをグリッパーの中心に向かって移動させます。これにより安定した3点接触が生まれ、機械のチャックへの正確な位置決めをサポートします。
ワークの外側、または穴の内側を把持します。どちらの方向でも、ワークと指先の形状に応じて摩擦による把持または形状による把持が可能です。摩擦による把持は摩擦力を利用し、形状による把持は形状を利用して荷重を支えます。
150 mm のストローク、調整可能なグリップ力、カスタマイズ可能な指先により、1台の 3FG15 で幅広い円筒形ワークを搬送できます。統合ソフトウェアにより、生産ロット間のパラメータ変更が簡単になります。
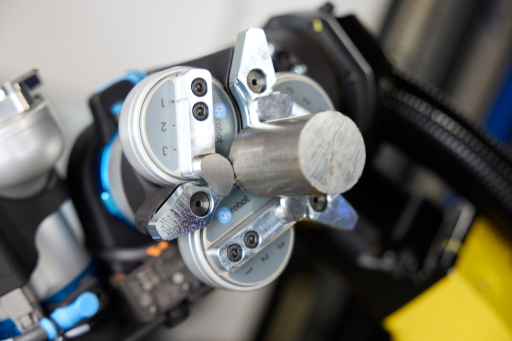
変化するCNC生産において、円筒形ワークの投入と取り出しを行います。3FG15 は部品を自動で芯出しし、内径・外径グリップに対応するとともに、150 mm のストローク、調整可能な力、カスタマイズ可能な指先を兼ね備えています。
自動化したい部品、機械、把持シーケンスについてお聞かせください。お近くの専門家が、お使いのロボットやCNC用途に対する 3FG15 の適合性評価をお手伝いします。