SP1, SP3 và SP5 cung cấp tải trọng tối đa lần lượt là 1 kg, 3 kg và 5 kg trong điều kiện phù hợp. Khả năng thực tế phụ thuộc vào độ nhám, độ cứng vững, độ sạch của bề mặt, tải đặt trước và mức độ định tâm của tải.

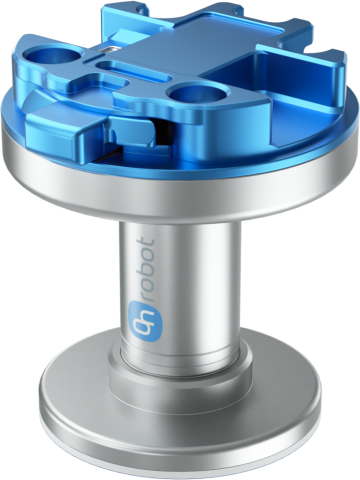
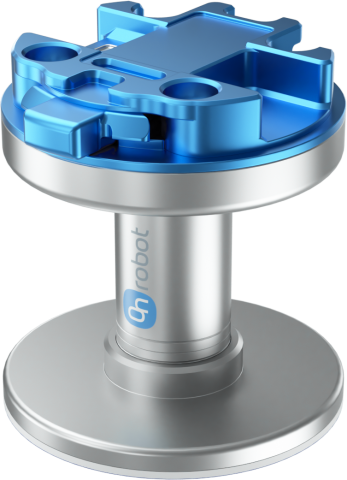
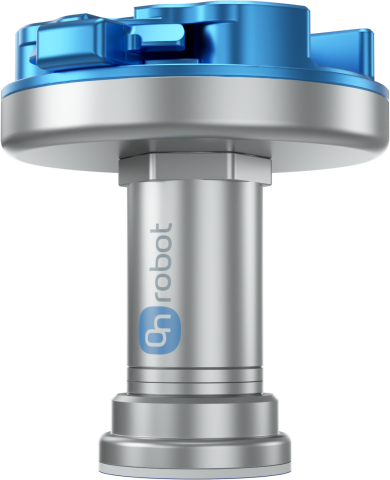
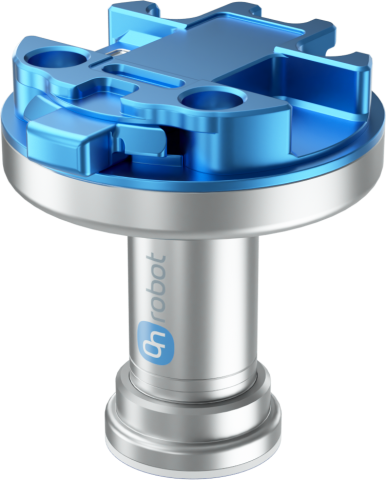
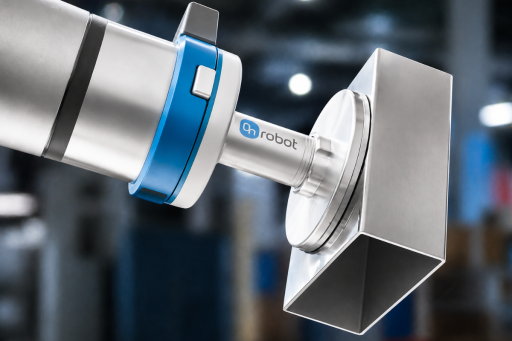
Miếng bám dính lấy cảm hứng từ tắc kè sử dụng lực van der Waals để gắp các bề mặt phẳng phù hợp. Tay gắp có thể xử lý phôi nhẵn, bóng và đục lỗ mà không cần cơ cấu chấp hành dùng năng lượng hoặc bề mặt kín khí.
SP1, SP3 và SP5 cung cấp tải trọng tối đa lần lượt là 1 kg, 3 kg và 5 kg trong điều kiện phù hợp. Khả năng thực tế phụ thuộc vào độ nhám, độ cứng vững, độ sạch của bề mặt, tải đặt trước và mức độ định tâm của tải.
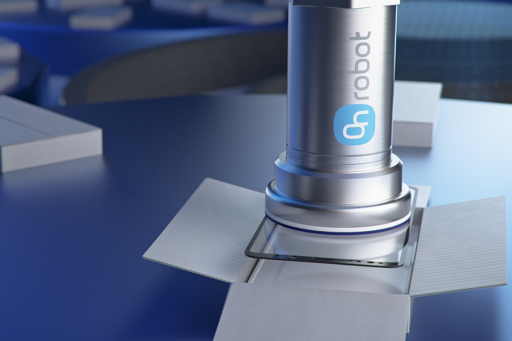
Bản thân tay gắp không cần điện, khí nén hoặc cáp điều khiển. Robot vẫn cần quỹ đạo được lập trình để tiếp xúc chi tiết, tác dụng tải đặt trước chính xác, nâng với tải được định tâm và nhả bằng chuyển động bóc tách hoặc đồ gá.

















Gecko Gripper hoạt động tốt nhất trên bề mặt phẳng, đủ cứng vững, nhẵn, sạch và khô. Bụi, mỡ, dầu và nước cản trở sự bám dính, còn vật liệu nhám hoặc mềm có thể không tạo đủ tiếp xúc với miếng bám để gắp tin cậy.
Robot phải tiếp xúc có kiểm soát và tác dụng tải đặt trước cần thiết cho mẫu và bề mặt. Giữ trọng tâm phôi thẳng hàng với miếng bám vì tải lệch tâm và mô-men tác dụng làm giảm khả năng bám dính sẵn có.
Độ mòn của miếng bám phụ thuộc vào độ nhám bề mặt và môi trường làm việc. Kiểm tra miếng bám, vệ sinh bằng cồn isopropyl và khăn không xơ khi cần, đồng thời thay miếng bám đã mòn theo điều kiện ứng dụng.
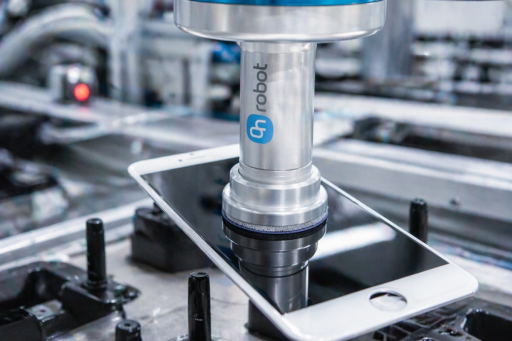
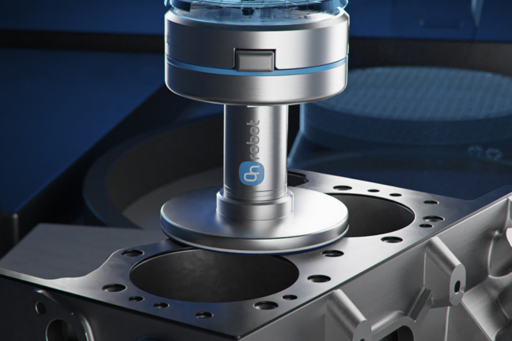
Xử lý kính phù hợp, kim loại đánh bóng, bảng mạch in, lưới nhôm, gioăng nắp máy và các chi tiết phẳng hoặc đục lỗ khác mà không cần cơ cấu chấp hành tay gắp dùng năng lượng. Hoạt động tin cậy phụ thuộc vào trình tự tiếp xúc, tải đặt trước, nâng và nhả bằng bóc tách được lập trình.
Hãy cho chúng tôi biết về vật liệu, bề mặt, độ cứng vững, khối lượng và quy trình của phôi. Chuyên gia địa phương của chúng tôi sẽ giúp bạn đánh giá mẫu Gecko và trình tự gắp phù hợp cho ứng dụng robot của bạn.