OnRobot
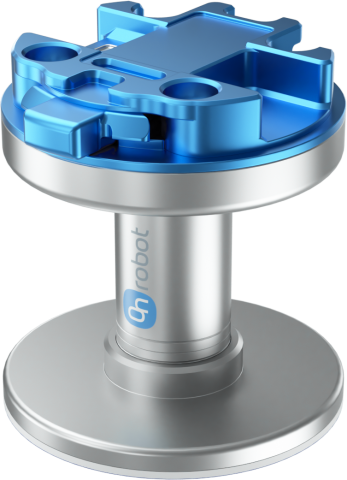
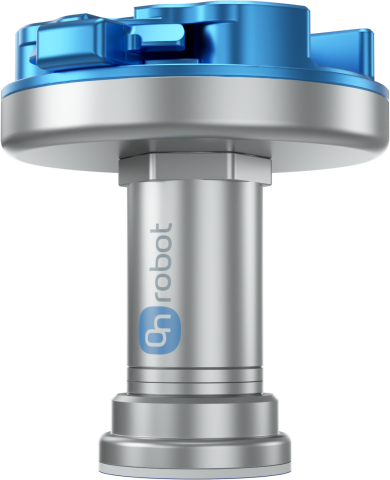
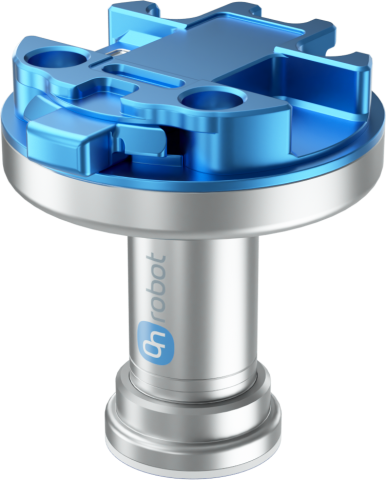
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Adhésion passive - Prise sans traces - Pièces perforées

Gecko Gripper

Préhension par adhésion pour pièces lisses et perforées

  • Préhension passive - aucune électricité, aucun air comprimé ni câblage de commande requis pour le préhenseur
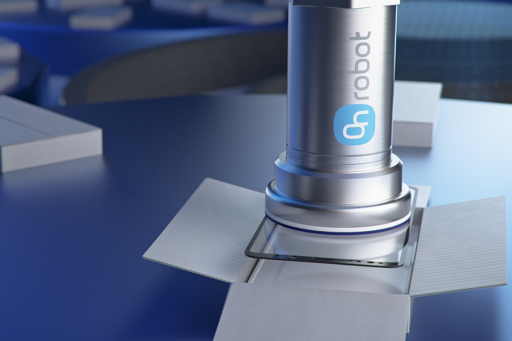
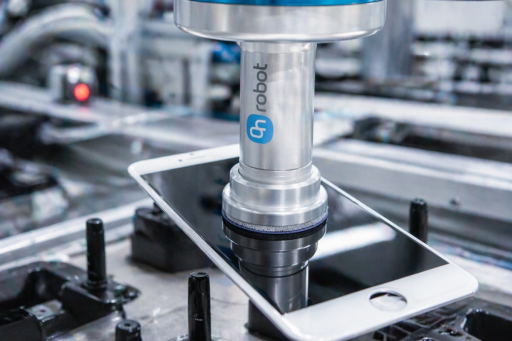
  • Patins adhésifs sans traces - manipulez les surfaces brillantes adaptées sans laisser de marques de ventouses
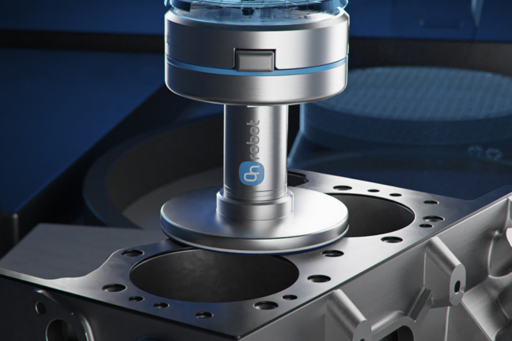
  • Adapté aux pièces perforées - saisissez des circuits imprimés, des treillis en aluminium et des joints de culasse
  • Trois modèles compacts - choisissez SP1, SP3 ou SP5 pour des charges utiles jusqu’à 1 kg, 3 kg ou 5 kg
1 kg Charge utile maximale du SP1
3 kg Charge utile maximale du SP3
5 kg Charge utile maximale du SP5
IP42 Indice de protection
100-1000 ms Temps de détachement, dépendant de la vitesse du robot
69 × 71 mm Hauteur × largeur
Manutention
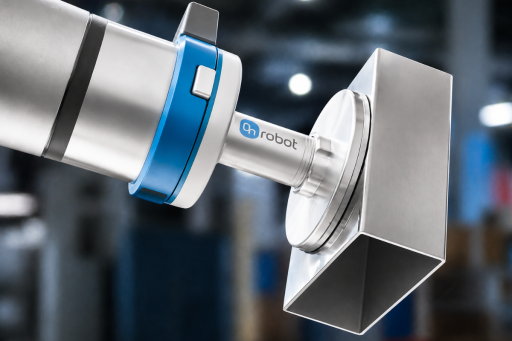
Déplacez des pièces adaptées, plates, rigides et propres sans dépendre du vide, de l’air comprimé ou d’un actionnement alimenté du préhenseur.
Prise et dépose
Saisissez des pièces lisses ou brillantes avec des patins adhésifs sans traces, puis libérez-les par un mouvement de pelage programmé ou à l’aide d’un dispositif de maintien.
Manipulation de composants électroniques
Manipulez des pièces perforées, telles que des circuits imprimés et des treillis, lorsque la surface de contact est suffisamment lisse, rigide, propre et sèche.
01

Saisissez sans vide ni aimants

Les patins adhésifs inspirés du gecko utilisent les forces de van der Waals pour saisir les surfaces plates adaptées. Le préhenseur peut manipuler des pièces lisses, brillantes et perforées sans actionnement alimenté ni surface étanche à l’air.

Van der Waals Préhension par adhésion sèche
02

Choisissez le modèle selon la charge utile

SP1, SP3 et SP5 offrent des charges utiles maximales de 1 kg, 3 kg et 5 kg dans des conditions adaptées. La capacité réelle dépend de la rugosité, de la rigidité et de la propreté de la surface, de la précharge et du centrage de la charge.

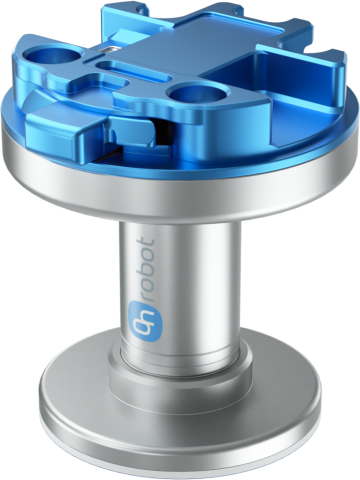
3 modèles SP1, SP3 et SP5
03

Programmez le contact, la précharge et la libération par pelage

Le préhenseur lui-même ne nécessite ni électricité, ni air comprimé, ni câblage de commande. Le robot requiert toujours une trajectoire programmée pour toucher la pièce, appliquer la précharge correcte, soulever la charge centrée et la libérer par un mouvement de pelage ou un dispositif de maintien.


100-1000 ms Le temps de détachement dépend de la vitesse du robot
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
POURQUOI Gecko Gripper

Sachez quand la préhension par adhésion convient

Le Gecko Gripper fonctionne au mieux sur des surfaces plates, suffisamment rigides, lisses, propres et sèches. La poussière, la graisse, l’huile et l’eau perturbent l’adhésion, tandis que les matériaux rugueux ou souples peuvent ne pas offrir assez de contact avec le patin pour une prise fiable.

Le robot doit établir un contact contrôlé et appliquer la précharge requise pour le modèle et la surface. Alignez le centre de gravité de la pièce avec le patin, car les charges décentrées et les moments appliqués réduisent l’adhésion disponible.

L’usure des patins dépend de la rugosité de la surface et de l’environnement de travail. Inspectez-les, nettoyez-les si nécessaire avec de l’alcool isopropylique et un chiffon non pelucheux, et remplacez les patins usés selon les conditions d’application.
Application

Conçu pour une manutention délicate

Manipulez du verre adapté, du métal poli, des circuits imprimés, des treillis en aluminium, des joints de culasse et d’autres pièces plates ou perforées sans actionnement alimenté du préhenseur. La fiabilité du fonctionnement dépend d’une séquence programmée de contact, de précharge, de levage et de libération par pelage.

5 kg Charge utile maximale du SP5
3-46 N Plage de précharge des modèles SP
Aucun Électricité ou air comprimé pour le préhenseur
Téléchargements et ressources

Tout ce dont vous avez besoin pour démarrer

Ressources produit pour évaluer, spécifier et déployer le Gecko Gripper.
Fiche technique
Spécifications techniques complètes, dimensions et données de performance du Gecko Gripper
Télécharger →
Fichier STEP Gecko SP3
Modèles 3D pour l’intégration mécanique.
Télécharger →

Prêt à évaluer le Gecko Gripper pour vos pièces ?

Décrivez-nous le matériau, la surface, la rigidité, le poids et le processus de la pièce. Notre expert local vous aidera à évaluer le modèle Gecko et la séquence de préhension adaptés à votre application robotique.

Parlez à un expert

Choisissez votre langue

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Français