OnRobot
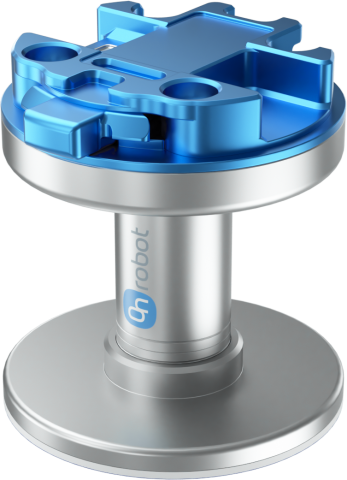
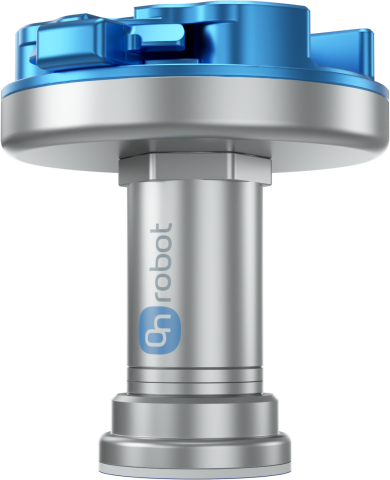
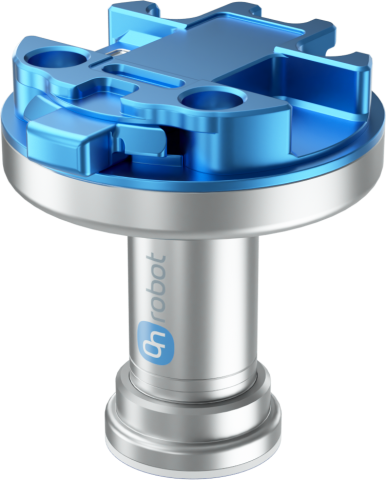
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Pasivní adheze - Úchop bez stop - Perforované díly

Gecko Gripper

Adhezní uchopování hladkých a perforovaných dílů

  • Pasivní uchopování - uchopovač nepotřebuje elektřinu, stlačený vzduch ani řídicí kabeláž
  • Adhezní podložky bez stop - manipulace s vhodnými lesklými povrchy bez zanechání stop po přísavkách
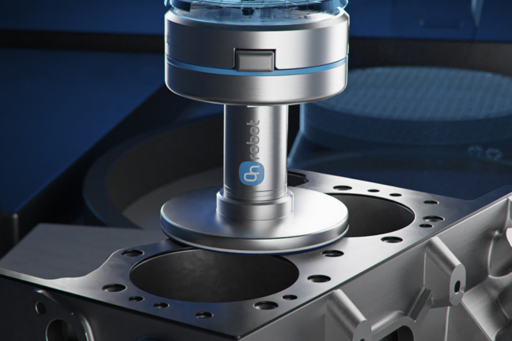
  • Funguje na perforovaných dílech - uchopujte desky plošných spojů, hliníkové pletivo a těsnění hlavy válců
  • Tři kompaktní modely - zvolte SP1, SP3 nebo SP5 pro nosnost až 1 kg, 3 kg nebo 5 kg
1 kg Maximální nosnost SP1
3 kg Maximální nosnost SP3
5 kg Maximální nosnost SP5
IP42 Stupeň krytí
100-1000 ms Doba odpojení, závislá na rychlosti robota
69 × 71 mm Výška × šířka
Manipulace s materiálem
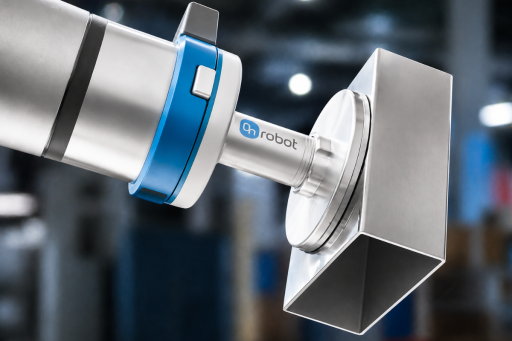
Přemisťujte vhodné ploché, tuhé a čisté díly bez závislosti na vakuu, stlačeném vzduchu nebo poháněném ovládání uchopovače.
Odebírání a ukládání
Odebírejte hladké nebo lesklé obrobky pomocí adhezních podložek nezanechávajících stopy a následně je uvolněte naprogramovaným odlupovacím pohybem nebo přípravkem.
Manipulace s elektronikou
Manipulujte s perforovanými díly, jako jsou desky plošných spojů a pletivo, pokud je kontaktní povrch dostatečně hladký, tuhý, čistý a suchý.
01

Uchopujte bez vakua nebo magnetů

Adhezní podložky inspirované gekonem využívají van der Waalsovy síly k uchopení vhodných plochých povrchů. Uchopovač zvládá hladké, lesklé a perforované obrobky bez poháněného ovládání nebo vzduchotěsného povrchu.

Van der Waals Suché adhezní uchopování
02

Zvolte model podle nosnosti

SP1, SP3 a SP5 nabízejí za vhodných podmínek maximální nosnosti 1 kg, 3 kg a 5 kg. Skutečná kapacita závisí na drsnosti povrchu, tuhosti, čistotě, předpětí a přesnosti vystředění břemene.

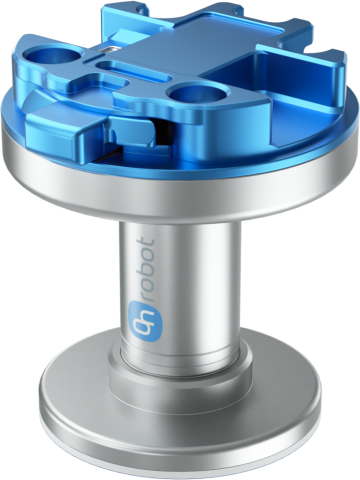
3 modely SP1, SP3 a SP5
03

Naprogramujte kontakt, předpětí a uvolnění odloupnutím

Samotný uchopovač nepotřebuje elektřinu, stlačený vzduch ani řídicí kabeláž. Robot stále vyžaduje naprogramovanou dráhu pro kontakt s dílem, vyvození správného předpětí, zvednutí vystředěného břemene a uvolnění odlupovacím pohybem nebo přípravkem.


100-1000 ms Doba odpojení závisí na rychlosti robota
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
PROČ Gecko Gripper

Zjistěte, kdy je adhezní uchopování vhodné

Gecko Gripper funguje nejlépe na plochých, dostatečně tuhých, hladkých, čistých a suchých površích. Prach, mastnota, olej a voda narušují adhezi, zatímco drsné nebo měkké materiály nemusí zajistit dostatečný kontakt s podložkou pro spolehlivé odebrání.

Robot musí navázat řízený kontakt a vyvodit předpětí požadované pro daný model a povrch. Udržujte těžiště obrobku v ose podložky, protože excentrická břemena a působící momenty snižují dostupnou adhezi.

Opotřebení podložek závisí na drsnosti povrchu a pracovním prostředí. Kontrolujte je, podle potřeby je čistěte izopropylalkoholem a utěrkou nepouštějící vlákna a opotřebené podložky vyměňujte podle podmínek aplikace.
Použití

Navržen pro šetrnou manipulaci s materiálem

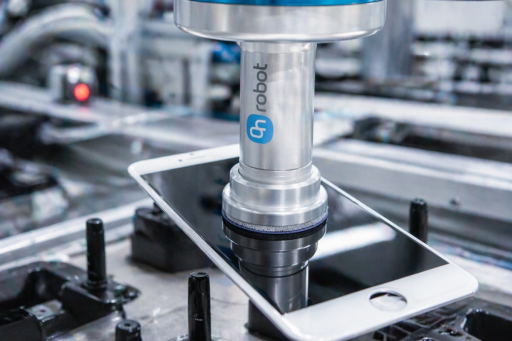
Manipulujte s vhodným sklem, leštěným kovem, deskami plošných spojů, hliníkovým pletivem, těsněními hlavy válců a dalšími plochými nebo perforovanými díly bez poháněného ovládání uchopovače. Spolehlivý provoz závisí na naprogramované sekvenci kontaktu, předpětí, zdvihu a uvolnění odloupnutím.

5 kg Maximální nosnost SP5
3-46 N Rozsah předpětí modelů SP
Žádné Elektřina nebo stlačený vzduch pro uchopovač
Soubory ke stažení a zdroje

Vše, co potřebujete do začátku

Produktové podklady pro hodnocení, specifikaci a nasazení Gecko Gripper.
Technický list
Kompletní technické specifikace, rozměry a údaje o výkonu Gecko Gripper
Stáhnout →
Soubor STEP Gecko SP3
3D modely pro mechanickou integraci.
Stáhnout →

Jste připraveni posoudit Gecko Gripper pro své díly?

Řekněte nám o materiálu, povrchu, tuhosti, hmotnosti a procesu obrobku. Náš místní odborník vám pomůže posoudit správný model Gecko a sekvenci uchopování pro vaši robotickou aplikaci.

Poraďte se s odborníkem

Zvolte jazyk

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Čeština