OnRobot
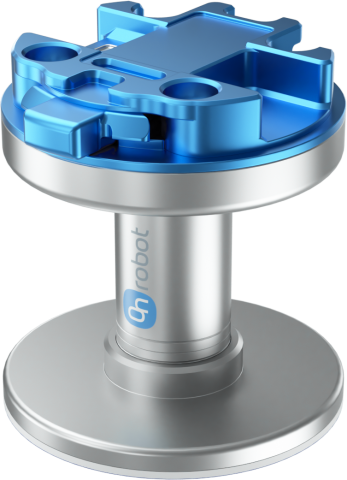
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Passive Adhäsion - Spurenfreies Greifen - Perforierte Teile

Gecko Gripper

Adhäsives Greifen für glatte und perforierte Teile

  • Passives Greifen - für den Greifer sind weder Strom noch Druckluft oder Steuerkabel erforderlich
  • Spurenfreie Haftpolster - geeignete glänzende Oberflächen ohne Saugnapfspuren handhaben
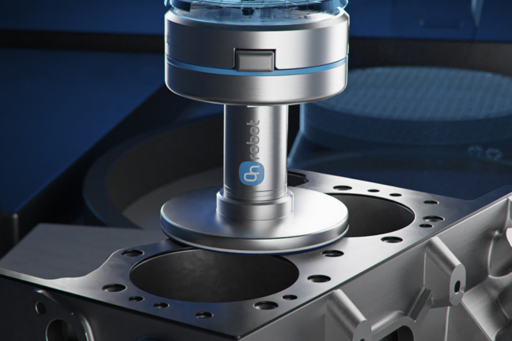
  • Für perforierte Teile geeignet - Leiterplatten, Aluminiumgitter und Zylinderkopfdichtungen greifen
  • Drei kompakte Modelle - wählen Sie SP1, SP3 oder SP5 für Nutzlasten bis zu 1 kg, 3 kg oder 5 kg
1 kg SP1 maximale Nutzlast
3 kg SP3 maximale Nutzlast
5 kg SP5 maximale Nutzlast
IP42 Schutzart
100-1000 ms Ablösezeit, abhängig von der Robotergeschwindigkeit
69 × 71 mm Höhe × Breite
Materialhandhabung
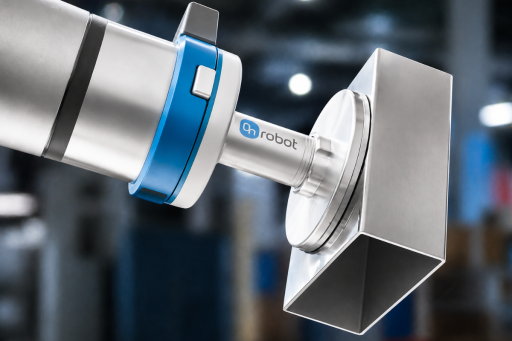
Bewegen Sie geeignete flache, steife und saubere Teile ohne Vakuum, Druckluft oder energieversorgte Greiferbetätigung.
Aufnehmen und Ablegen
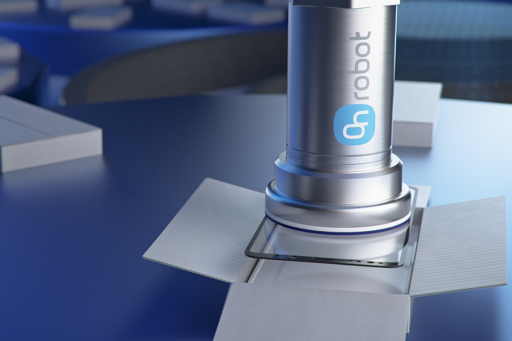
Greifen Sie glatte oder glänzende Werkstücke mit spurenfreien Haftpolstern und lösen Sie sie anschließend durch eine programmierte Abziehbewegung oder eine Vorrichtung.
Handhabung von Elektronik
Handhaben Sie perforierte Teile wie Leiterplatten und Gitter, wenn die Kontaktfläche ausreichend glatt, steif, sauber und trocken ist.
01

Ohne Vakuum oder Magnete greifen

Von Geckos inspirierte Haftpolster nutzen van-der-Waals-Kräfte, um geeignete flache Oberflächen zu greifen. Der Greifer handhabt glatte, glänzende und perforierte Werkstücke ohne energieversorgte Betätigung oder luftdichte Oberfläche.

Van der Waals Trockenadhäsives Greifen
02

Das Modell passend zur Nutzlast wählen

SP1, SP3 und SP5 bieten unter geeigneten Bedingungen maximale Nutzlasten von 1 kg, 3 kg und 5 kg. Die tatsächliche Kapazität hängt von Oberflächenrauheit, Steifigkeit, Sauberkeit, Vorlast und der Zentrierung der Last ab.

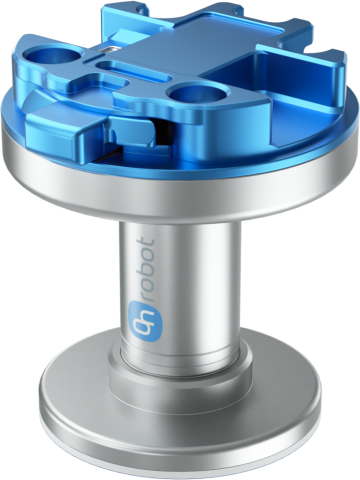
3 Modelle SP1, SP3 und SP5
03

Kontakt, Vorlast und Ablösen durch Abziehen programmieren

Der Greifer selbst benötigt weder Strom noch Druckluft oder Steuerkabel. Der Roboter benötigt weiterhin eine programmierte Bahn, um das Teil zu kontaktieren, die richtige Vorlast aufzubringen, die zentrierte Last anzuheben und sie durch eine Abziehbewegung oder eine Vorrichtung zu lösen.


100-1000 ms Die Ablösezeit hängt von der Robotergeschwindigkeit ab
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
WARUM Gecko Gripper

Erkennen, wann adhäsives Greifen geeignet ist

Der Gecko Gripper funktioniert am besten auf flachen, ausreichend steifen, glatten, sauberen und trockenen Oberflächen. Staub, Fett, Öl und Wasser beeinträchtigen die Haftung. Raue oder weiche Materialien bieten möglicherweise nicht genügend Kontakt zum Haftpolster für ein zuverlässiges Aufnehmen.

Der Roboter muss kontrolliert Kontakt herstellen und die für Modell und Oberfläche erforderliche Vorlast aufbringen. Richten Sie den Schwerpunkt des Werkstücks zum Haftpolster aus, da außermittige Lasten und einwirkende Momente die verfügbare Haftkraft verringern.

Der Verschleiß der Haftpolster hängt von der Oberflächenrauheit und der Arbeitsumgebung ab. Prüfen Sie die Polster, reinigen Sie sie bei Bedarf mit Isopropylalkohol und einem fusselfreien Tuch und ersetzen Sie verschlissene Polster entsprechend den Einsatzbedingungen.
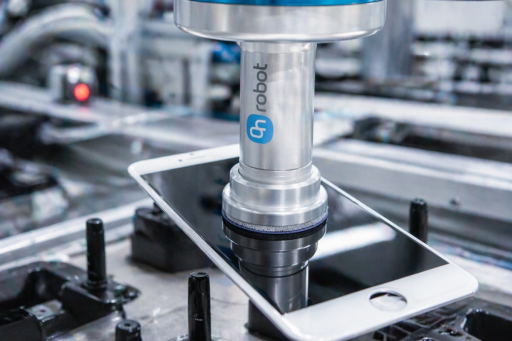
Anwendung

Für schonende Materialhandhabung entwickelt

Handhaben Sie geeignetes Glas, poliertes Metall, Leiterplatten, Aluminiumgitter, Zylinderkopfdichtungen und andere flache oder perforierte Teile ohne energieversorgte Greiferbetätigung. Zuverlässiger Betrieb setzt eine programmierte Abfolge aus Kontakt, Vorlast, Anheben und Ablösen durch Abziehen voraus.

5 kg SP5 maximale Nutzlast
3-46 N Vorlastbereich der SP-Modelle
Keine Strom oder Druckluft für den Greifer
Downloads und Ressourcen

Alles, was Sie für den Einstieg benötigen

Produktressourcen zur Bewertung, Spezifikation und Inbetriebnahme des Gecko Gripper.
Datenblatt
Vollständige technische Spezifikationen, Abmessungen und Leistungsdaten für den Gecko Gripper
Herunterladen →
Gecko SP3 STEP-Datei
3D-Modelle für die mechanische Integration.
Herunterladen →

Bereit, den Gecko Gripper für Ihre Teile zu bewerten?

Beschreiben Sie uns Material, Oberfläche, Steifigkeit, Gewicht und Prozess Ihres Werkstücks. Unser Experte vor Ort hilft Ihnen, das richtige Gecko-Modell und die passende Greifsequenz für Ihre Roboteranwendung zu beurteilen.

Sprechen Sie mit einem Experten

Sprache wählen

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Deutsch