SP1, SP3 y SP5 proporcionan cargas útiles máximas de 1 kg, 3 kg y 5 kg en condiciones adecuadas. La capacidad real depende de la rugosidad, rigidez y limpieza de la superficie, la precarga y el grado de centrado de la carga.

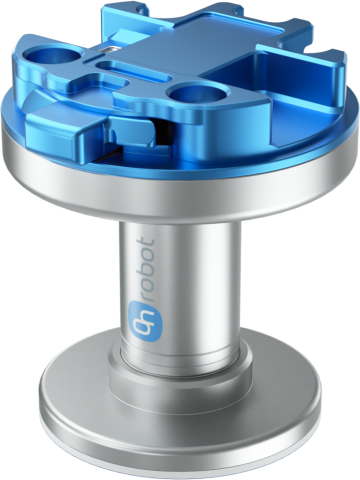
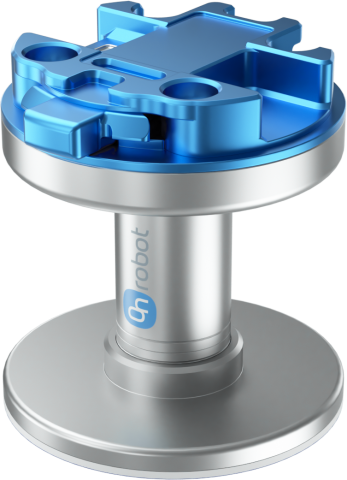
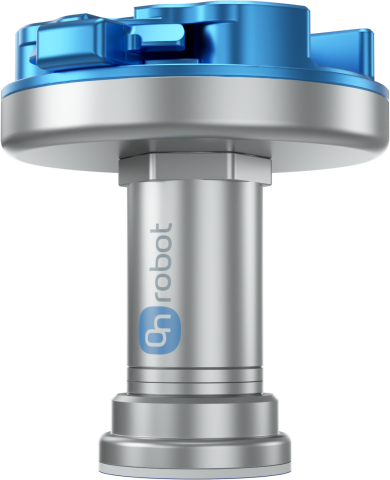
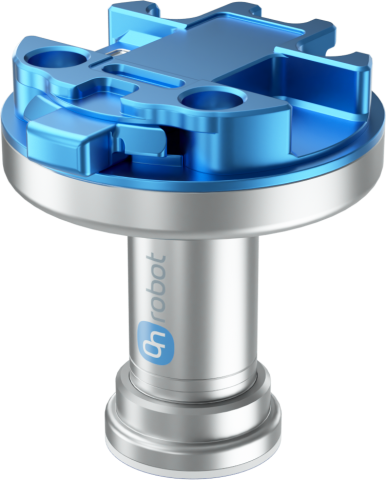
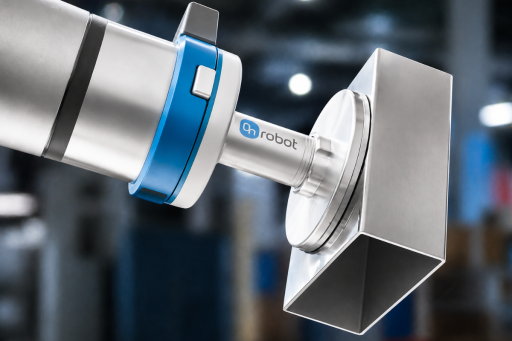
Las almohadillas de adhesión inspiradas en los gecos utilizan fuerzas de van der Waals para agarrar superficies planas adecuadas. La pinza puede manipular piezas lisas, brillantes y perforadas sin accionamiento motorizado ni una superficie hermética.
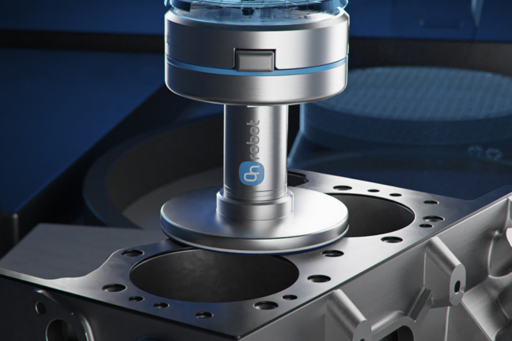
SP1, SP3 y SP5 proporcionan cargas útiles máximas de 1 kg, 3 kg y 5 kg en condiciones adecuadas. La capacidad real depende de la rugosidad, rigidez y limpieza de la superficie, la precarga y el grado de centrado de la carga.
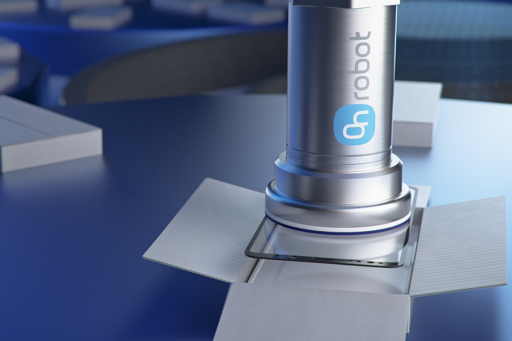
La pinza en sí no necesita electricidad, aire comprimido ni cables de control. El robot sigue necesitando una trayectoria programada para contactar con la pieza, aplicar la precarga correcta, levantarla con la carga centrada y liberarla mediante un movimiento de despegue o un dispositivo de sujeción.


Gecko Gripper funciona mejor sobre superficies planas, suficientemente rígidas, lisas, limpias y secas. El polvo, la grasa, el aceite y el agua interfieren con la adhesión, mientras que los materiales rugosos o blandos pueden no proporcionar suficiente contacto con la almohadilla para una recogida fiable.
El robot debe establecer un contacto controlado y aplicar la precarga requerida para el modelo y la superficie. Mantenga el centro de gravedad de la pieza alineado con la almohadilla, ya que las cargas descentradas y los momentos aplicados reducen la adhesión disponible.
El desgaste de las almohadillas depende de la rugosidad de la superficie y del entorno de trabajo. Inspecciónelas, límpielas con alcohol isopropílico y un paño sin pelusa cuando sea necesario y sustituya las almohadillas desgastadas según las condiciones de la aplicación.
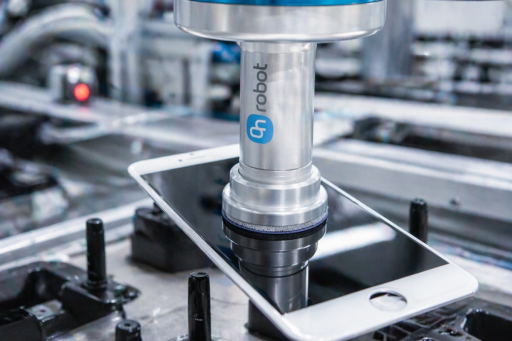
Manipule vidrio adecuado, metal pulido, placas de circuito impreso, mallas de aluminio, juntas de culata y otras piezas planas o perforadas sin accionamiento motorizado de la pinza. El funcionamiento fiable depende de una secuencia programada de contacto, precarga, elevación y liberación por despegue.
Cuéntenos sobre el material, la superficie, la rigidez, el peso y el proceso de la pieza. Nuestro experto local le ayudará a evaluar el modelo Gecko y la secuencia de agarre adecuados para su aplicación robótica.