在适合的条件下,SP1、SP3和SP5分别提供1 kg、3 kg和5 kg的最大负载。实际承载能力取决于表面粗糙度、刚性、洁净度、预载荷及负载的居中程度。

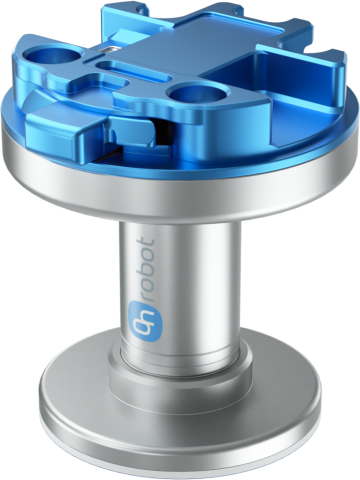
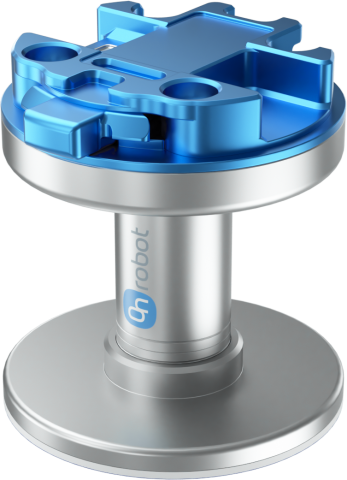
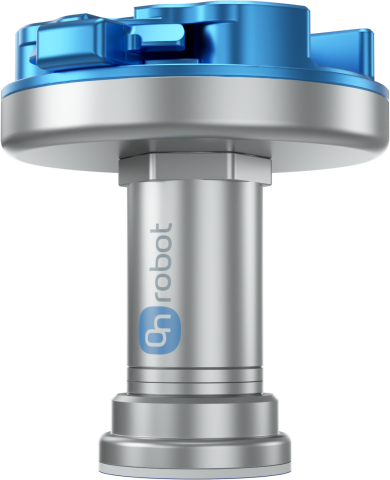
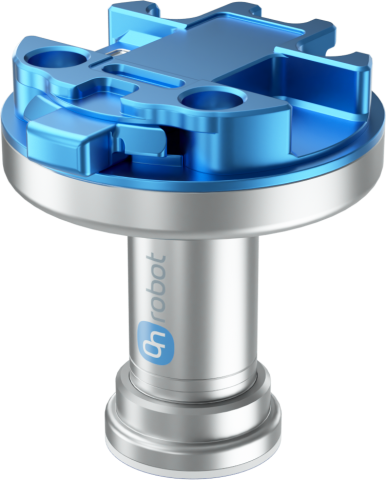
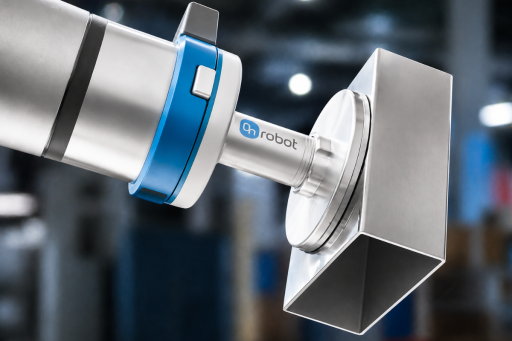
受壁虎启发的粘附垫利用范德华力抓取适合的平整表面。夹持器无需动力驱动或气密表面,即可搬运光滑、有光泽和穿孔工件。
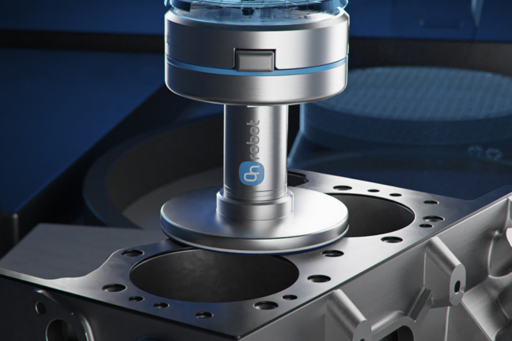
在适合的条件下,SP1、SP3和SP5分别提供1 kg、3 kg和5 kg的最大负载。实际承载能力取决于表面粗糙度、刚性、洁净度、预载荷及负载的居中程度。
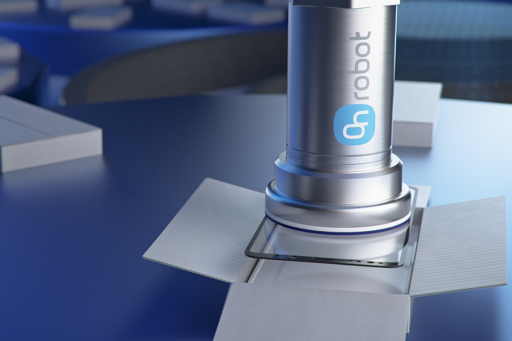
夹持器本身无需电力、压缩空气或控制电缆。机器人仍需编程路径,以接触零件、施加正确预载荷、在负载居中的情况下提升,并通过剥离动作或夹具释放工件。

















Gecko Gripper在平整、具有足够刚性、光滑、洁净且干燥的表面上效果最佳。灰尘、油脂、油和水会干扰粘附,而粗糙或柔软材料可能无法与粘附垫充分接触,从而影响可靠拾取。
机器人必须以受控方式接触工件,并施加型号和表面所需的预载荷。应使工件重心与粘附垫对齐,因为偏心负载和施加的力矩会降低可用粘附力。
粘附垫的磨损取决于表面粗糙度和工作环境。检查粘附垫,必要时使用异丙醇和无绒布清洁,并根据应用条件更换磨损的粘附垫。
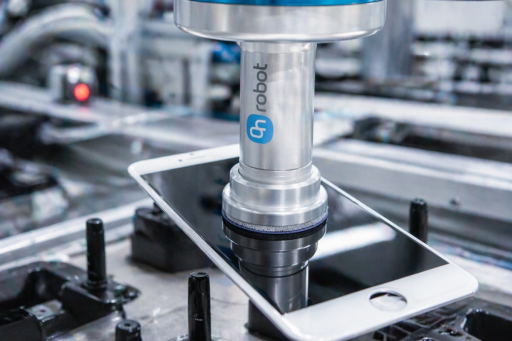
搬运适合的玻璃、抛光金属、印刷电路板、铝网、气缸盖垫片及其他平整或穿孔零件,无需夹持器动力驱动。可靠运行取决于经过编程的接触、预载荷、提升和剥离释放顺序。
请向我们介绍工件的材料、表面、刚性、重量和工艺。我们的本地专家将帮助您评估适合机器人应用的Gecko型号和夹持顺序。