OnRobot
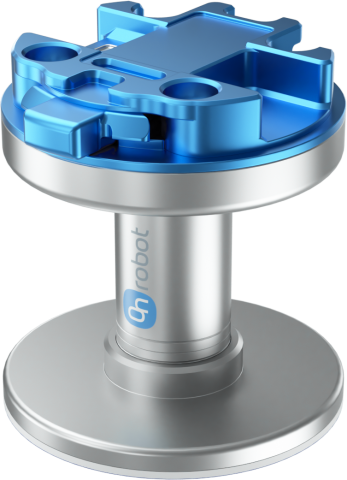
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Passiv vidhäftning - Grepp utan märken - Perforerade delar

Gecko Gripper

Vidhäftande gripning för släta och perforerade delar

  • Passiv gripning - gripdonet kräver varken elektricitet, tryckluft eller styrkablar
  • Vidhäftande dynor utan märken - hantera lämpliga blanka ytor utan att lämna sugkoppsmärken
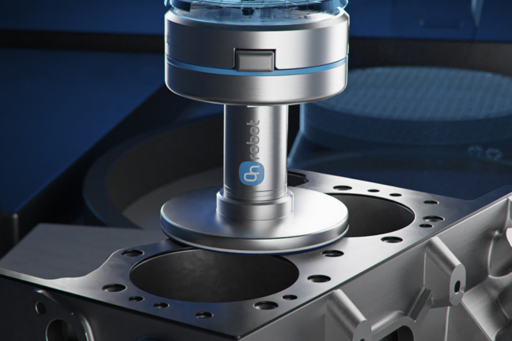
  • Fungerar på perforerade delar - grip kretskort, aluminiumnät och topplockspackningar
  • Tre kompakta modeller - välj SP1, SP3 eller SP5 för nyttolaster upp till 1 kg, 3 kg eller 5 kg
1 kg SP1 maximal nyttolast
3 kg SP3 maximal nyttolast
5 kg SP5 maximal nyttolast
IP42 Kapslingsklass
100-1000 ms Lossningstid, beroende av robothastigheten
69 × 71 mm Höjd × bredd
Materialhantering
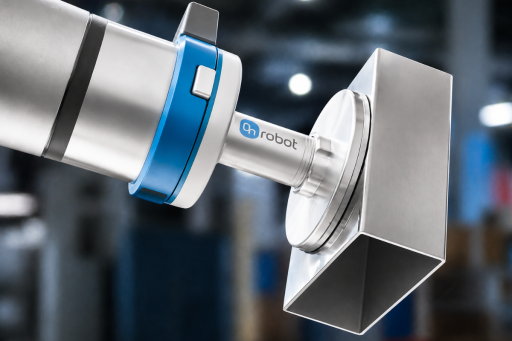
Flytta lämpliga plana, styva och rena delar utan att förlita dig på vakuum, tryckluft eller energidriven aktivering av gripdonet.
Plockning och placering
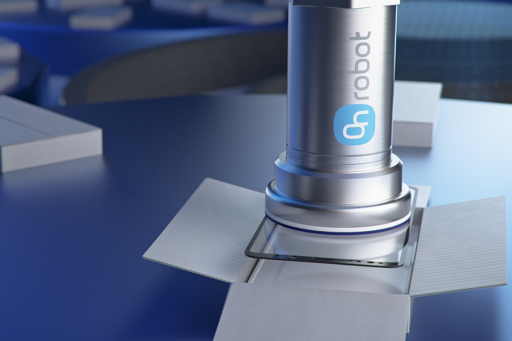
Plocka släta eller blanka arbetsstycken med vidhäftande dynor som inte lämnar märken och frigör dem sedan med en programmerad avskalningsrörelse eller en fixtur.
Hantering av elektronik
Hantera perforerade delar som kretskort och nät när kontaktytan är tillräckligt slät, styv, ren och torr.
01

Grip utan vakuum eller magneter

Geckoinspirerade vidhäftande dynor använder van der Waals-krafter för att gripa lämpliga plana ytor. Gripdonet kan hantera släta, blanka och perforerade arbetsstycken utan energidriven aktivering eller en lufttät yta.

Van der Waals Gripning med torr vidhäftning
02

Välj modell efter nyttolasten

SP1, SP3 och SP5 ger maximala nyttolaster på 1 kg, 3 kg och 5 kg under lämpliga förhållanden. Den faktiska kapaciteten beror på ytjämnhet, styvhet, renhet, förbelastning och hur väl lasten är centrerad.

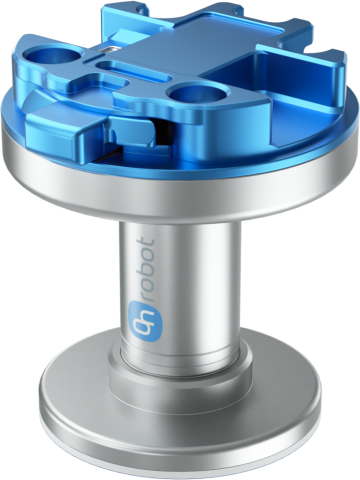
3 modeller SP1, SP3 och SP5
03

Programmera kontakt, förbelastning och frigöring genom avskalning

Själva gripdonet behöver varken elektricitet, tryckluft eller styrkablar. Roboten behöver fortfarande en programmerad bana för att kontakta delen, applicera rätt förbelastning, lyfta med lasten centrerad och frigöra genom en avskalningsrörelse eller en fixtur.

100-1000 ms Lossningstiden beror på robothastigheten
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
VARFÖR Gecko Gripper

Förstå när vidhäftande gripning passar

Gecko Gripper fungerar bäst på plana, tillräckligt styva, släta, rena och torra ytor. Damm, fett, olja och vatten stör vidhäftningen, medan grova eller mjuka material kanske inte ger tillräcklig kontakt med dynan för ett tillförlitligt plock.

Roboten måste skapa kontrollerad kontakt och applicera den förbelastning som modellen och ytan kräver. Håll arbetsstyckets tyngdpunkt i linje med dynan, eftersom excentriska laster och påförda moment minskar den tillgängliga vidhäftningen.

Dynornas slitage beror på ytjämnhet och arbetsmiljö. Inspektera dynorna, rengör dem vid behov med isopropylalkohol och en luddfri trasa och byt ut slitna dynor efter tillämpningens förhållanden.
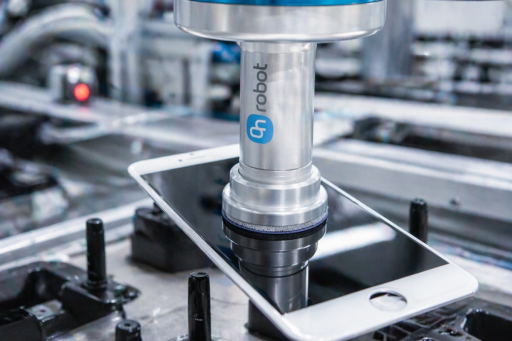
Tillämpning

Byggt för varsam materialhantering

Hantera lämpligt glas, polerad metall, kretskort, aluminiumnät, topplockspackningar och andra plana eller perforerade delar utan energidriven aktivering av gripdonet. Tillförlitlig drift kräver en programmerad sekvens för kontakt, förbelastning, lyft och frigöring genom avskalning.

5 kg SP5 maximal nyttolast
3-46 N Förbelastningsområde för SP-modellerna
Ingen Elektricitet eller tryckluft för gripdonet
Nedladdningar och resurser

Allt du behöver för att komma igång

Produktresurser för utvärdering, specificering och driftsättning av Gecko Gripper.
Datablad
Fullständiga tekniska specifikationer, mått och prestandadata för Gecko Gripper
Ladda ned →
Gecko SP3 STEP-fil
3D-modeller för mekanisk integration.
Ladda ned →

Redo att utvärdera Gecko Gripper för dina delar?

Berätta om arbetsstyckets material, yta, styvhet, vikt och process. Vår lokala expert hjälper dig att bedöma rätt Gecko-modell och gripsekvens för din robottillämpning.

Prata med en expert

Välj språk

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Svenska