OnRobot
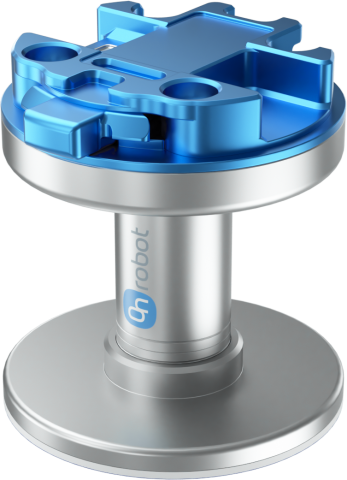
Gecko Gripper
Gecko Gripper
Gecko Gripper
Gecko Gripper
Passzív tapadás - Nyommentes megfogás - Perforált alkatrészek

Gecko Gripper

Tapadásos megfogás sima és perforált alkatrészekhez

  • Passzív megfogás - a megfogóhoz nem szükséges elektromosság, sűrített levegő vagy vezérlőkábel
  • Nyommentes tapadópárnák - megfelelő fényes felületek kezelése tapadókorongnyomok nélkül
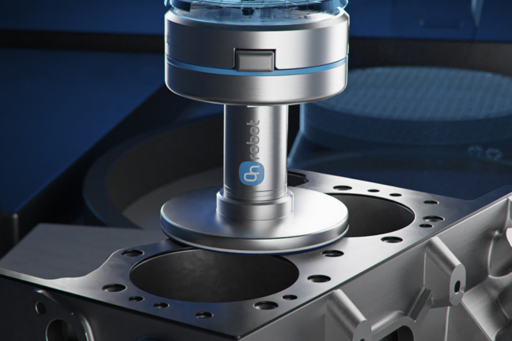
  • Perforált alkatrészeken is működik - nyomtatott áramköri lapok, alumíniumháló és hengerfejtömítések megfogása
  • Három kompakt modell - válassza az SP1, SP3 vagy SP5 modellt az akár 1 kg, 3 kg vagy 5 kg hasznos teherhez
1 kg SP1 maximális hasznos teher
3 kg SP3 maximális hasznos teher
5 kg SP5 maximális hasznos teher
IP42 Védettségi fokozat
100-1000 ms Leválasztási idő, a robot sebességétől függően
69 × 71 mm Magasság × szélesség
Anyagmozgatás
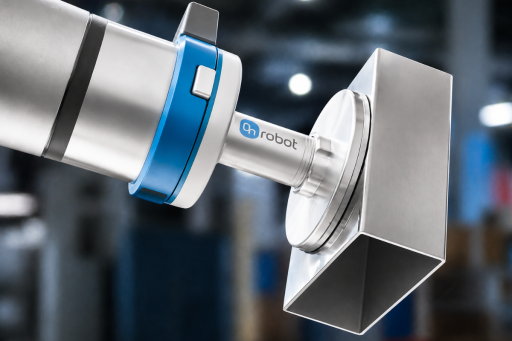
Mozgasson megfelelő sík, merev és tiszta alkatrészeket vákuum, sűrített levegő vagy a megfogó energiaellátást igénylő működtetése nélkül.
Felvétel és elhelyezés
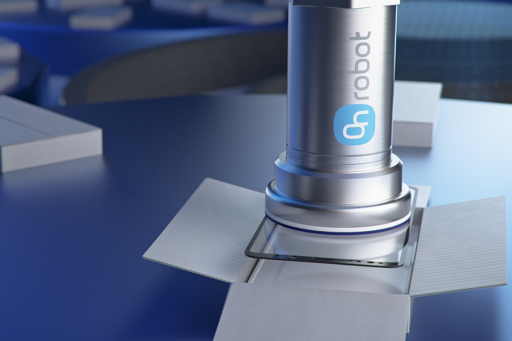
Vegyen fel sima vagy fényes munkadarabokat nyommentes tapadópárnákkal, majd engedje el őket programozott lefejtő mozgással vagy rögzítőkészülékkel.
Elektronikai alkatrészek kezelése
Kezeljen perforált alkatrészeket, például nyomtatott áramköri lapokat és hálókat, ha az érintkezési felület kellően sima, merev, tiszta és száraz.
01

Megfogás vákuum és mágnesek nélkül

A gekkó ihlette tapadópárnák van der Waals-erőkkel fogják meg a megfelelő sík felületeket. A megfogó sima, fényes és perforált munkadarabokat is kezelhet energiaellátást igénylő működtetés vagy légzáró felület nélkül.

Van der Waals Száraz tapadásos megfogás
02

Válasszon modellt a hasznos teherhez

Az SP1, SP3 és SP5 megfelelő körülmények között 1 kg, 3 kg és 5 kg maximális hasznos terhet biztosít. A tényleges kapacitás a felületi érdességtől, merevségtől, tisztaságtól, előterheléstől és a teher központosításának pontosságától függ.

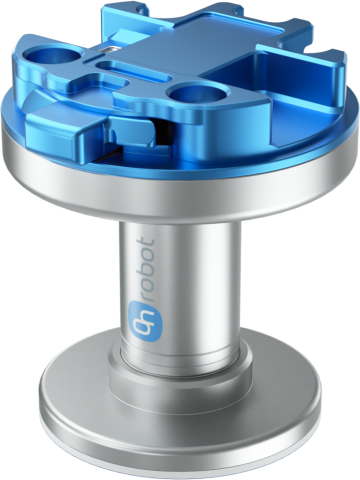
3 modell SP1, SP3 és SP5
03

Programozza az érintkezést, előterhelést és lefejtéses elengedést

Maga a megfogó nem igényel elektromosságot, sűrített levegőt vagy vezérlőkábeleket. A robotnak továbbra is programozott pályára van szüksége az alkatrész megérintéséhez, a helyes előterheléshez, a központosított teher felemeléséhez és a lefejtő mozgással vagy készülékkel történő elengedéshez.


100-1000 ms A leválasztási idő a robot sebességétől függ
ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron ABB Doosan Fanuc Hanwha Jaka Kassow Robots Kawasaki Robotics Kuka Nachi Techman Universal Robots Yaskawa Denso Elite Robots Epson Schneider Electric Omron
MIÉRT A Gecko Gripper?

Tudja meg, mikor megfelelő a tapadásos megfogás

A Gecko Gripper sík, kellően merev, sima, tiszta és száraz felületeken működik a legjobban. A por, zsír, olaj és víz zavarja a tapadást, míg az érdes vagy puha anyagok nem feltétlenül biztosítanak elegendő párnaérintkezést a megbízható felvételhez.

A robotnak szabályozott érintkezést kell létrehoznia, és a modellhez és felülethez szükséges előterhelést kell alkalmaznia. Tartsa a munkadarab súlypontját a párnával egy vonalban, mert az excentrikus terhelések és a fellépő nyomatékok csökkentik a rendelkezésre álló tapadást.

A párnák kopása a felületi érdességtől és a munkakörnyezettől függ. Ellenőrizze a párnákat, szükség esetén tisztítsa meg őket izopropil-alkohollal és szöszmentes kendővel, az elhasználódott párnákat pedig az alkalmazási körülmények szerint cserélje ki.
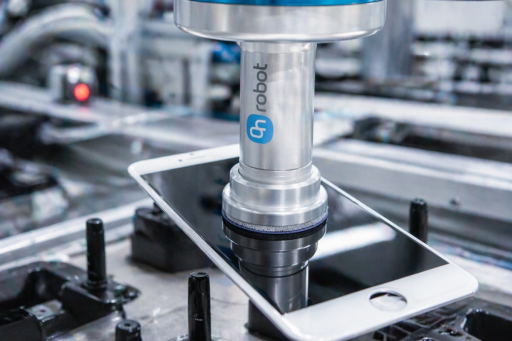
Alkalmazás

Kíméletes anyagmozgatásra tervezve

Kezeljen megfelelő üveget, polírozott fémet, nyomtatott áramköri lapokat, alumíniumhálót, hengerfejtömítéseket és más sík vagy perforált alkatrészeket a megfogó energiaellátást igénylő működtetése nélkül. A megbízható működés az érintkezés, előterhelés, emelés és lefejtéses elengedés programozott sorrendjétől függ.

5 kg SP5 maximális hasznos teher
3-46 N Az SP modellek előterhelési tartománya
Nincs A megfogó elektromosság- vagy sűrítettlevegő-igénye
Letöltések és segédanyagok

Minden, ami az induláshoz szükséges

Termékanyagok a Gecko Gripper értékeléséhez, specifikálásához és üzembe helyezéséhez.
Adatlap
A Gecko Gripper teljes műszaki specifikációi, méretei és teljesítményadatai
Letöltés →
Gecko SP3 STEP-fájl
3D modellek a mechanikai integrációhoz.
Letöltés →

Készen áll a Gecko Gripper alkalmasságának értékelésére az alkatrészeihez?

Mutassa be a munkadarab anyagát, felületét, merevségét, tömegét és folyamatát. Helyi szakértőnk segít felmérni a megfelelő Gecko modellt és megfogási sorrendet az Ön robotalkalmazásához.

Beszéljen szakértővel

Válassz nyelvet

Americas

English Português Español

Asia

简体中文 繁体中文 日本語 한국어 ภาษาไทย Tiếng Việt

Europe

English Čeština Dansk Nederlands Suomi Français Deutsch Magyar Italiano Norsk Polski Português Română Español Svenska Türkçe
Magyar