SP1, SP3 และ SP5 รองรับน้ำหนักบรรทุกสูงสุด 1 kg, 3 kg และ 5 kg ตามลำดับภายใต้สภาวะที่เหมาะสม ความสามารถจริงขึ้นอยู่กับความหยาบ ความแข็งเกร็ง ความสะอาดของพื้นผิว แรงกดเริ่มต้น และการจัดโหลดให้อยู่กึ่งกลาง

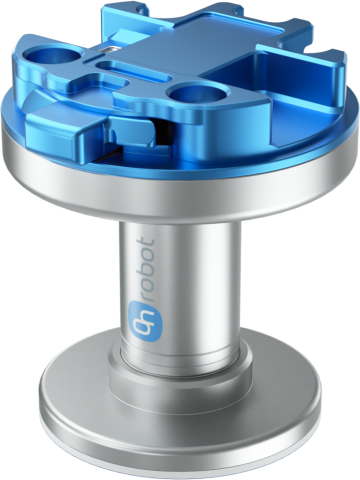
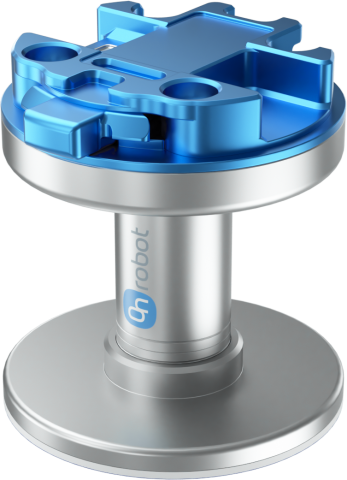
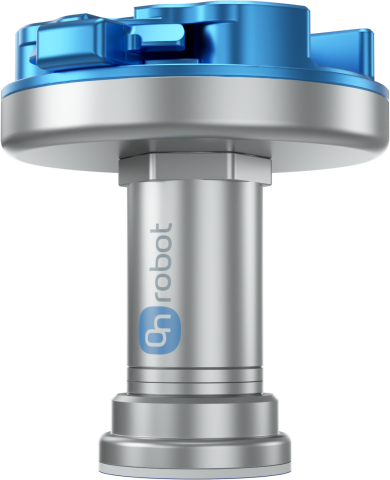
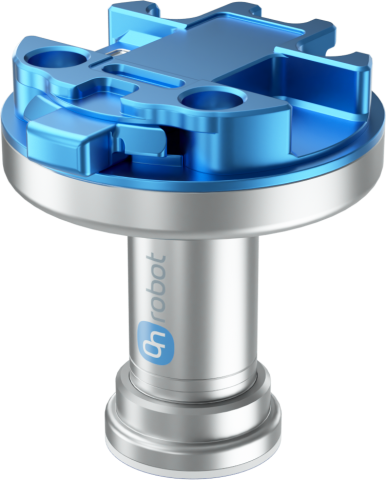
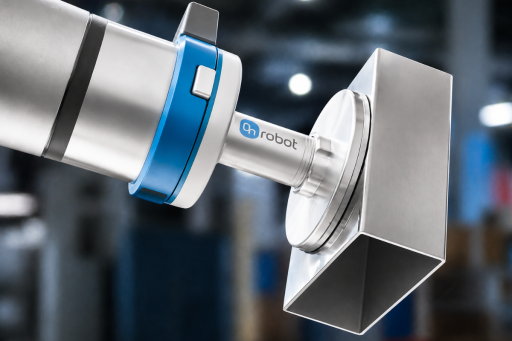
แผ่นยึดเกาะที่ได้แรงบันดาลใจจากตุ๊กแกใช้แรงแวนเดอร์วาลส์เพื่อจับพื้นผิวแบนที่เหมาะสม กริปเปอร์สามารถจัดการชิ้นงานผิวเรียบ มันวาว และเจาะรูได้โดยไม่ต้องมีการขับเคลื่อนด้วยพลังงานหรือพื้นผิวที่ปิดสนิทไม่ให้อากาศผ่าน
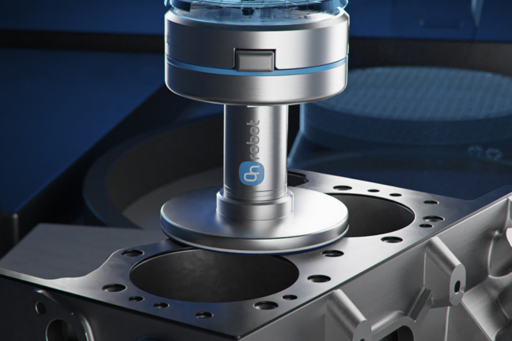
SP1, SP3 และ SP5 รองรับน้ำหนักบรรทุกสูงสุด 1 kg, 3 kg และ 5 kg ตามลำดับภายใต้สภาวะที่เหมาะสม ความสามารถจริงขึ้นอยู่กับความหยาบ ความแข็งเกร็ง ความสะอาดของพื้นผิว แรงกดเริ่มต้น และการจัดโหลดให้อยู่กึ่งกลาง
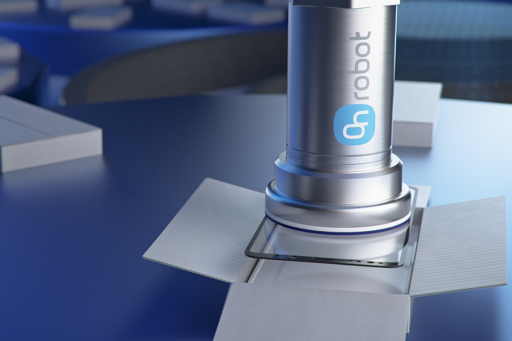
ตัวกริปเปอร์เองไม่ต้องใช้ไฟฟ้า ลมอัด หรือสายควบคุม แต่หุ่นยนต์ยังต้องมีเส้นทางที่ตั้งโปรแกรมไว้เพื่อสัมผัสชิ้นส่วน ใช้แรงกดเริ่มต้นที่ถูกต้อง ยกโดยให้โหลดอยู่กึ่งกลาง และปล่อยด้วยการเคลื่อนไหวแบบลอกหรือฟิกซ์เจอร์


Gecko Gripper ทำงานได้ดีที่สุดบนพื้นผิวแบนที่แข็งเกร็งเพียงพอ เรียบ สะอาด และแห้ง ฝุ่น จาระบี น้ำมัน และน้ำรบกวนการยึดเกาะ ส่วนวัสดุที่หยาบหรือนุ่มอาจให้พื้นที่สัมผัสกับแผ่นยึดเกาะไม่เพียงพอสำหรับการหยิบที่เชื่อถือได้
หุ่นยนต์ต้องสัมผัสอย่างควบคุมได้และใช้แรงกดเริ่มต้นตามที่รุ่นและพื้นผิวต้องการ รักษาจุดศูนย์ถ่วงของชิ้นงานให้อยู่ในแนวเดียวกับแผ่นยึดเกาะ เพราะโหลดเยื้องศูนย์และโมเมนต์ที่กระทำจะลดการยึดเกาะที่มีอยู่
การสึกหรอของแผ่นยึดเกาะขึ้นอยู่กับความหยาบของพื้นผิวและสภาพแวดล้อมการทำงาน ตรวจสอบแผ่นยึดเกาะ ทำความสะอาดด้วยไอโซโพรพิลแอลกอฮอล์และผ้าไม่เป็นขุยเมื่อจำเป็น และเปลี่ยนแผ่นที่สึกหรอตามเงื่อนไขการใช้งาน
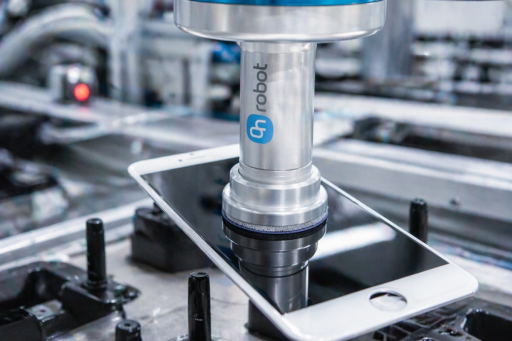
จัดการแก้วที่เหมาะสม โลหะขัดเงา แผงวงจรพิมพ์ ตะแกรงอะลูมิเนียม ปะเก็นฝาสูบ และชิ้นส่วนแบนหรือเจาะรูอื่น ๆ โดยไม่ต้องขับเคลื่อนกริปเปอร์ด้วยพลังงาน การทำงานที่เชื่อถือได้ขึ้นอยู่กับลำดับการสัมผัส แรงกดเริ่มต้น การยก และการปล่อยแบบลอกที่ตั้งโปรแกรมไว้
บอกเราเกี่ยวกับวัสดุ พื้นผิว ความแข็งเกร็ง น้ำหนัก และกระบวนการของชิ้นงาน ผู้เชี่ยวชาญในพื้นที่ของเราจะช่วยประเมินรุ่น Gecko และลำดับการจับที่เหมาะสมสำหรับการใช้งานหุ่นยนต์ของคุณ